无人化机器人与数字孪生
室内机器人重复路线定位复核:视觉二维码/AprilTag定位 vs UWB基站定位,现场选型要核对什么?
围绕室内机器人重复路线定位复核的机器人绝对位置约束,比较两种观测路径的适用条件、现场限制、维护成本与验证方法;具体结论需结合项目工况和设备正式资料确认。
查看内容详情 →围绕室内机器人重复路线定位复核的机器人绝对位置约束,比较两种观测路径的适用条件、现场限制、维护成本与验证方法;具体结论需结合项目工况和设备正式资料确认。
查看内容详情 →
围绕移动机器人穿越重复走廊定位的局部定位补偿,比较两种观测路径的适用条件、现场限制、维护成本与验证方法;具体结论需结合项目工况和设备正式资料确认。
查看内容详情 →
围绕室内移动机器人定位与地图维护的机器人位姿估计,比较两种观测路径的适用条件、现场限制、维护成本与验证方法;具体结论需结合项目工况和设备正式资料确认。
查看内容详情 →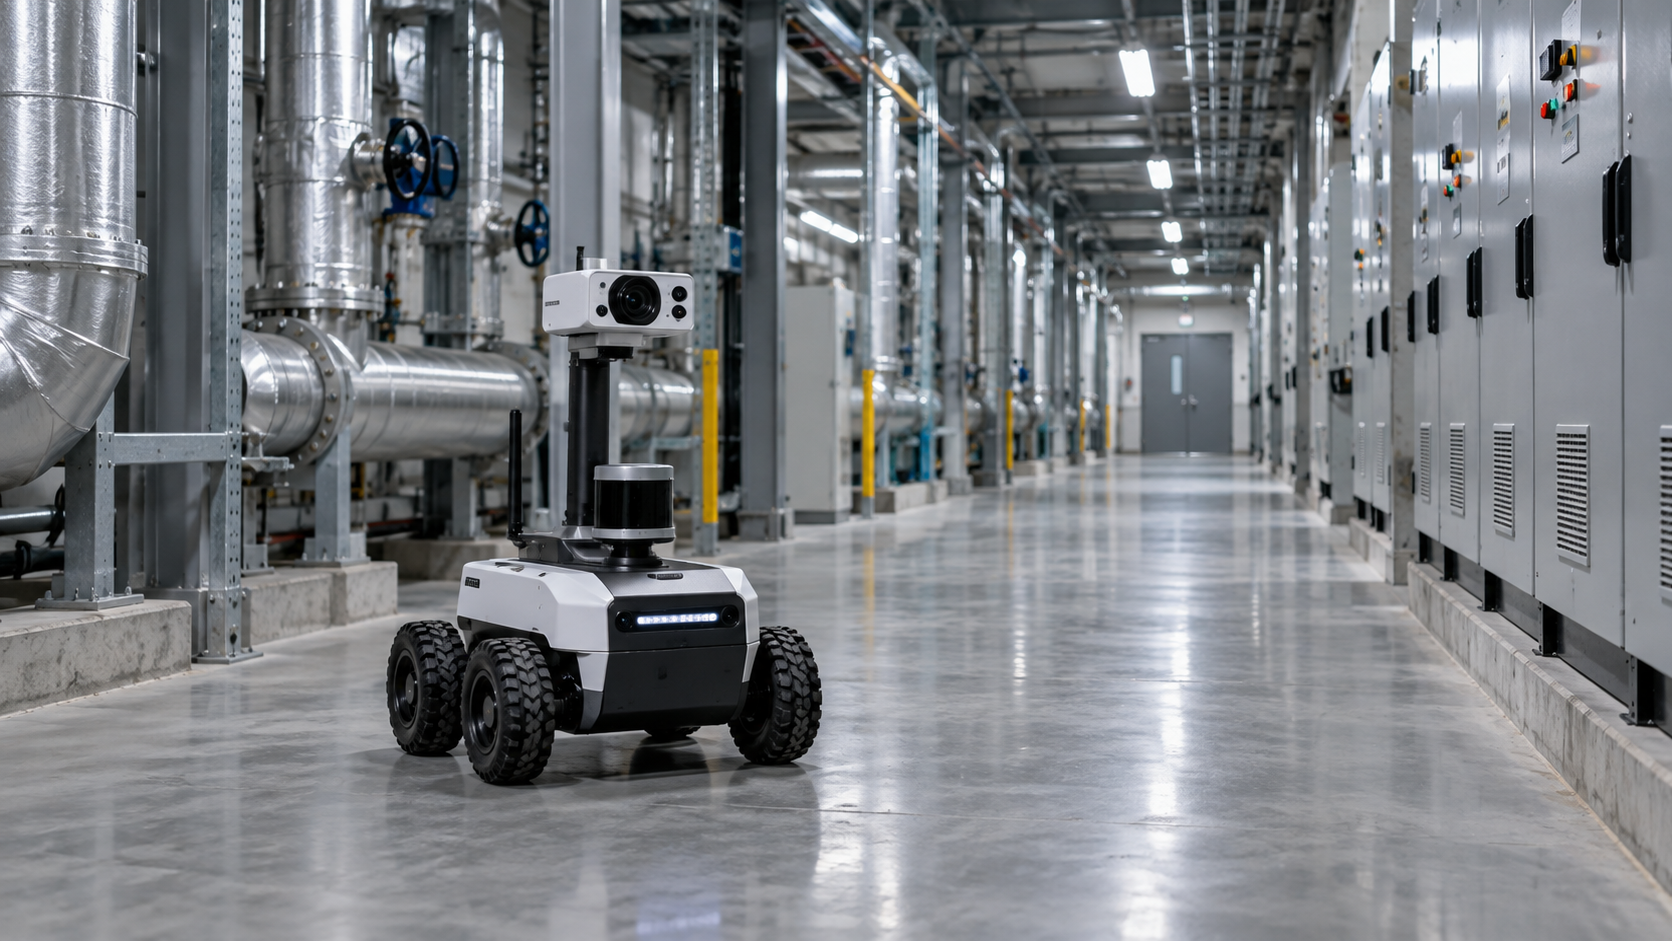
围绕复杂室内设施巡检机器人的定位方式,比较两种观测路径的适用条件、现场限制、维护成本与验证方法;具体结论需结合项目工况和设备正式资料确认。
查看内容详情 →
【无人化机器人与数字孪生】针对地下管廊巡检监测中的甲烷或可燃烃浓度,比较扩散式气体检测与抽取式气体分析的测量原理、适用条件及现场核验方法。红外吸收。选型核查:气种标定、LEL定义、防爆、响应。解释限制:LEL与体积浓度须明确;不能测H2
查看内容详情 →
【无人化机器人与数字孪生】针对地下管廊巡检监测中的气态硫化氢,比较扩散式气体检测与抽取式气体分析的测量原理、适用条件及现场核验方法。电化学氧化还原。选型核查:H2S探头量程、湿度、交叉敏感、寿命。解释限制:水中硫化物不是同一探头
查看内容详情 →
【无人化机器人与数字孪生】针对地下管廊巡检监测中的氧气体积分数,比较扩散式气体检测与抽取式气体分析的测量原理、适用条件及现场核验方法。电化学/顺磁/光学。选型核查:缺氧与富氧量程、压力、探头寿命。解释限制:不能将氧含量探头规格套有毒气体
查看内容详情 →
【无人化机器人与数字孪生】针对地下管廊巡检监测中的表面温度与热异常,比较接触式温度探头与红外温度测量的测量原理、适用条件及现场核验方法。红外辐射测温成像。选型核查:量程、像素、镜头、NETD、发射率。解释限制:热反射和低发射率金属影响温度
查看内容详情 →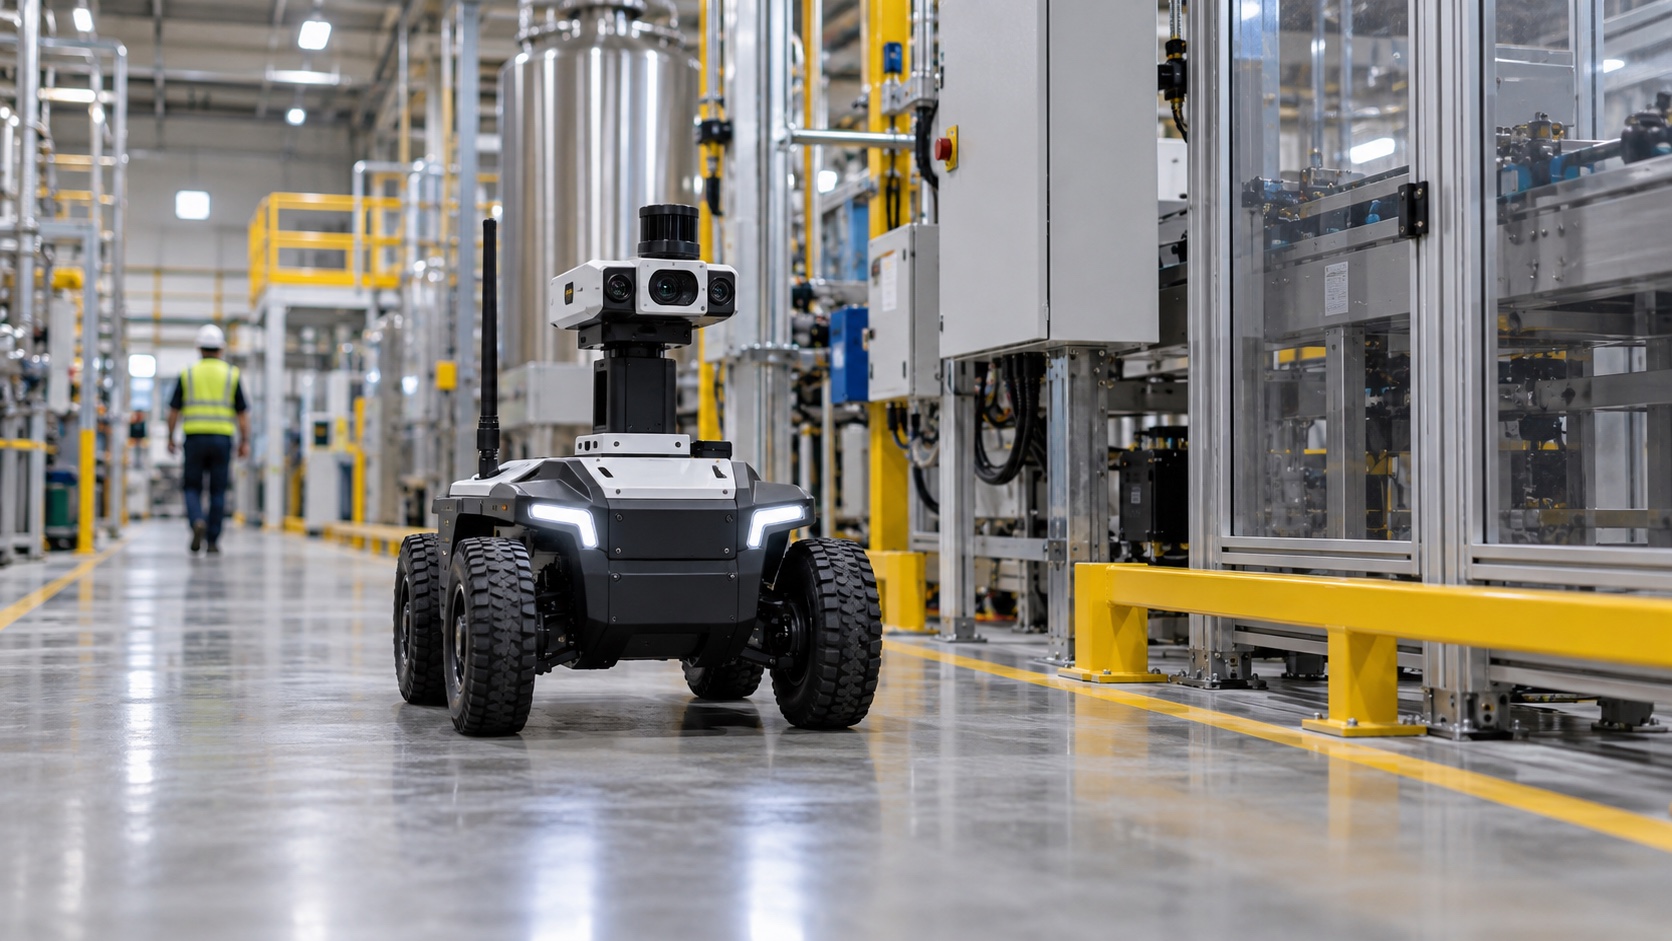
【无人化机器人与数字孪生】针对地下管廊巡检监测中的室内人员/资产位置,比较UWB室内定位与GNSS室外定位的测量原理、适用条件及现场核验方法。UWB飞行时间/到达时差。选型核查:锚点数量、遮挡、更新率、标签续航。解释限制:10–30 cm为厂商参考,部署需测试
查看内容详情 →
结合地下管廊巡检的甲烷或可燃烃浓度, 气态硫化氢, 氧气体积分数, 表面温度与热异常需求,比较集中采集与分布式采集在空间代表性、数据连续性、现场施工和运维成本上的适用边界。
查看内容详情 →