监测问题 · 分类
无人化机器人与数字孪生
无人化机器人与数字孪生
变电站巡检监测|维护后基线:设备维护或重装后基线变化,怎样区分测点变化与观测对象变化?
围绕变电站巡检监测的维护后基线问题,说明观测对象、现场核对、数据留存与复测边界。
查看内容详情 →
无人化机器人与数字孪生
城市生命线数字孪生监测|环境漂移:季节环境变化与传感器漂移同时出现,如何交叉核验?
围绕城市生命线数字孪生监测的环境漂移问题,说明观测对象、现场核对、数据留存与复测边界。
查看内容详情 →
无人化机器人与数字孪生
大型资产BIM/GIS运维监测|事件捕捉:短时变化未被记录,如何核查采样频率、触发和平台降采样?
围绕大型资产BIM/GIS运维监测的事件捕捉问题,说明观测对象、现场核对、数据留存与复测边界。
查看内容详情 →
无人化机器人与数字孪生
巡检机器人热像测温随距离变化明显,怎样固定观测距离和表面发射条件?
热像测距、观测角度、目标表面发射率、环境反射与设备运行状态出现异常表现时,先梳理测点、采集链路和同期工况,再用适配的独立证据复核。本文给出可执行的排查步骤、记录要点与适用边界。
查看内容详情 →
无人化机器人与数字孪生
巡检机器人更换地图后设备点位名称与现场标签错配,怎样核对资产编码映射?
机器人地图对象、现场资产标签、任务点位编号和平台数据字段的对应关系出现异常表现时,先梳理测点、采集链路和同期工况,再用适配的独立证据复核。本文给出可执行的排查步骤、记录要点与适用边界。
查看内容详情 →
无人化机器人与数字孪生
数字孪生中的设备位置与现场坐标偏移,怎样核查坐标系与模型版本?
传感节点地理坐标、工程坐标系、模型基点及资产编码映射出现异常表现时,先梳理测点、采集链路和同期工况,再用适配的独立证据复核。本文给出可执行的排查步骤、记录要点与适用边界。
查看内容详情 →
无人化机器人与数字孪生
工厂巡检机器人到达设备区域但未采集到监测值,怎样核查停靠位置和采集触发?
机器人到达导航点不等于传感器处于有效测量位置。需检查停靠误差、朝向、遮挡、测量距离、触发条件和数据回传。
查看内容详情 →
无人化机器人与数字孪生
无人船靠岸补能后定位参考发生变化,怎样避免水质样点坐标与历史记录错位?
补能、重新启动或定位模式切换可能改变坐标参考或任务配置。应在任务前确认坐标系、时间基准、航线版本和采样位置关联。
查看内容详情 →
无人化机器人与数字孪生
无人化机器人与数字孪生|移动机器人重复经过同一路线时定位结果逐渐偏移,如何核查地图版本和环境变化?
针对灾害现场无人机巡查监测中“移动机器人重复经过同一路线时定位结果逐渐偏移,如何核查地图版本和环境变化?”,说明点位复核、工况对照、数据留存与判断边界。
查看内容详情 →
无人化机器人与数字孪生
无人化机器人与数字孪生|无人机重复巡检的点云边缘发生偏移,怎样检查姿态、重叠率和控制点质量?
围绕灾害现场无人机巡查监测中的“无人机重复巡检的点云边缘发生偏移,怎样检查姿态、重叠率和控制点质量?”,整理现场核查、数据比对、变更记录与结论边界。
查看内容详情 →
无人化机器人与数字孪生
无人化机器人与数字孪生|无人机巡检气体读数随飞行速度变化,如何设计定点复核和背景对照?
围绕灾害现场无人机巡查监测中的“无人机巡检气体读数随飞行速度变化,如何设计定点复核和背景对照?”,整理现场核查、数据比对、维护记录与结论边界。
查看内容详情 →
无人化机器人与数字孪生
无人化机器人与数字孪生|无人机巡查同一区域多次建图结果不重合,怎样复核定位质量、航线和环境条件?
结合灾害现场无人机巡查监测,分析无人机巡查同一区域多次建图结果不重合,怎样复核定位质量、航线和环境条件?涉及的现场资料、复核路径和适用边界。
查看内容详情 →
无人化机器人与数字孪生
无人化机器人与数字孪生|无人机多架次影像拼接后位置出现偏差,如何核查坐标基准、航线和地面控制点?
结合灾害现场无人机巡查监测,分析无人机多架次影像拼接后位置出现偏差,如何核查坐标基准、航线和地面控制点?涉及的现场资料、复核路径和适用边界。
查看内容详情 →无人化机器人与数字孪生
无人化机器人与数字孪生|无人机巡检影像与地面设备监测时间对不上,如何校准任务时间和设备时钟?
结合灾害现场无人机巡查监测,分析无人机巡检影像与地面设备监测时间对不上,如何校准任务时间和设备时钟?涉及的现场资料、复核路径和适用边界。
查看内容详情 →
无人化机器人与数字孪生
无人化机器人与数字孪生|无人巡检设备路线或位置变化后,怎样保持巡检数据和资产坐标可追溯?
结合变电站巡检监测,分析无人巡检设备路线或位置变化后,怎样保持巡检数据和资产坐标可追溯?涉及的现场资料、复核路径和适用边界。
查看内容详情 →
无人化机器人与数字孪生
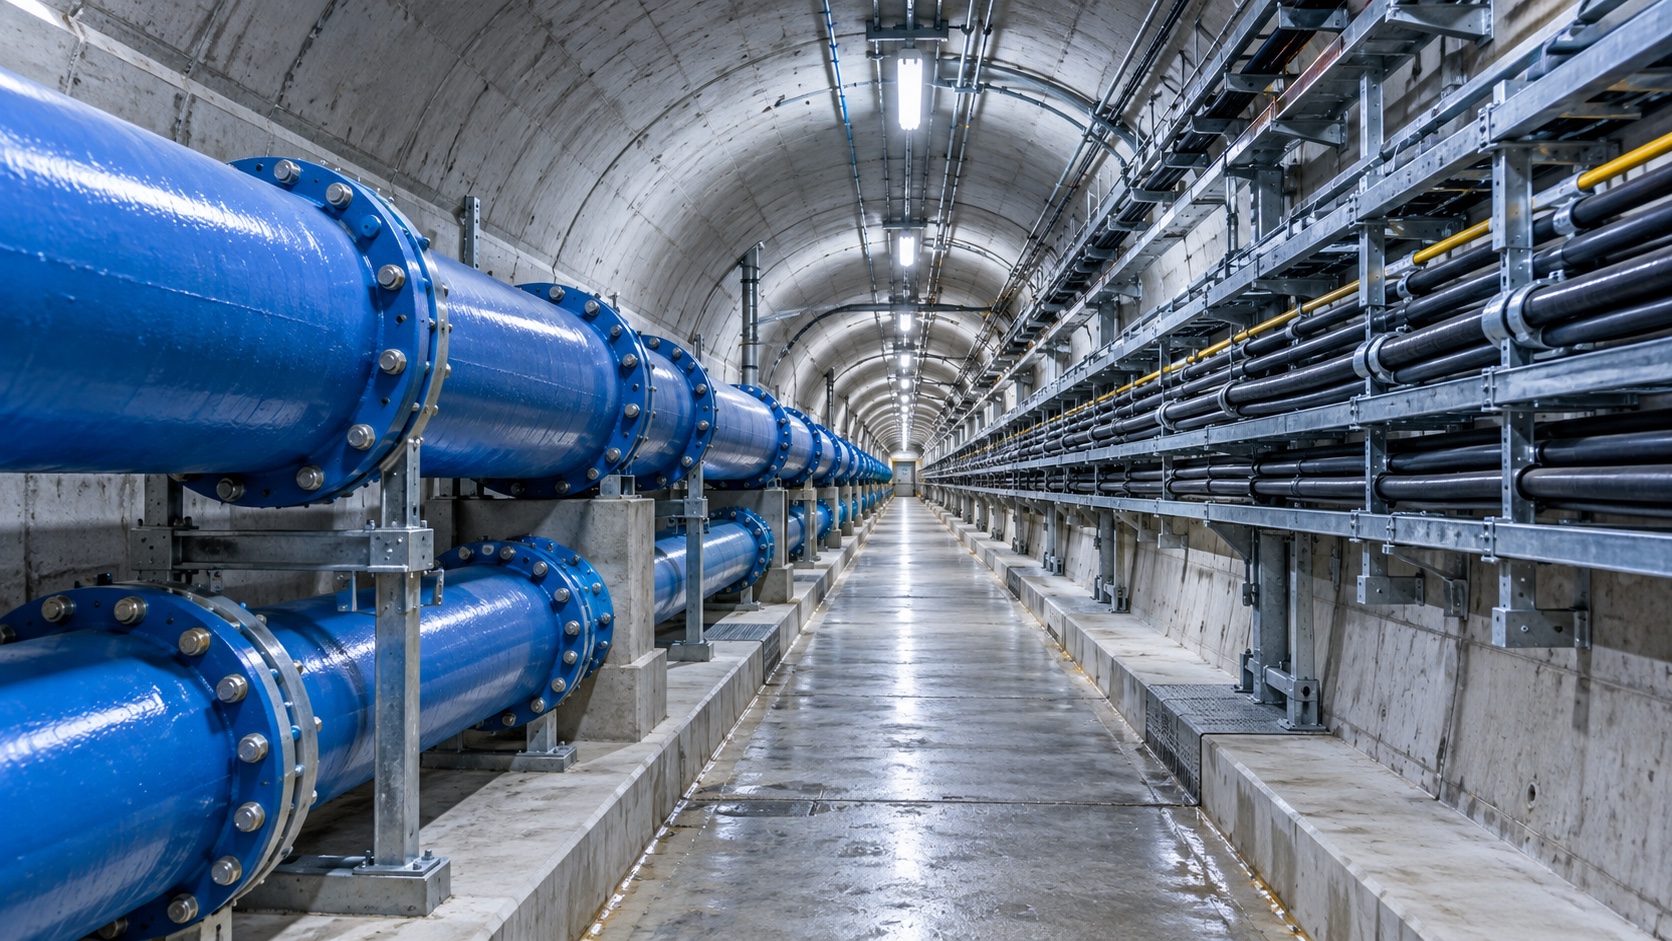
地下管廊巡检出现告警后,应按什么顺序复核?
围绕地下管廊巡检的告警复核问题,结合甲烷或可燃烃浓度, 气态硫化氢, 氧气体积分数, 表面温度与热异常说明判断顺序、现场资料、数据复核与常见边界。
查看内容详情 →