无人化机器人与数字孪生
园区无人机自动机库起降调度区监测
围绕园区无人机自动机库起降调度区,识别无人机自动机库起降调度中的风险与待解问题"多机自动起降、换电与调度怎样避免冲突和漏测?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
山地光伏电站智能清扫机器人作业面监测
围绕山地光伏电站智能清扫机器人作业面,识别山地光伏清扫机器人作业面中的风险与待解问题"坡地组件上机器人续航、越障与跌落风险怎样监控?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
半导体洁净室AMHS自动搬运系统监测
围绕半导体洁净室AMHS自动搬运系统,识别洁净室AMHS自动搬运中的风险与待解问题"天车与OHT搬运怎样与洁净度、温湿度耦合监控?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
矿山井下5G远程采掘作业面监测
围绕矿山井下5G远程采掘作业面,识别井下5G远程采掘面中的风险与待解问题"远程操控采掘时怎样监控设备姿态、环境与人机隔离?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
化工园防爆巡检机器人气体探测监测
围绕化工园防爆巡检机器人气体探测,识别化工园防爆巡检机器人中的风险与待解问题"巡检机器人怎样覆盖气体泄漏与设备热异常?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
数据中心机房轮式巡检机器人监测
围绕数据中心机房轮式巡检机器人,识别数据中心巡检机器人中的风险与待解问题"冷热通道机器人怎样补充固定温感与门禁?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
高压配网带电作业机器人作业区监测
围绕高压配网带电作业机器人作业区,识别配网带电作业机器人中的风险与待解问题"带电作业时怎样监控机械臂姿态与电场安全距离?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
电商仓分拣机械臂工作站监测
围绕电商仓分拣机械臂工作站,识别分拣机械臂工作站中的风险与待解问题"抓取成功率与夹爪异常怎样在线监控?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
医院院内物流配送机器人走廊监测
围绕医院院内物流配送机器人走廊,识别医院物流机器人走廊中的风险与待解问题"人车混行走廊怎样保证机器人安全避障?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
高层建筑幕墙清洗机器人立面监测
围绕高层建筑幕墙清洗机器人立面,识别幕墙清洗机器人立面中的风险与待解问题"高空立面作业怎样监控风载与吸附安全?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
地下管网CCTV检测机器人作业段监测
围绕地下管网CCTV检测机器人作业段,识别管网CCTV检测机器人中的风险与待解问题"井下有限空间作业怎样监控气体与机器人状态?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
风电场无人机叶片巡检航线监测
围绕风电场无人机叶片巡检航线,识别风机叶片无人机巡检中的风险与待解问题"巡检航线怎样避开转动叶片与空域管制?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
危化品库无人叉车作业区监测
围绕危化品库无人叉车作业区,识别危化品库无人叉车中的风险与待解问题"防爆AGV在库房内怎样监控泄漏与碰撞?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
数字孪生水厂泵站调度监测
围绕数字孪生水厂泵站调度,识别数字孪生泵站中的风险与待解问题"实体泵站与孪生模型状态怎样同步?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
核电受限空间爬行机器人监测
围绕核电受限空间爬行机器人,识别核电受限空间爬行机器人中的风险与待解问题"高辐射受限区怎样用爬行机器人替代人工进入?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
林草火情无人机巡护航线监测
围绕林草火情无人机巡护航线,识别林草火情无人机巡逻中的风险与待解问题"林区航线怎样覆盖热点并与瞭望塔互补?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
机器人自动充电换电区监测
围绕机器人自动充电换电区,识别机器人充电换电区中的风险与待解问题"充电换电工位怎样监控温升与电池安全?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
离散制造多机器人调度作业区监测
围绕离散制造多机器人调度作业区,识别多机器人调度作业区中的风险与待解问题"多机协同作业怎样监控节拍与干涉?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
露天矿无人矿卡运输道路监测
围绕露天矿无人矿卡运输道路,识别露天矿无人矿卡道路中的风险与待解问题"无人矿卡运输怎样监控路面与车距?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →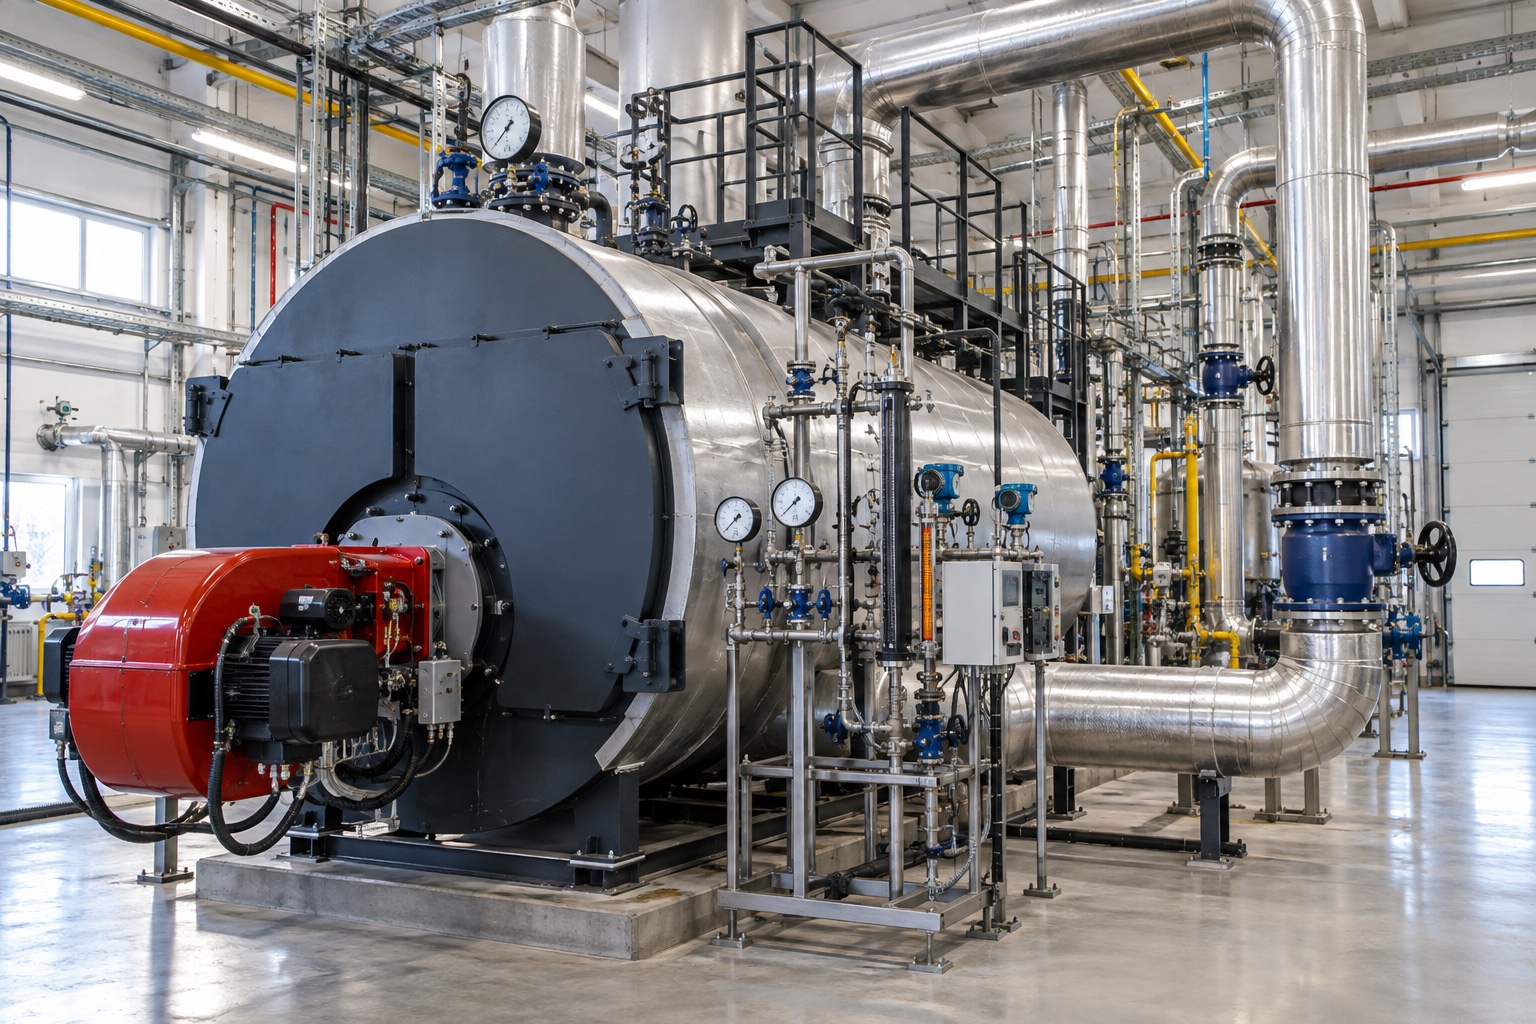
无人化机器人与数字孪生
电厂锅炉本体爬壁机器人作业面监测
围绕电厂锅炉本体爬壁机器人作业面,识别锅炉爬壁机器人中的风险与待解问题"炉膛内检验怎样用爬壁机器人替代高风险脚手架?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
输电线路无人机精细化巡检通道监测
围绕输电线路无人机精细化巡检通道,识别输电线路无人机巡检中的风险与待解问题"山区线路怎样规划航线并识别缺陷?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →
无人化机器人与数字孪生
油田井场无人值守远程计量监测
围绕油田井场无人值守远程计量,识别井场无人值守计量中的风险与待解问题"偏远井场怎样远程监控油气水计量与防盗?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →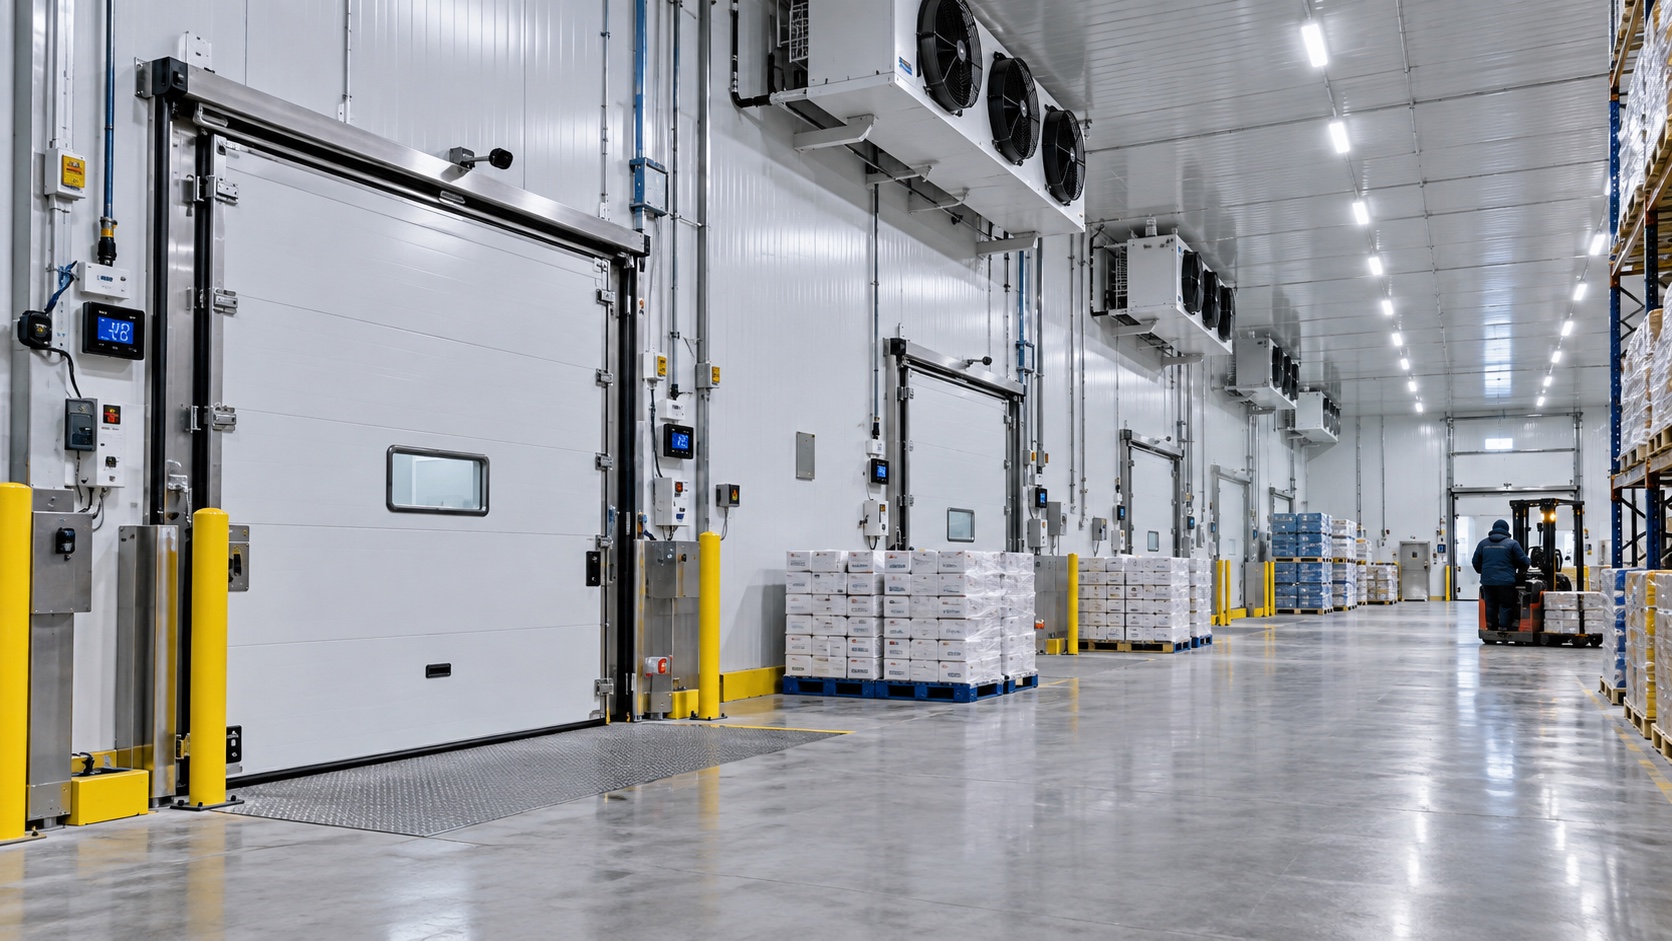
无人化机器人与数字孪生
冷链仓自动堆垛机器人作业区监测
围绕冷链仓自动堆垛机器人作业区,识别冷链堆垛机器人中的风险与待解问题"低温库区怎样保证机器人与货品状态?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →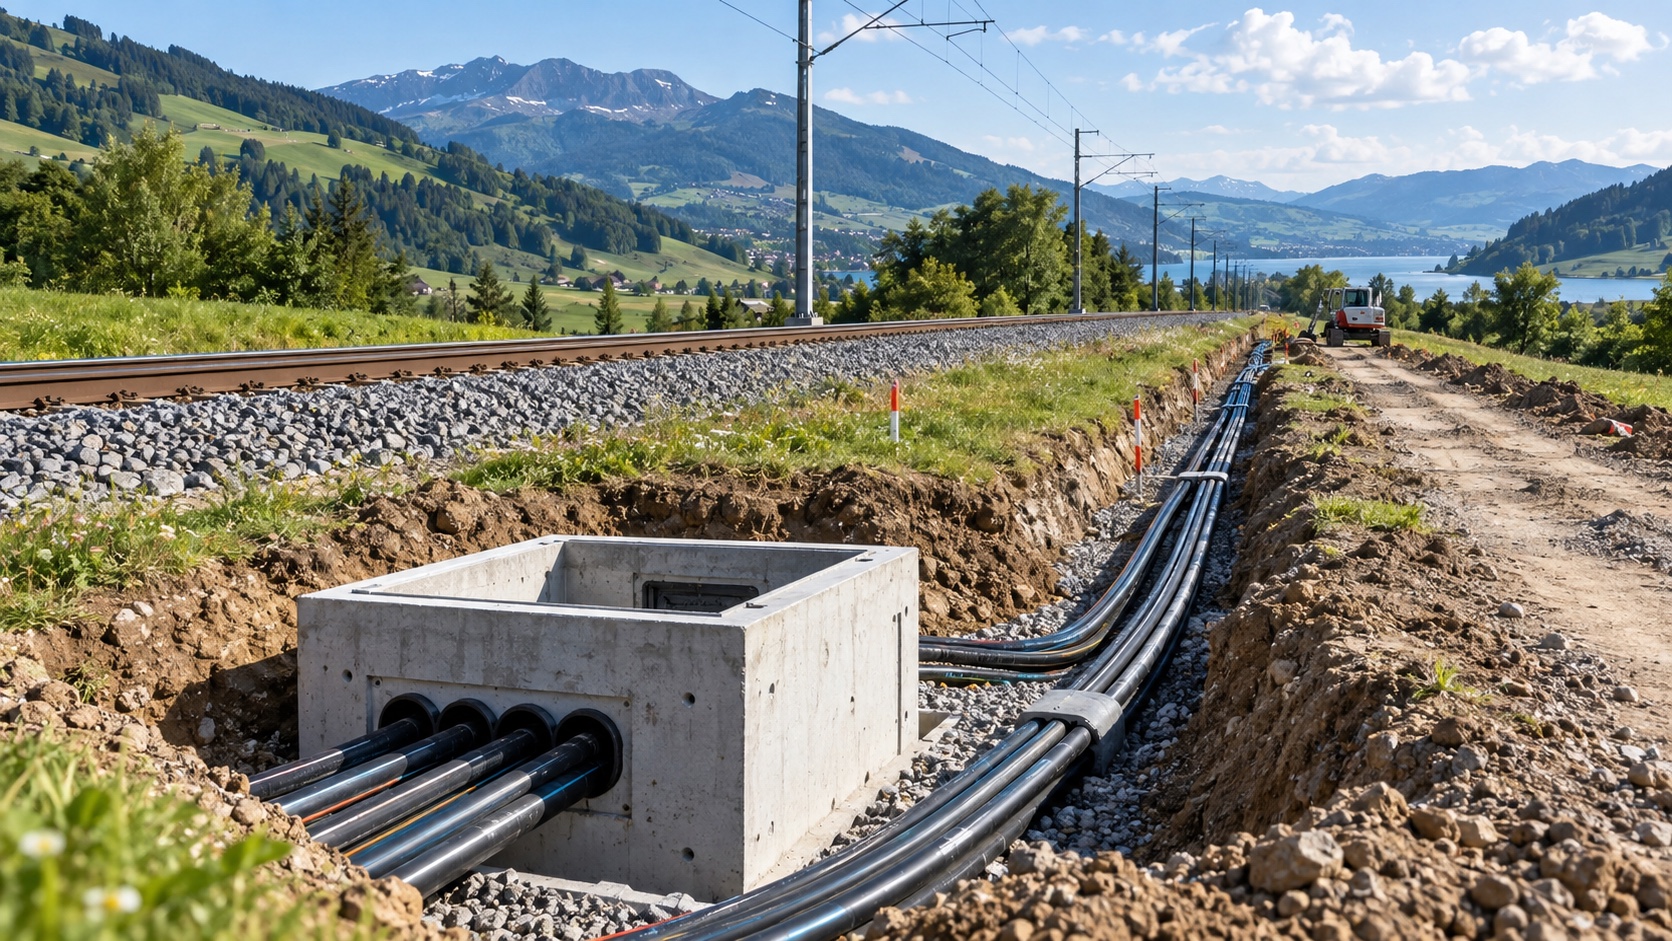
无人化机器人与数字孪生
城市地下管线数字孪生一张图监测
围绕城市地下管线数字孪生一张图,识别地下管线数字孪生中的风险与待解问题"多专业管线怎样在一张图上保持状态同步?",整理监测指标、技术路线与工程实施要点;现场参数与实施以项目勘察和正式资料为准。
查看内容详情 →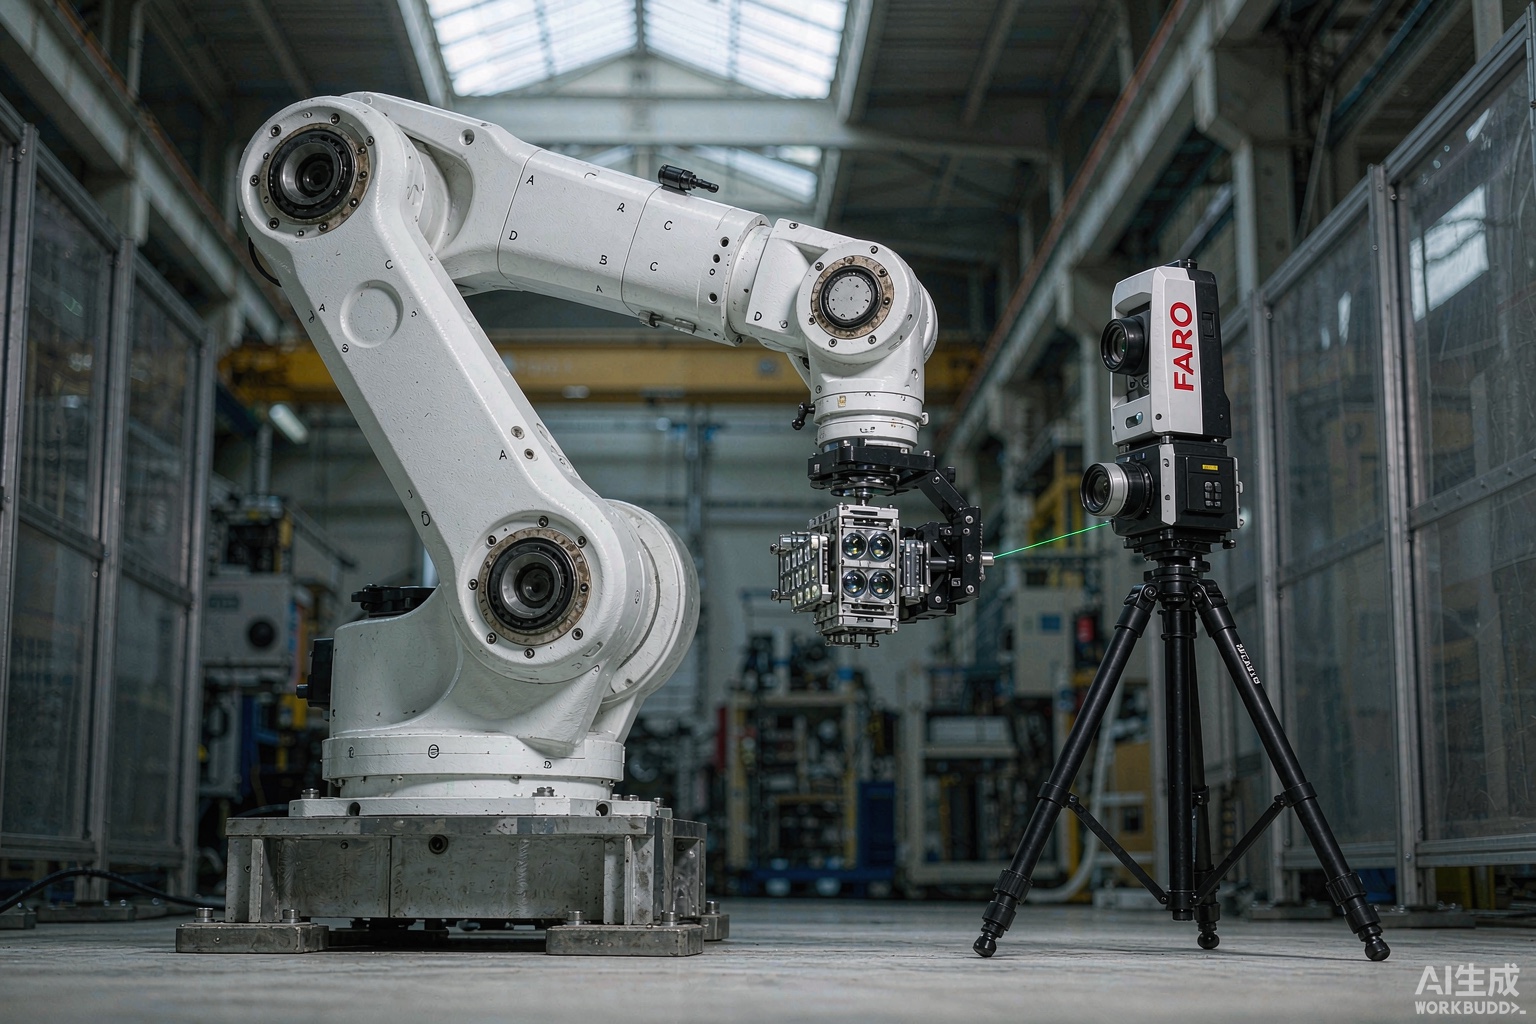
无人化机器人与数字孪生
工业机器人重复定位与轨迹精度监测
工业机器人靠示教工作,所以它真正被要求的是"反复回到同一点"的能力,而不是"准确到达任意点"的能力。这两件事经常被混为一谈。连续运行后臂杆发热、减速器磨损、碰撞与工装偏移都会让末端位置漂移,而单点重复性往往仍然合格。本页说明重复定位、轨迹偏差、背隙与热变形怎么分开测,以及为什么只测冷态中心点等于没测。
查看内容详情 →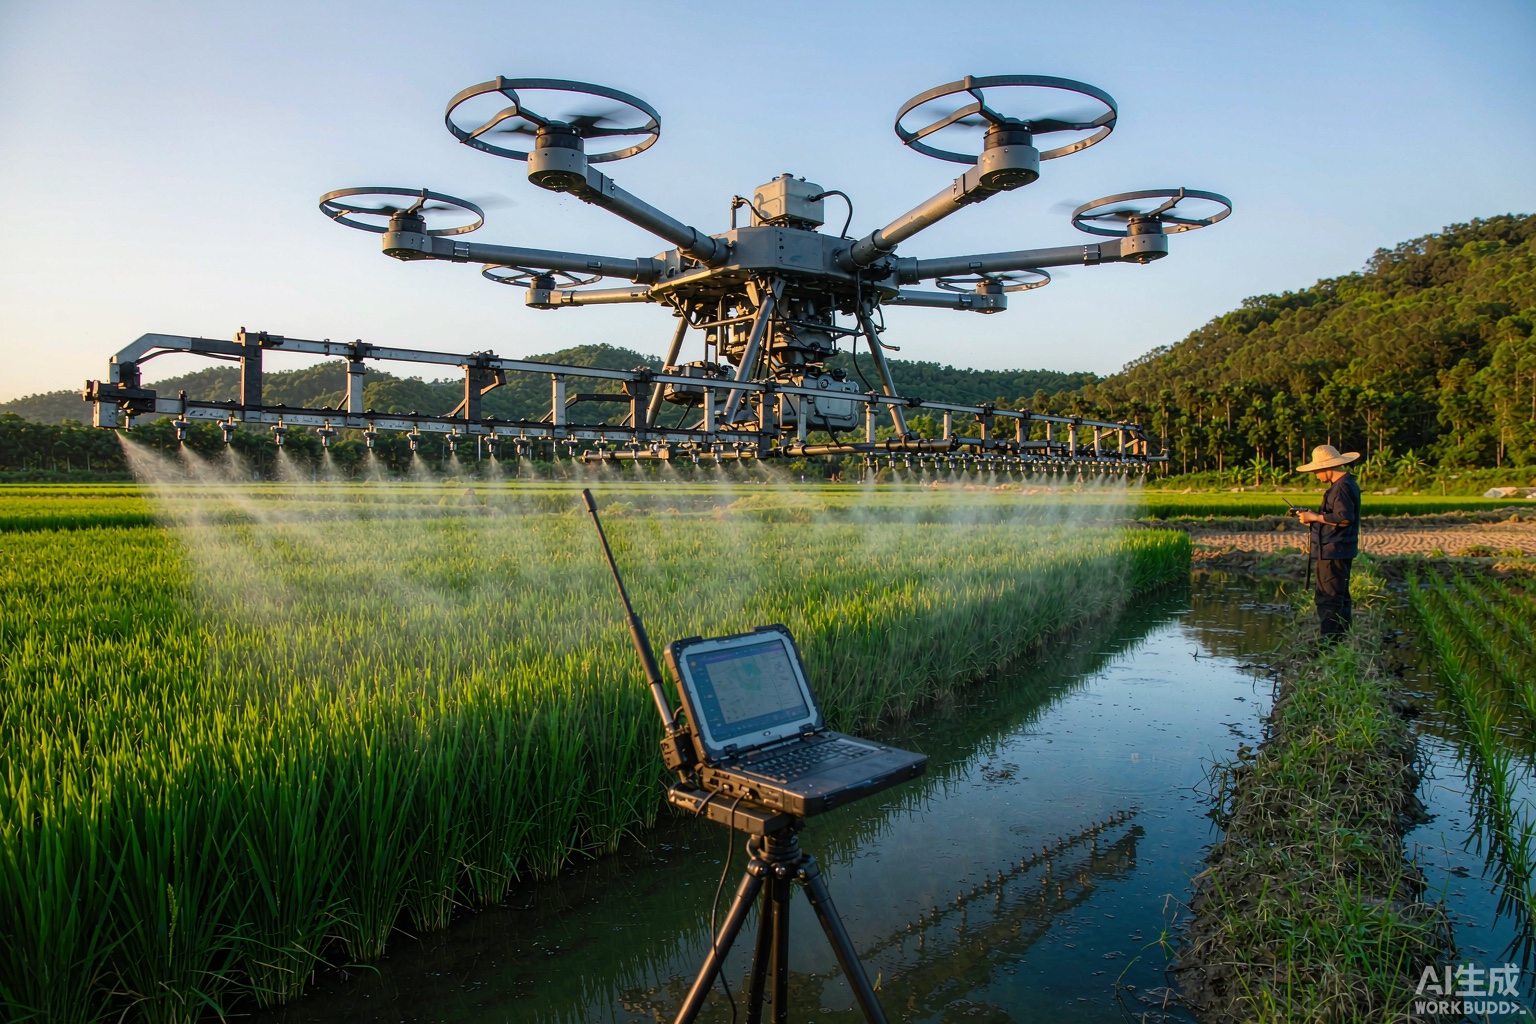
无人化机器人与数字孪生
无人机植保与物流配送航线监测
把无人机植保与物流配送航线监测拆成航线与高度保持、飞行姿态与速度、雾滴沉积与飘移、药液流量与余量、投放与交付确认、空域与合规记录六类观测,说明证据如何支撑作业质量评价与航线合规管理。
查看内容详情 →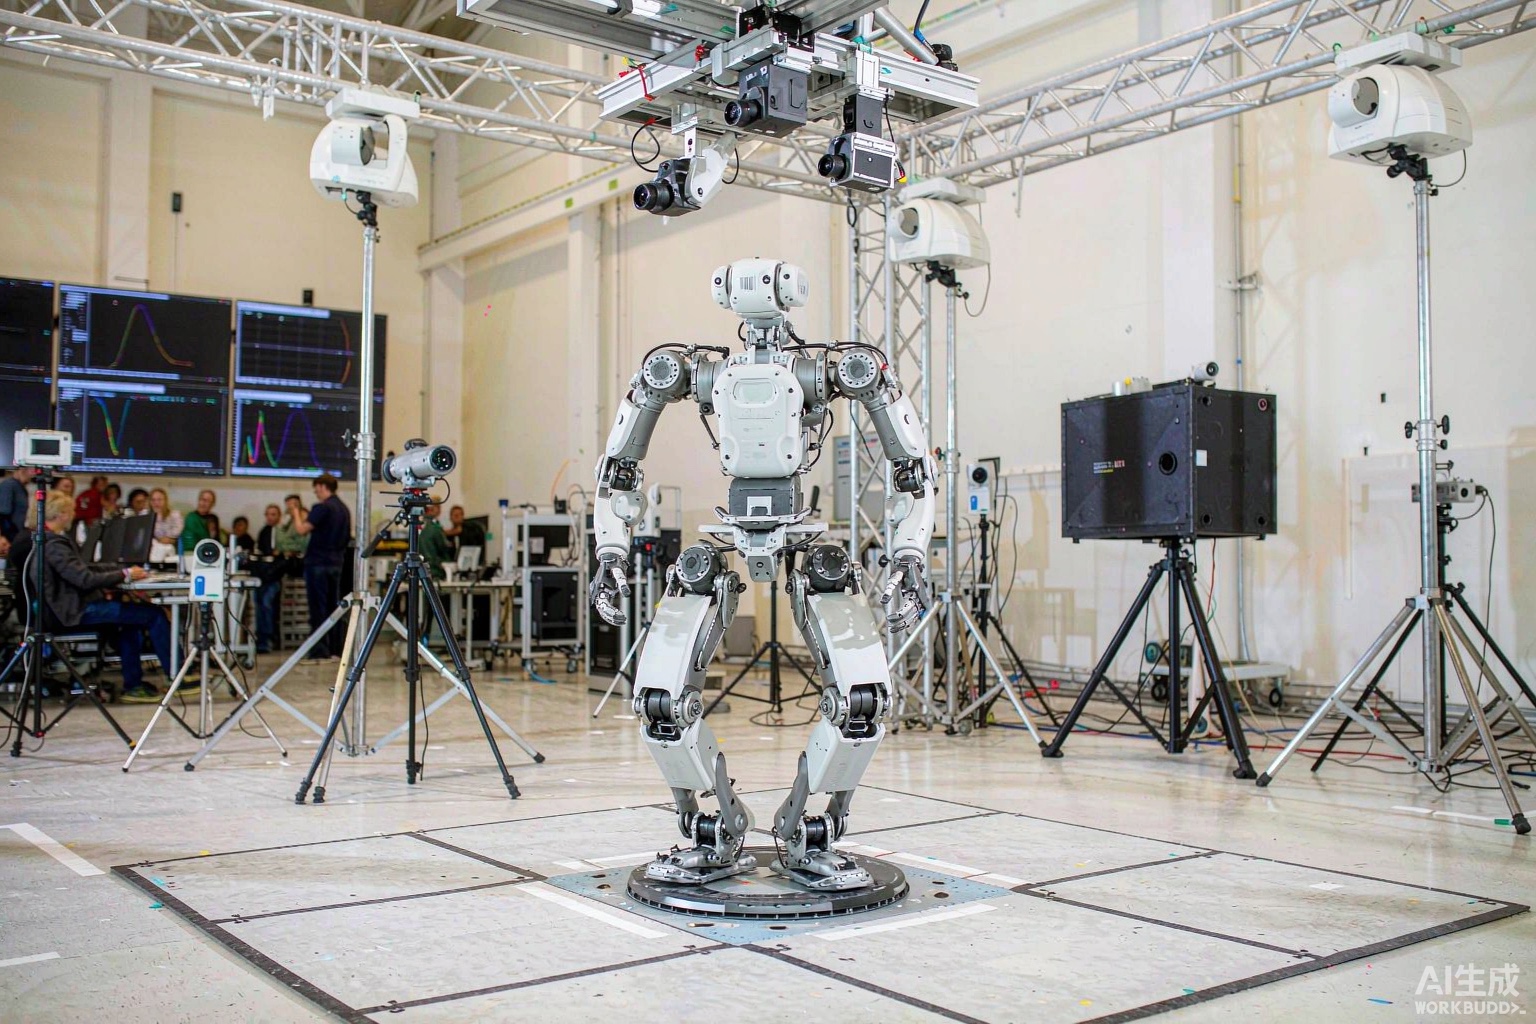
无人化机器人与数字孪生
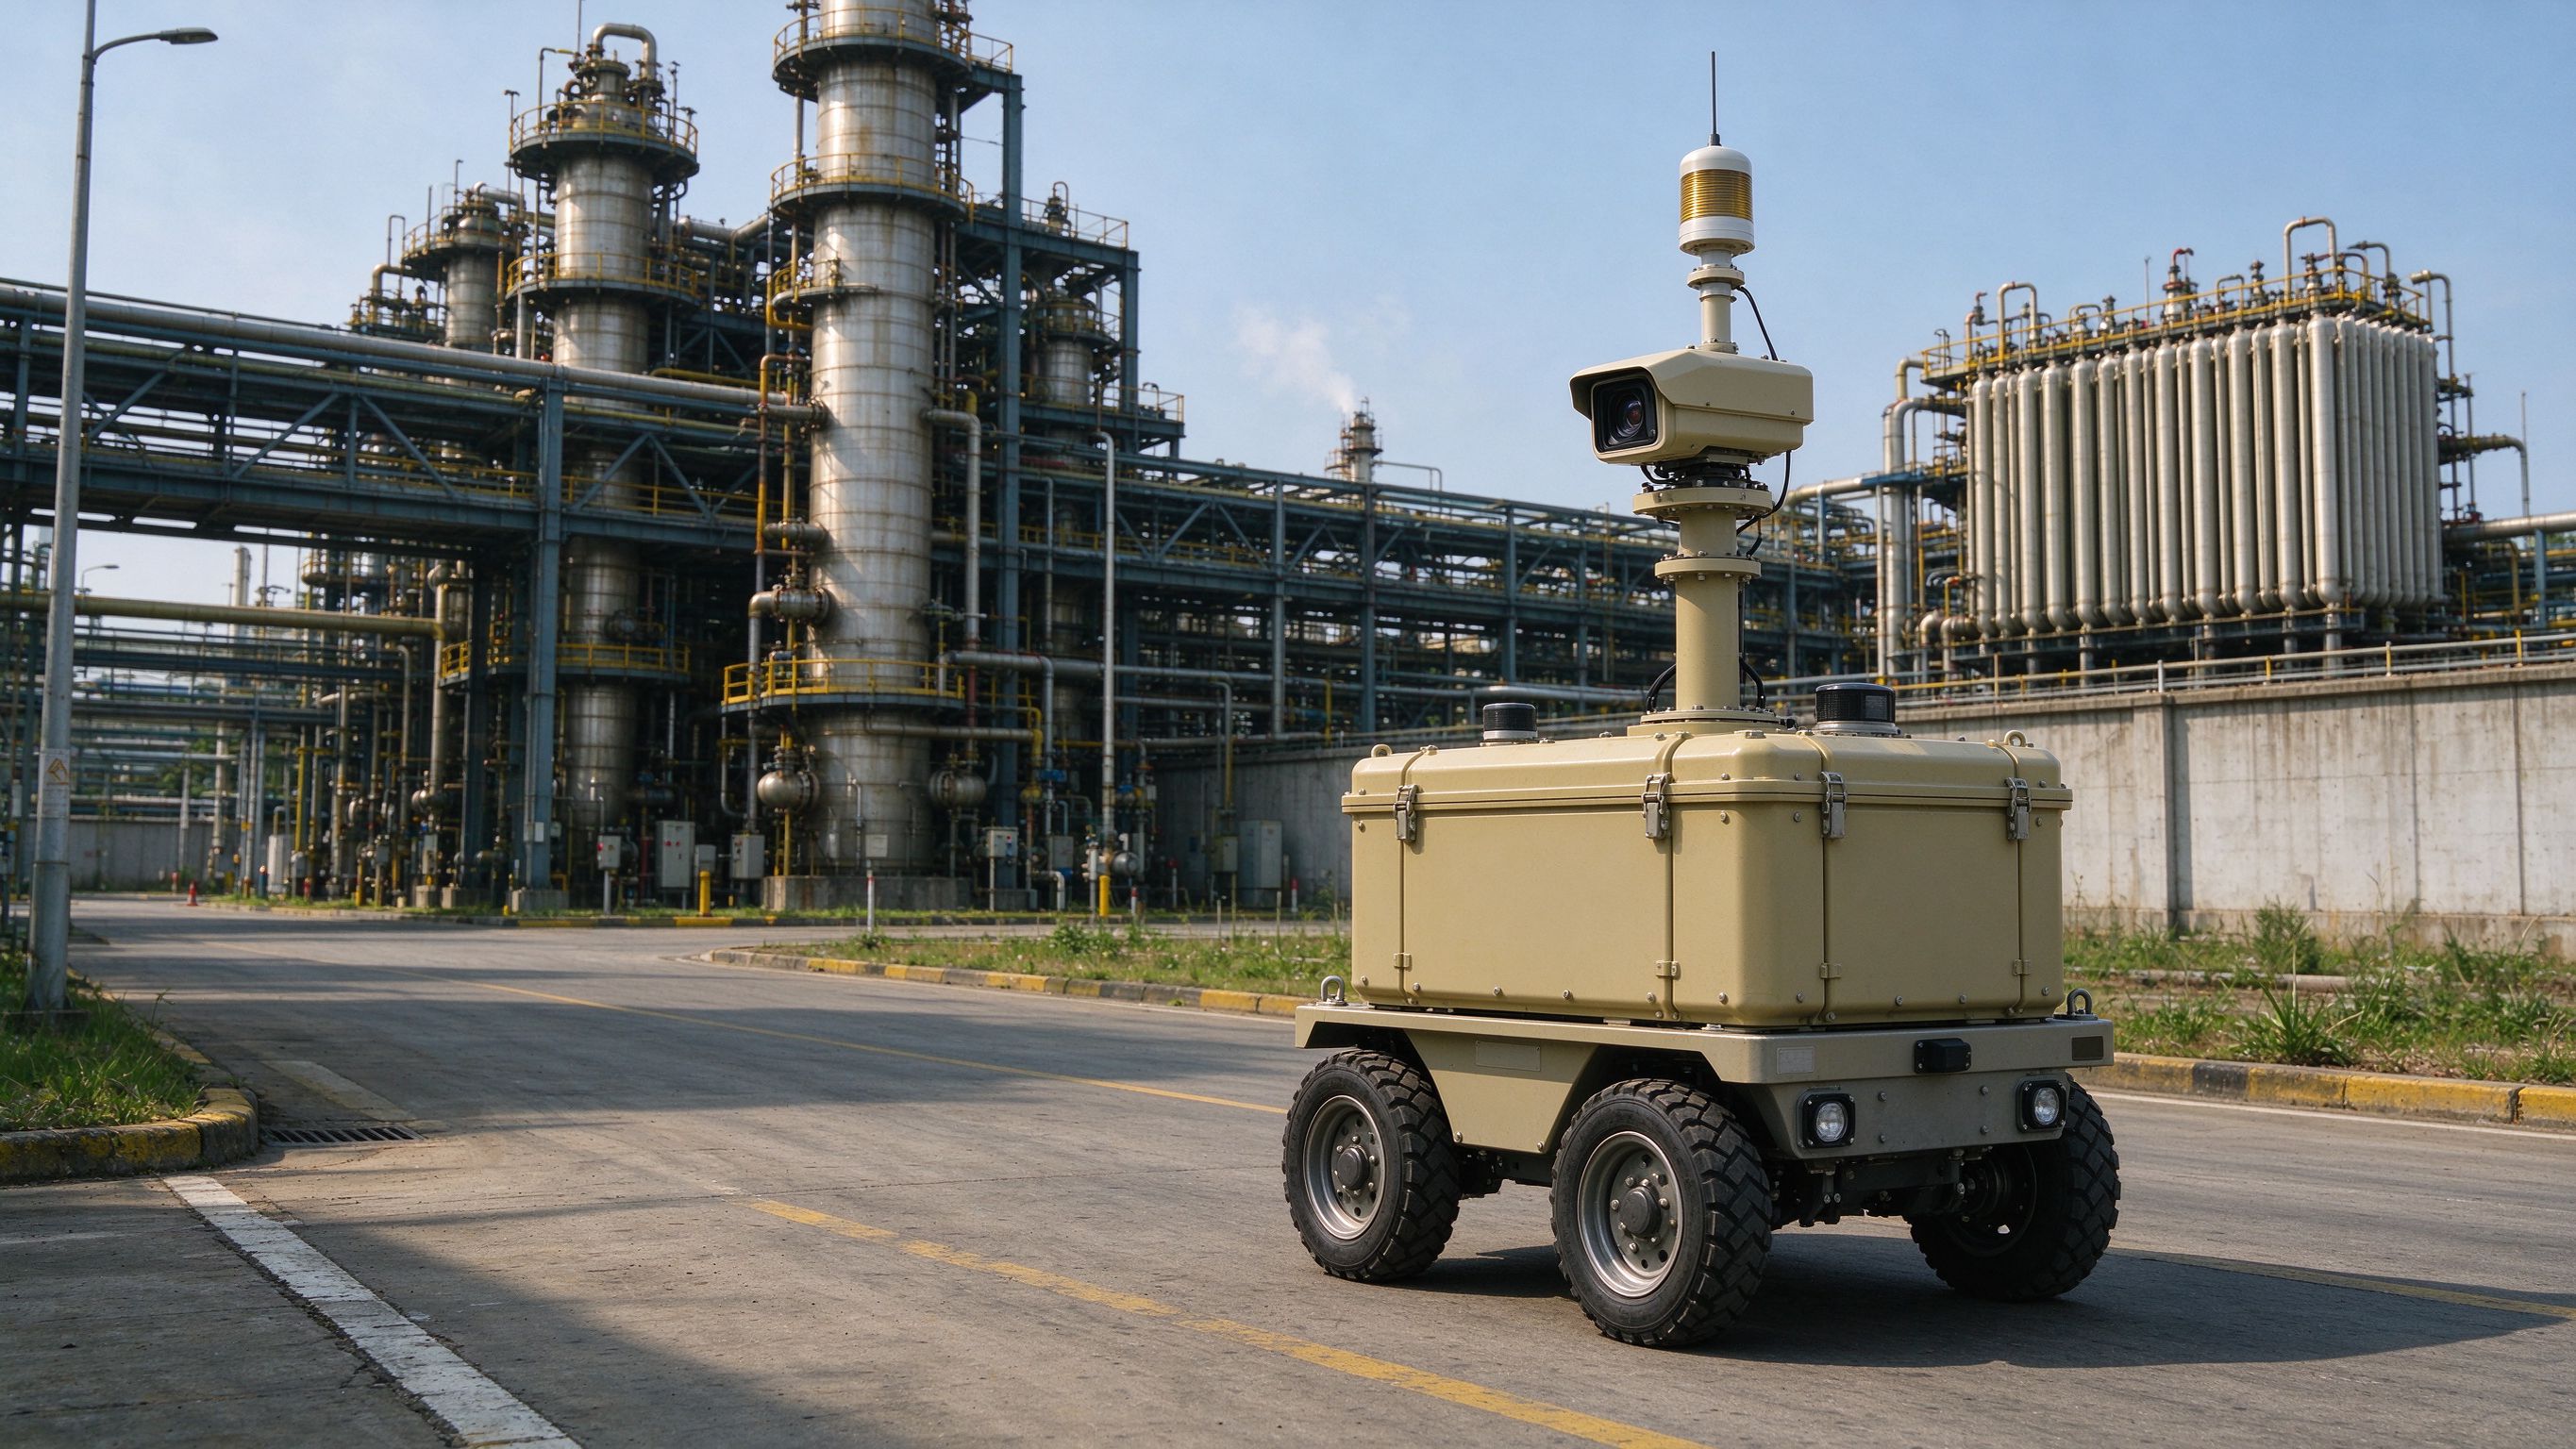
人形机器人测试场监测
把人形机器人测试场监测拆成关节温度与电流、关节力矩与位姿、整机姿态与步态、跌倒与冲击、续航与能耗、人机共处安全距离六类观测,说明证据如何支撑整机性能评价与测试安全。
查看内容详情 →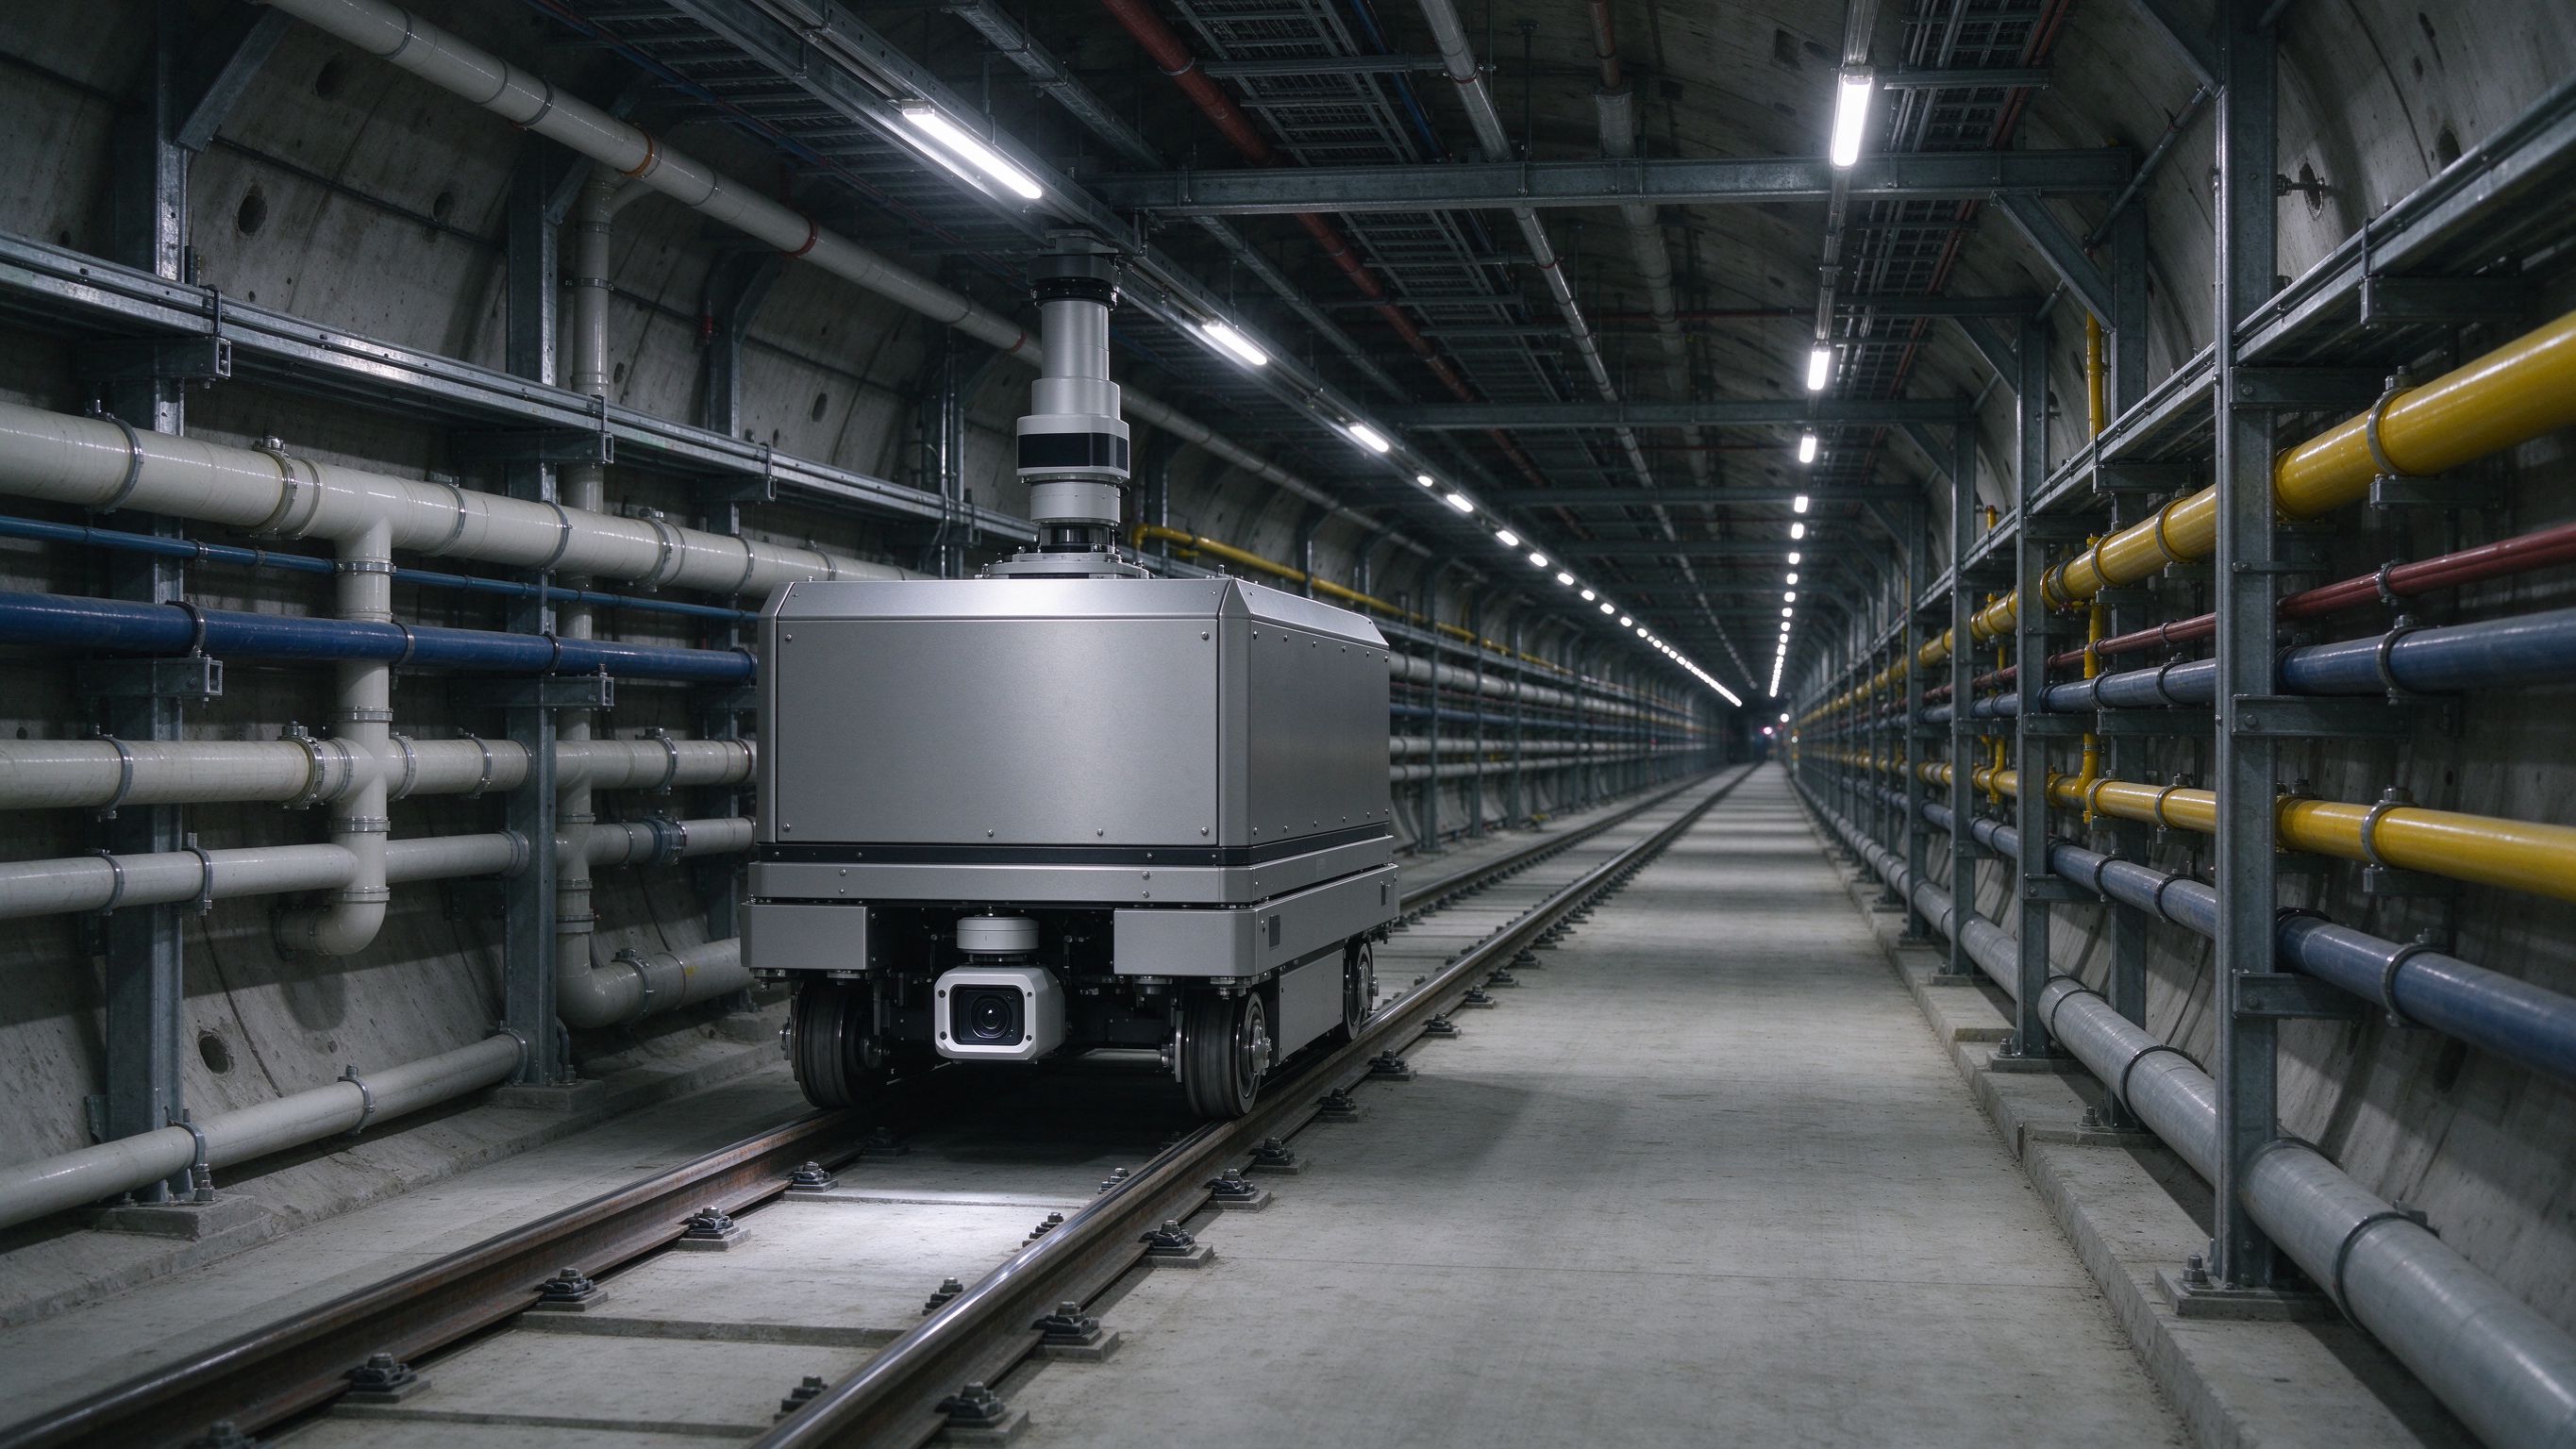
无人化机器人与数字孪生
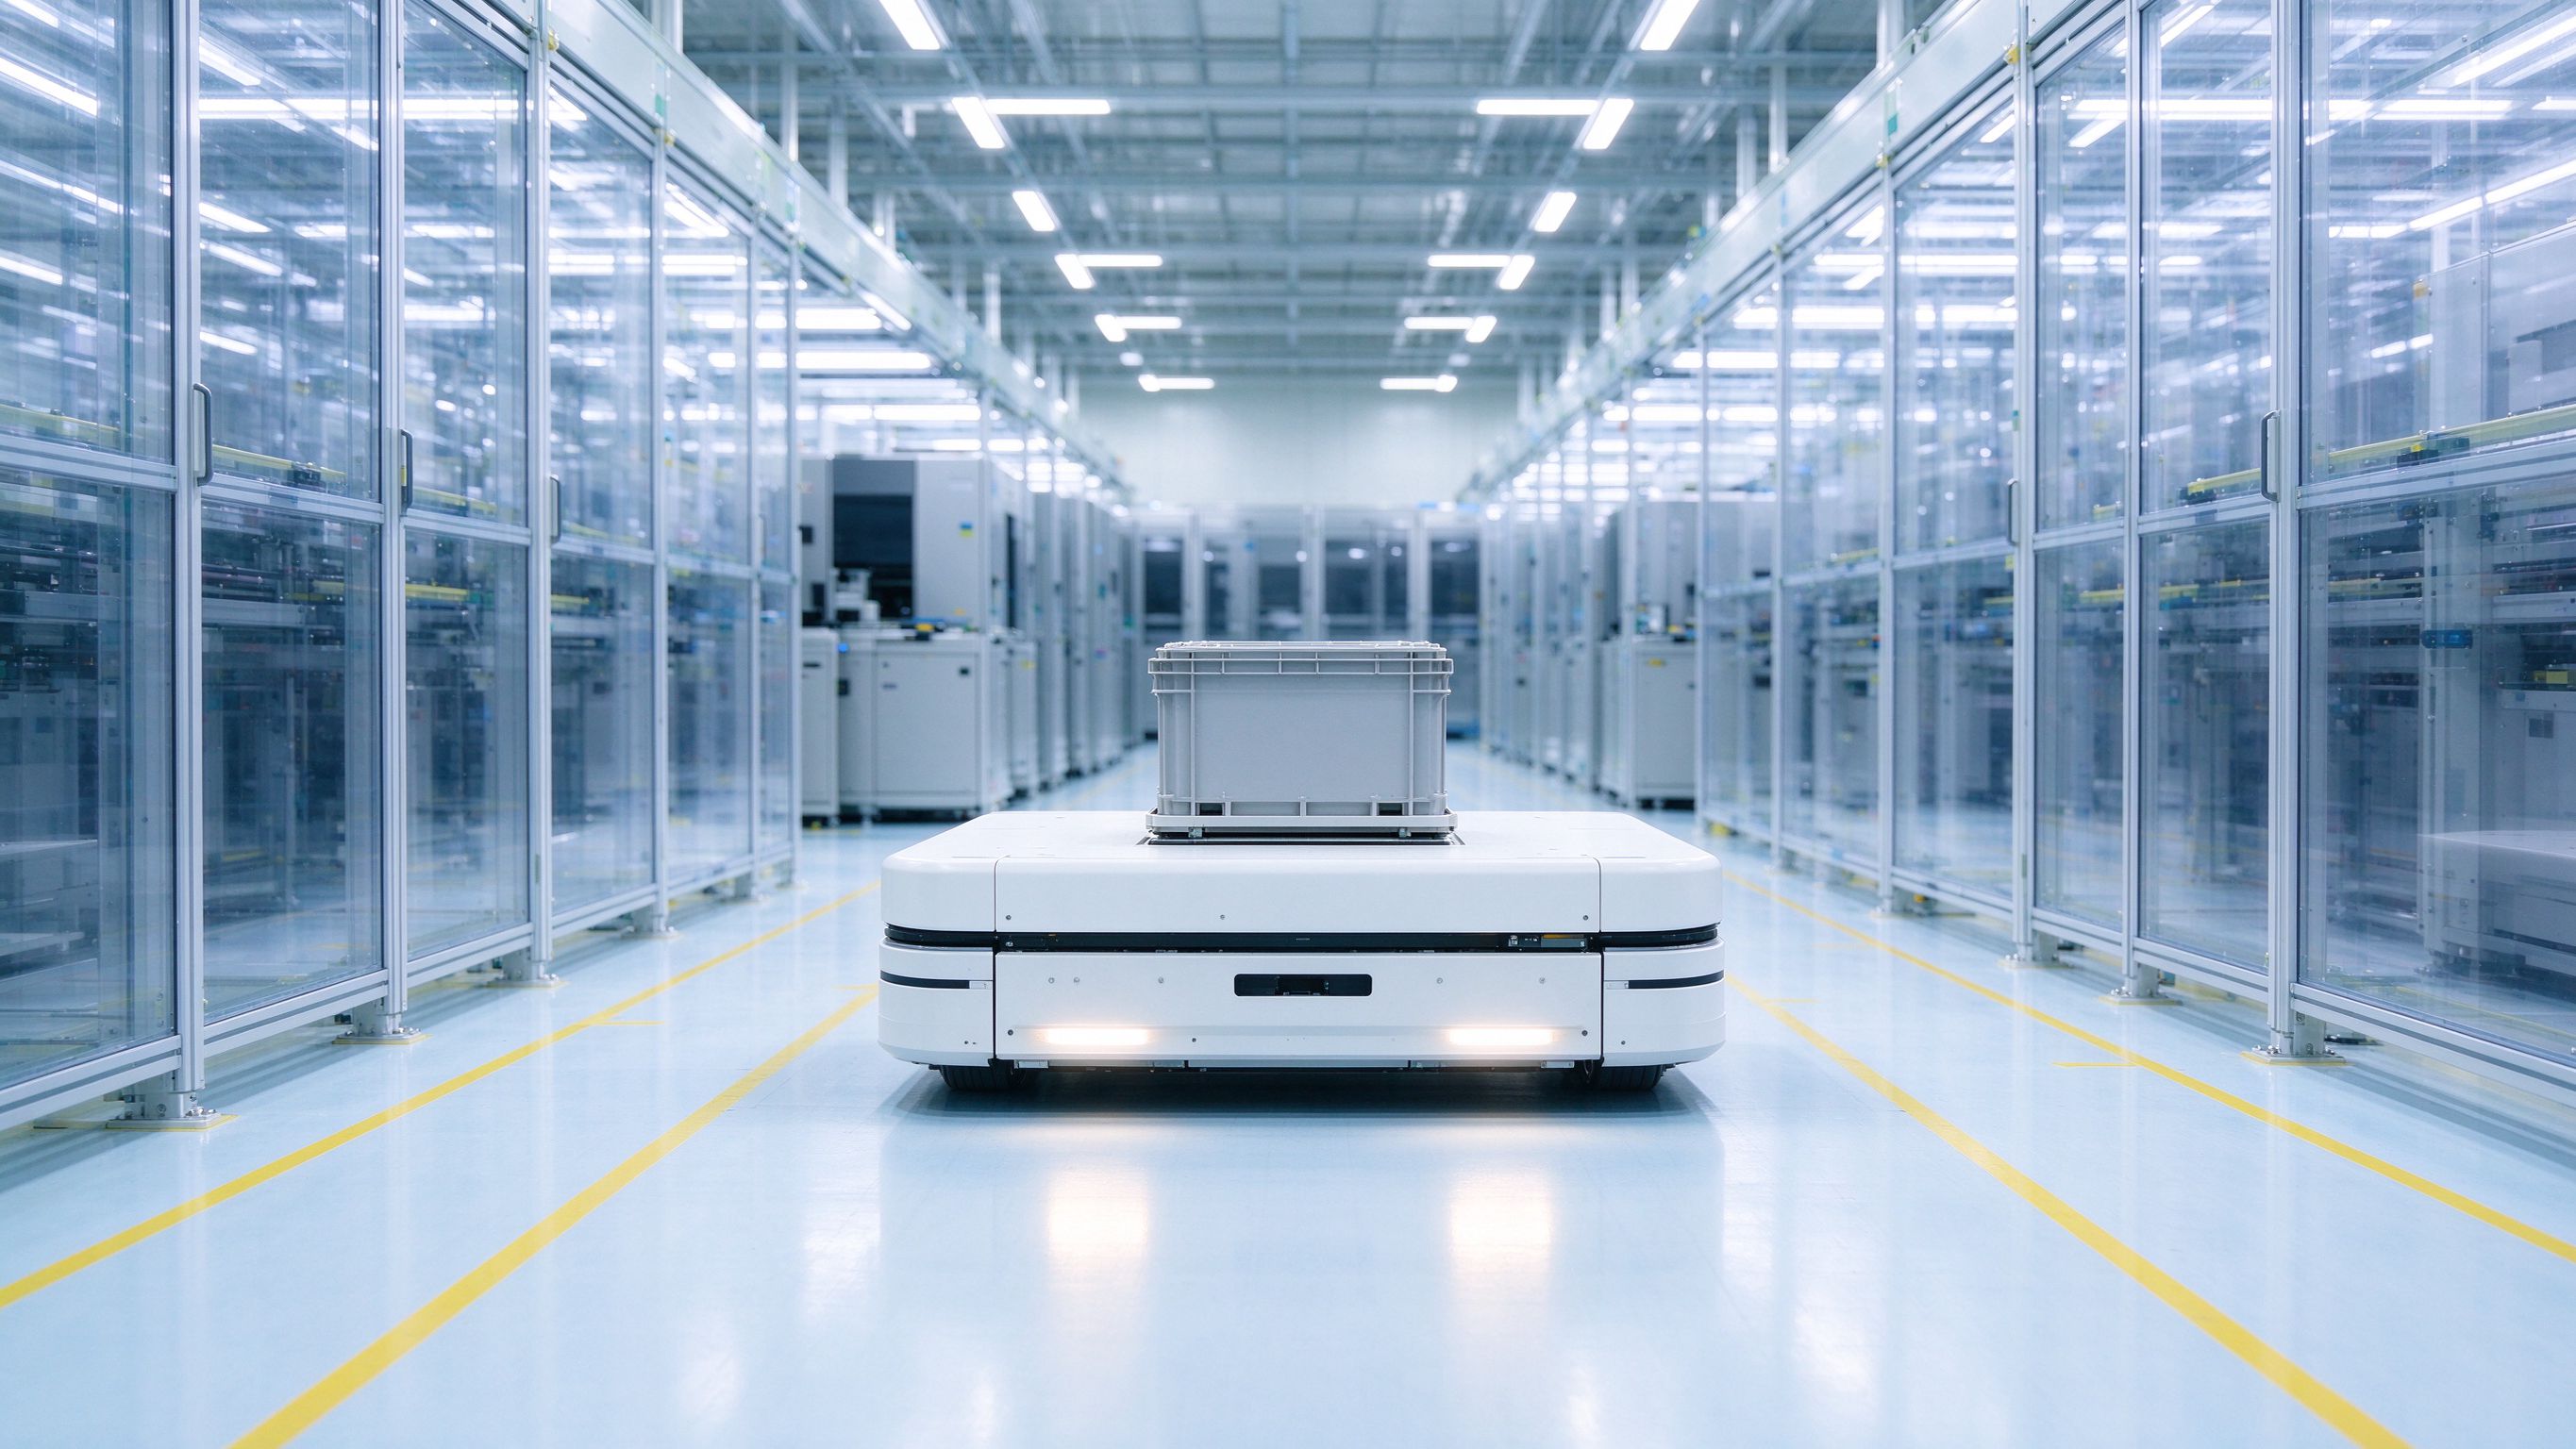
洁净搬运机器人区监测
把洁净搬运机器人区监测拆成通道洁净度粒子、温湿度压差、充电区气体与通道地面环境四类观测,说明洁净物流通道的颗粒污染、物流中断与充电安全风险如何被照看。
查看内容详情 →
无人化机器人与数字孪生
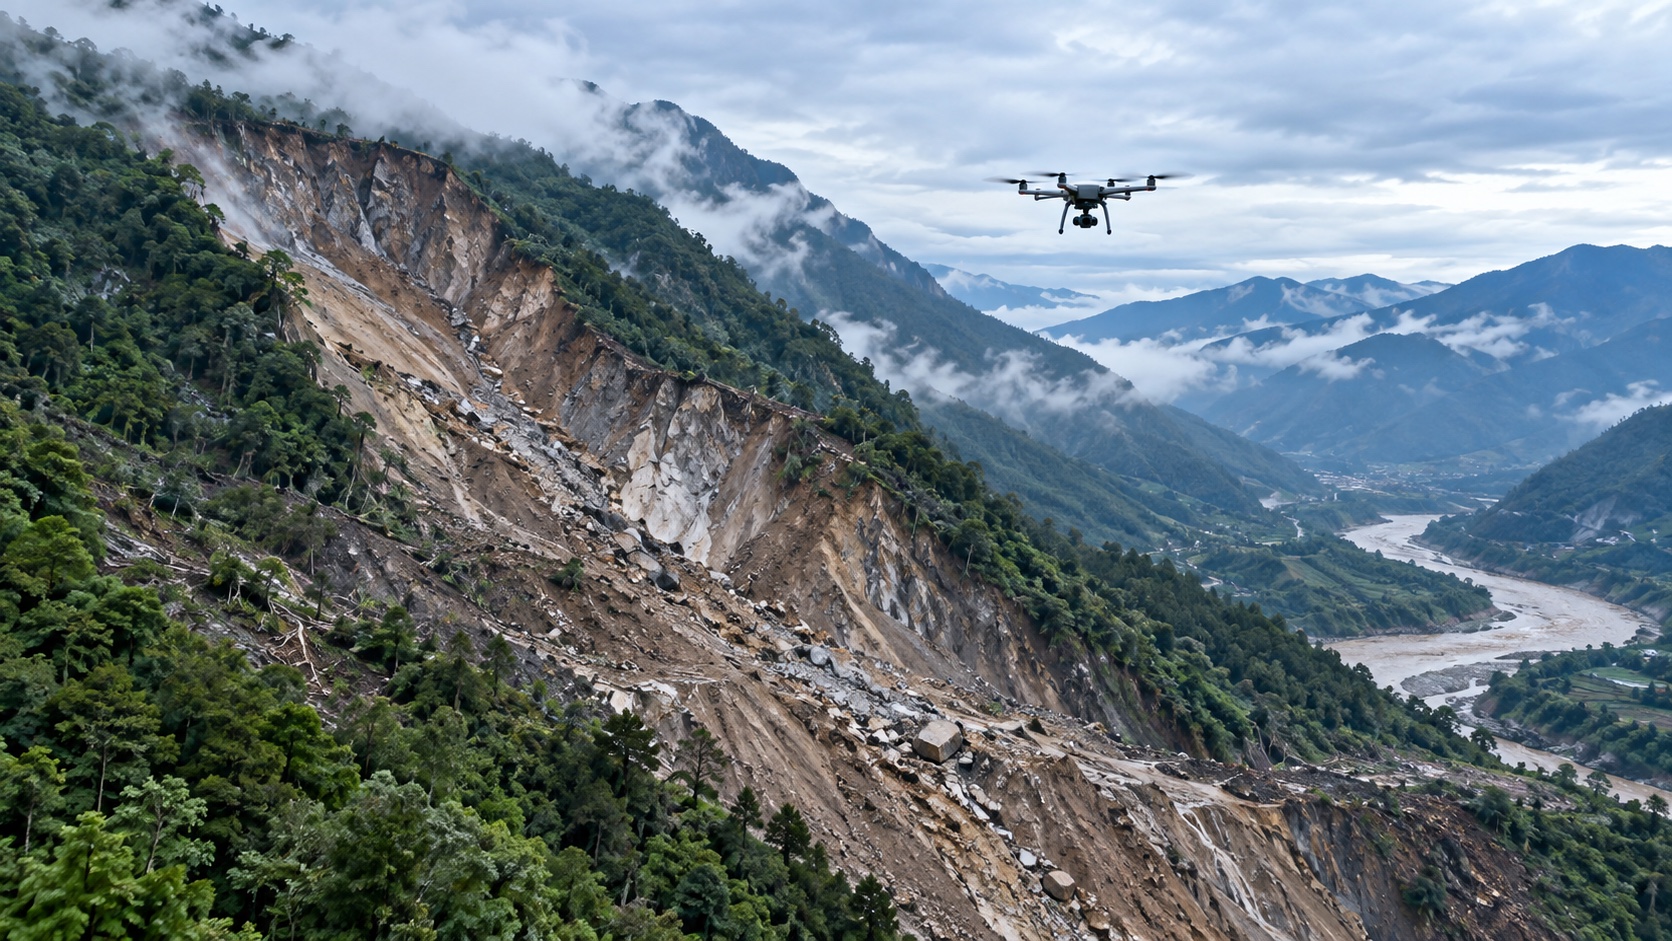
灾害现场无人机巡查监测
灾害现场无人机巡查的灾害无人机监测:从三维地表位移;表面温度与热异常;面域径向位移;事件识别与多源融合结果梳理选型、安装、数据验证和运维条件。
查看内容详情 →
无人化机器人与数字孪生
大型资产BIM/GIS运维监测
大型资产BIM/GIS运维的BIM资产运维监测:从事件识别与多源融合结果;多传感器同步采集;室内人员/资产位置梳理选型、安装、数据验证和运维条件。
查看内容详情 →