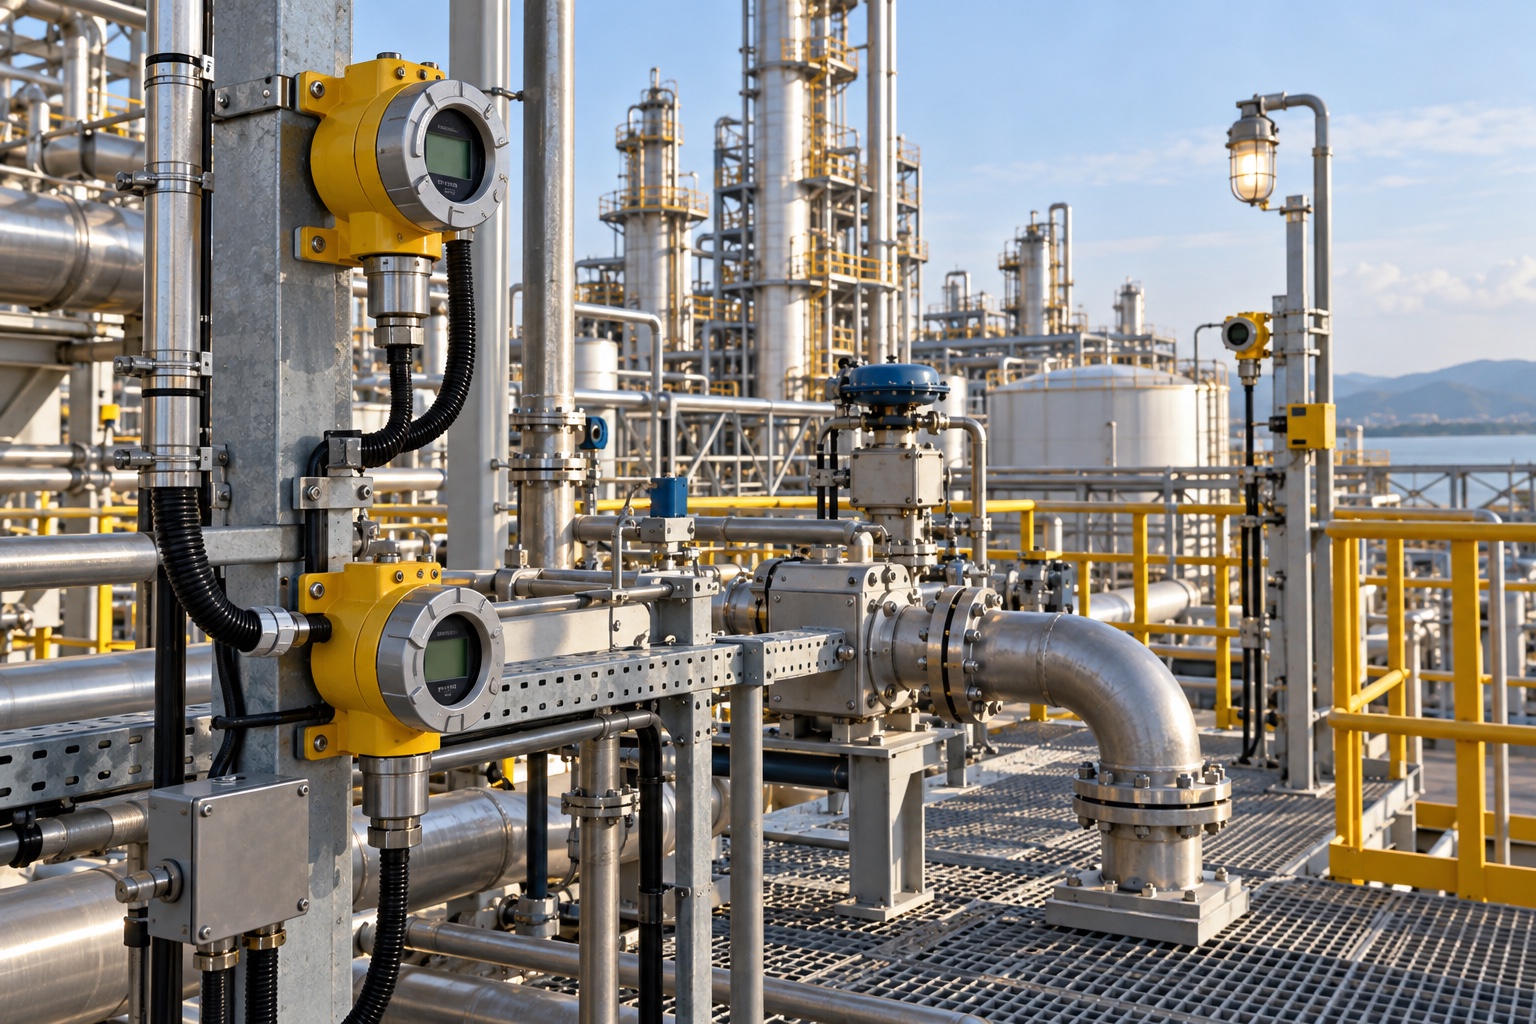
先给结论
本页面向无人化机器人与数字孪生栏目下的"化工园防爆巡检机器人气体探测监测"。场景工程重点:防爆等级、多气体探头、路线盲区、与固定测点互补。工程陷阱:用机器人巡检替代所有固定测点,泄漏点位于机器人不到达的高处管廊。本文为场景判断参考,不代表真实项目实施。
关键参数速览
| 参数 | 典型取值 |
|---|---|
| 气体量程 | 可燃0~100%LEL,有毒按组分选型(参考区间) |
| 红外测温 | -20~+350℃量级(典型配置) |
| 防爆等级 | ExdⅡCT4级(参考区间) |
| 防护等级 | IP65(典型配置) |
| 工作温度 | -20~+55℃(典型配置) |
| 通信 | 防爆区Wi-Fi/4G(典型配置) |
| 定位 | 激光SLAM,重复定位±5cm(参考区间) |
内容概览
场景判断与工程重点
本页面向无人化机器人与数字孪生栏目下的"化工园防爆巡检机器人气体探测监测"。场景工程重点:防爆等级、多气体探头、路线盲区、与固定测点互补。工程陷阱:用机器人巡检替代所有固定测点,泄漏点位于机器人不到达的高处管廊。本文为场景判断参考,不代表真实项目实施。
场景主要风险
- 可燃有毒气体泄漏
- 高温管道/法兰热异常
- 机器人路线盲区
监测目标
- 把"化工园防爆巡检机器人"相关风险转化为可观测指标
- 在巡检机器人怎样覆盖气体泄漏与设备热异常?中建立设备状态与数据时间线对齐
- 把人工巡查、固定测点与移动观测记录统一归档
建议监测指标
| 监测对象 | 作用 | 建议级别 |
|---|---|---|
| 可燃气体 | 识别泄漏。选型核查:选型核查:红外/催化原理,按园区气体组分选型。解释限制:解释限制:机器人路过式检测受风向影响,只能扫面不能定点量化。 | 关键 |
| 设备红外温度 | 发现跑冒滴漏热点。选型核查:选型核查:红外分辨率与测温范围覆盖管道表面温度。解释限制:解释限制:辐射率受表面油漆与水汽影响。 | 重要 |
| 机器人定位 | 标记疑似点坐标。选型核查:选型核查:磁/激光SLAM在管廊区可重复定位。解释限制:解释限制:管线改造后地图需重建。 | 一般 |
系统架构
- 防爆巡检机器人自携多气体+红外+云台
- 沿固定路线轨道/轮式行驶
- 与DCS固定气体测点在平台融合
布点原则
- 机器人路线覆盖巡检道
- 高处管廊补固定气体探头
- 装置区进出口设风速风向仪
采样与告警
按班次周期巡检,气体异常事件触发加密巡检并回传前后录像。
场景方案与监测体系
防爆等级、多气体探头、路线盲区、与固定测点互补需要把"巡检机器人怎样覆盖气体泄漏与设备热异常?"拆成可观测对象。选型时应明确量程、精度、供电通信与安装条件;解释数据时必须结合工况背景。用机器人巡检替代所有固定测点,泄漏点位于机器人不到达的高处管廊具体设备参数以正式说明书与项目勘察为准。
现场实施与运维建议
进入设计前复核场景边界、代表性测点、供电通信和安全作业条件;投运后将设备维护、人工巡查和异常处置纳入同一记录流程。
常见问题
机器人能不能代替固定气体探头?
不能。机器人是移动扫面,固定探头做24小时定点,两者互补。
泄漏点怎么定位?
结合机器人坐标、风向与固定测点浓度梯度交叉判断。
本页参数能直接用于项目采购吗?
不能。本页为场景工程参考,所列量程、精度、温度与防护等级均为典型配置或参考区间,具体型号与参数须以正式说明书和项目勘察为准。
内容边界与下一步
本文为场景工程参考,不构成项目实测结论、验收承诺或设备选型依据;具体型号、参数、认证与方案以 xmsiyb.com 正式资料及项目确认结果为准。