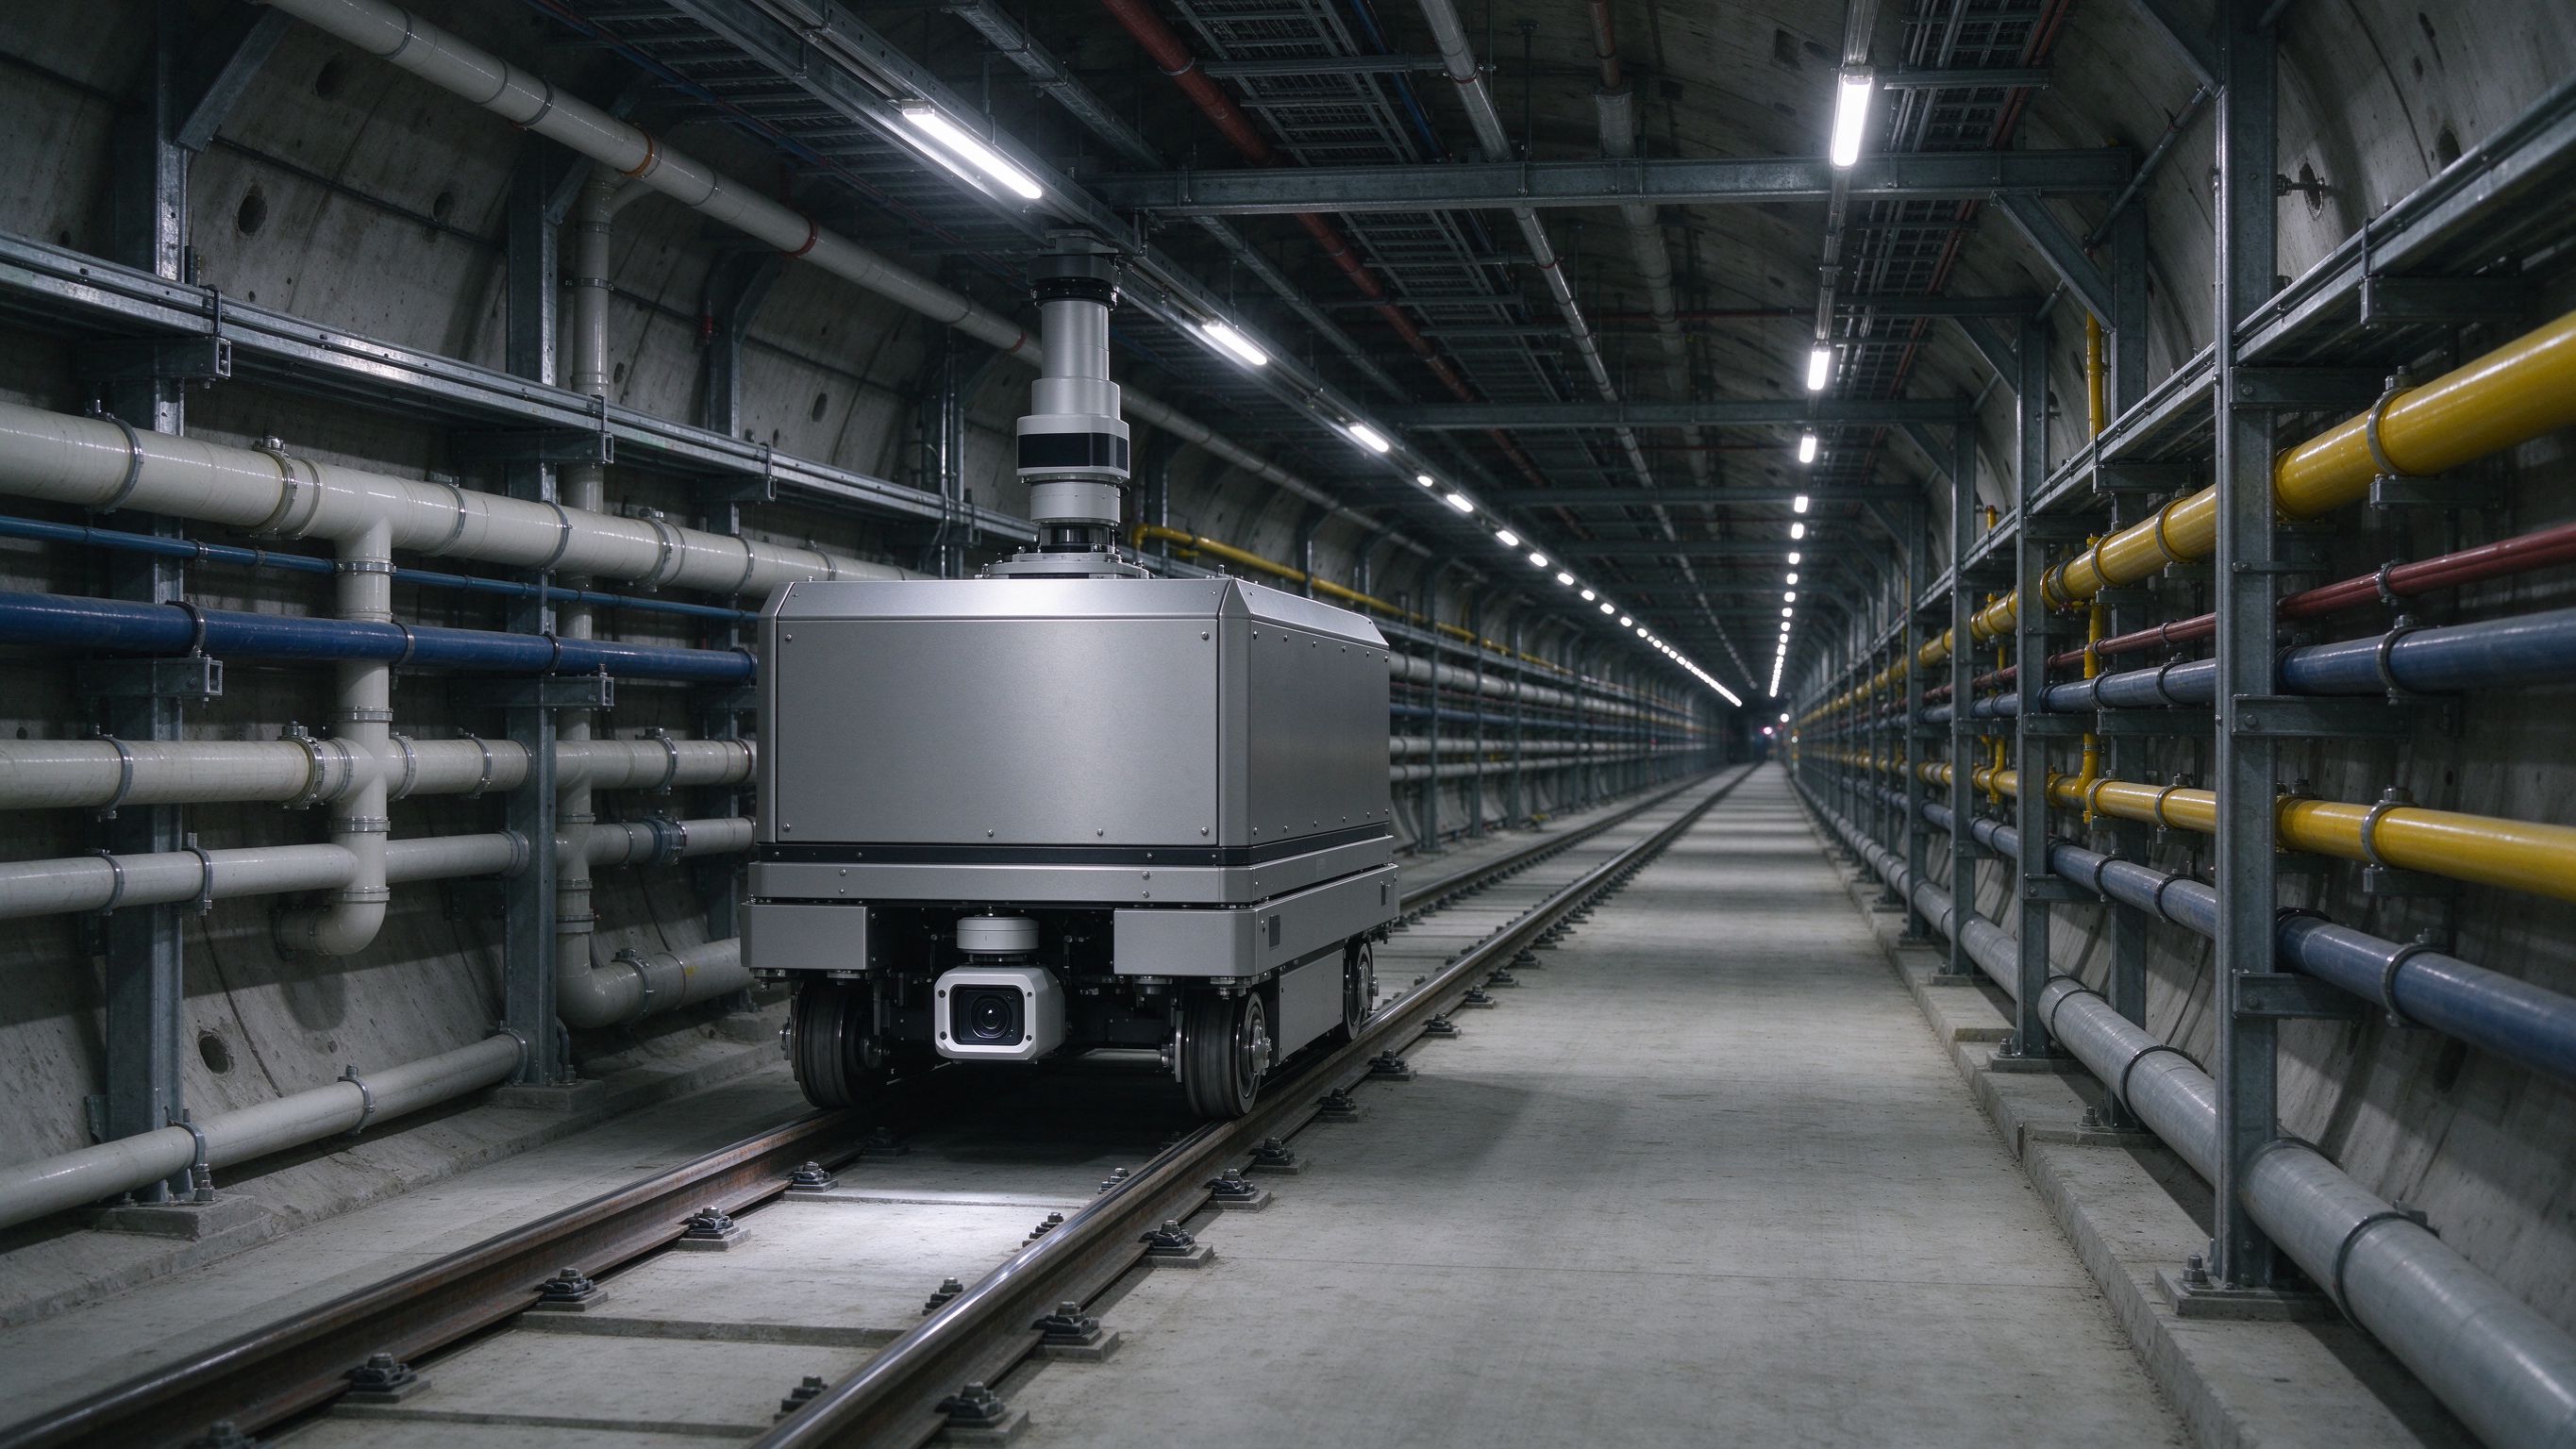
综合管廊无人巡检机器人场景的需求梳理围绕封闭空间环境安全展开。建议观测廊内可燃与有毒气体;廊内温湿度;廊内积水与液位表观;管线与支架结构表观;机器人定位与里程,各项是否配置取决于舱室布置、机器人搭载条件和可执行的维护要求。
内容概览
场景判断与工程重点
综合管廊无人巡检机器人场景的需求梳理围绕封闭空间环境安全展开。建议观测廊内可燃与有毒气体;廊内温湿度;廊内积水与液位表观;管线与支架结构表观;机器人定位与里程,各项是否配置取决于舱室布置、机器人搭载条件和可执行的维护要求。
场景主要风险
- 机器人行驶空间、通信与充电条件不足会使移动监测代表性下降
- 移动采样不能替代固定测点的连续覆盖;表观异常不等于内部泄漏;定位漂移影响历史趋势对齐
监测目标
- 围绕综合管廊明确需要回答的廊内环境问题
- 关联机器人移动测点、固定气体探测与人工巡查、事件记录
- 建立可追溯的巡检轨迹、异常复核与维护记录
建议监测指标
| 监测对象 | 作用 | 建议级别 |
|---|---|---|
| 廊内可燃与有毒气体 | 机器人搭载催化燃烧或电化学气体检测模块,沿巡检路线连续采集可燃气体与常见有毒气体浓度。选型核查:防爆要求、可检测气体种类、量程、响应时间、标定周期。解释限制:移动单点采样不能替代固定气体探测的连续覆盖 | 按监测任务评估,不默认全部配置 |
| 廊内温湿度 | 机器人温湿度模块沿程采集,判断通风条件、结露风险与设备运行环境。选型核查:量程、常见精度等级、采集间隔、 onboard 存储能力。解释限制:机器人停留位置的温湿度不能代表全舱平均水平 | 按监测任务评估,不默认全部配置 |
| 廊内积水与液位表观 | 可见光云台配合廊道液位或积水探头,识别暴雨渗漏后的廊道积水。选型核查:云台分辨率、低照度补光、积水报警阈值设定。解释限制:图像识别积水受照明与水膜反射影响,需与液位读数互证 | 按监测任务评估,不默认全部配置 |
| 管线与支架结构表观 | 可见光云台与红外热成像巡检管线法兰、阀门、电缆桥架与支架连接部位。选型核查:热像分辨率、云台转速、目标识别方式。解释限制:表观异常不等于内部泄漏或载流故障,需人工复核确认 | 按监测任务评估,不默认全部配置 |
| 机器人定位与里程 | 轨道定位或自主导航记录每个观测点的位置与时刻,形成可回溯的巡检轨迹。选型核查:定位方式、里程精度、断点续跑与复巡对齐。解释限制:定位漂移会使同一测点的历史趋势难以对齐比较 | 按监测任务评估,不默认全部配置 |
系统架构
- 感知:按舱室对象与机器人搭载能力选取测项,核查防爆与防护要求
- 采集:校验机器人 onboard 存储、时钟、单位与停靠基准
- 传输:现场核查廊道覆盖、断点续传与充电供电预算
- 应用:关联巡检轨迹、测点趋势、报警与处置责任
布点原则
- 将管廊按舱室、防火分区与主要节点划分为具有明确边界的巡检单元
- 按机器人停靠与行驶要求核查轨道、净空、充电点与通信条件
- 在图纸登记机器人复巡路线、常驻测点与现场干扰
采样与告警
根据气体扩散、结露与积水的变化时间尺度确定机器人巡检频次、采样间隔与上报周期。移动采样与固定连续监测应分别核查带宽、续航、存储与响应时效,先试运行再确认参数。
场景方案与监测体系
综合管廊属于长期封闭、人员进入风险较高的地下空间,监测设计应先由运营方明确廊内环境安全、管线泄漏早期识别与替代人工巡检等管理问题,再逐项核对测量对象与机器人搭载条件。可比较的技术路线包括:气体检测采用催化燃烧或电化学模块,应核对防爆要求、可检测气体种类、量程、响应时间与标定周期;温湿度采用机器人沿线采集,应核定量程、常见精度与采集间隔;积水识别采用可见光云台与液位读数互证,应核对云台分辨率、补光方式与报警阈值;结构表观巡检采用可见光与红外热成像,应核对热像分辨率、云台转速与识别方式;定位采用轨道定位或自主导航,应核对定位方式、里程精度与复巡对齐。机器人路线还需与固定气体探测、固定摄像头等常驻测点结合评估,避免把移动巡检误当成连续监测。现场还需核查机器人行驶空间、充电与通信条件、舱内照明与接地,量程与报警等级经现场调查和正式技术文件确认。
实施步骤与交付成果
先收集管廊平面图、舱室布置、管线清单与巡检目的;现场逐项核实机器人行驶空间、停靠位置、气体与温湿度可测性及维护要求。形成巡检路线图、搭载测项表、充电通信预算和待确认清单。试运行后核对轨迹、时间、单位、基线、缺测和异常复核流程,完成资料移交。
数据质量与现场验证
投运验收:建立测点编号、机器人停靠位置、单位、安装方向或高度及时间基准。针对本场景需要注意:移动单点采样不能替代固定气体探测的连续覆盖;机器人停留位置的温湿度不能代表全舱平均水平;图像识别积水受照明与水膜反射影响;表观异常不等于内部泄漏或载流故障;定位漂移会使同一测点的历史趋势难以对齐。投运时对照人工巡检记录、固定测点数据或适用的基准方法检查变化趋势,记录标定、缺测和异常复核。参考仪器的单项规格不能直接等同于现场整套系统的精度。
应用条件与运维重点
运维计划应落实到气体模块标定、云台清洁、轨道或底盘检查与充电供电维护,保留更换前后对照。移动单点采样不能替代固定气体探测的连续覆盖;机器人停留位置的温湿度不能代表全舱平均;图像识别积水受照明与水膜反射影响;表观异常不等于内部泄漏或载流故障。发现突变时同时复核舱内工况、机器人状态与原始记录,按项目责任流程决定是否加密巡测或人工进舱核查。可围绕项目提供需求梳理、技术路线比较、机器人选型与集成方案沟通。项目实施前核查设备适用性、交期、现场验证和售后责任,并确认合同交付范围。
深化要点与实施说明
综合管廊无人巡检机器人场景的核心是封闭地下空间里移动测点与固定监测的分工。机器人把气体、温湿度、积水表观与结构热像从一次性人工巡检变成可回溯的周期性轨迹,降低了人员高频进舱的安全风险;但移动单点采样不能替代固定气体探测对泄漏的连续覆盖,停靠位置的温湿度也不代表全舱平均。设计时先按舱室与防火分区划分巡检单元,再核对机器人行驶空间、充电、通信与搭载测项,最后把表观异常与固定测点、人工复核放在同一时间轴互证。量程、报警阈值与复巡频次由运营方依据管廊介质与安全文件确认,数据解释以现场工况和人工复核为准。
现场实施与运维建议
进入设计前复核场景边界、代表性测点、供电通信和安全作业条件;投运后将设备维护、人工巡查和异常处置纳入同一记录流程。
常见问题
综合管廊巡检机器人通常搭载哪些气体检测模块?
常见为催化燃烧式可燃气模块与电化学有毒气体模块的组合,可检测气体种类、量程与响应时间需结合舱内介质确认;移动采样与固定气体探测应互为补充而非互相替代。
机器人巡检的温湿度数据如何解释?
温湿度沿机器人停靠位置采集,用于判断通风与结露条件;单点读数不代表全舱平均,应结合固定环境测点与通风运行记录综合判断变化趋势。
廊道积水如何通过机器人云台识别?
可见光云台在低照度补光条件下拍摄积水表观,配合液位探头读数互证;图像识别受水膜反射与光照影响,报警阈值需结合历史积水记录现场标定。
红外热成像在管廊巡检中看什么?
主要观察电缆桥架、法兰与阀门连接部位的温升分布;热像异常只作为表观线索,不等于内部泄漏或载流故障,需人工进舱复核确认。
机器人定位方式如何影响数据使用?
轨道定位精度通常优于自主导航;定位漂移会使同一测点的复巡趋势难以对齐,项目应核查里程精度与断点续跑能力,并在图纸上登记停靠基准。
机器人巡检能否完全替代人工进舱?
机器人承担周期性环境与表观观测,降低人员高频进舱频次;但首次核查、异常复核与受限空间作业仍需人工按流程执行,两者关系需在运维方案中明确。
内容边界与下一步
本页为场景需求与技术路径参考,不代表已实施客户案例或现货产品承诺。正式型号、参数、完整方案与资料下载请核对 xmsiyb.com;项目阈值、资质和验收要求由责任方依据适用文件确认。
欣仰邦正式产品与工程方案 ↗核对正式型号、参数和交付范围
SIYB 技术知识库 ↗进一步了解测量原理与技术方法