先给结论
本页面向无人化机器人与数字孪生栏目下的"园区无人机自动机库起降调度区监测"。场景工程重点:机库起降坪净空、降落后锁止、充电/换电安全、多机调度时序。工程陷阱:把机库在线等同于飞行任务正常,未核对起降坪净空、旋翼下洗和调度队列。本文为场景判断参考,不代表真实项目实施。
关键参数速览
| 参数 | 典型取值 |
|---|---|
| 测温量程/分辨率 | 0~150℃ / 0.1℃(典型配置) |
| 风速仪量程 | 0~60 m/s,启动风速≤0.5 m/s(参考区间) |
| 机库工作温度 | -20~+55℃(典型配置) |
| 供电 | AC 220V±15%,峰值功率按换电工位核算(参考区间) |
| 通信 | 4G/有线双链路,断点续传(典型配置) |
| 防护等级 | 机库箱体 IP54,室外传感器 IP65(典型配置) |
| 视频识别视场 | 单路≥120°,按起降坪对角线布置(参考区间) |
内容概览
场景判断与工程重点
本页面向无人化机器人与数字孪生栏目下的"园区无人机自动机库起降调度区监测"。场景工程重点:机库起降坪净空、降落后锁止、充电/换电安全、多机调度时序。工程陷阱:把机库在线等同于飞行任务正常,未核对起降坪净空、旋翼下洗和调度队列。本文为场景判断参考,不代表真实项目实施。
场景主要风险
- 起降坪上方有架空线、照明灯柱或周边树木侵入旋翼包络
- 换电/充电工位电池接反、温升与接触火花
- 多机调度时序错误导致同空域交叉
监测目标
- 把"无人机自动机库起降调度"相关风险转化为可观测指标
- 在多机自动起降、换电与调度怎样避免冲突和漏测?中建立设备状态与数据时间线对齐
- 把人工巡查、固定测点与移动观测记录统一归档
建议监测指标
| 监测对象 | 作用 | 建议级别 |
|---|---|---|
| 起降坪占用与净空 | 识别起降区是否被车辆、人员或杂物侵入。选型核查:选型核查:视频识别视场是否覆盖整个起降坪与进入通道,识别距离按典型机型翼展换算。解释限制:解释限制:夜间逆光、雨雾会降低识别率,不能作为唯一放行依据。 | 关键 |
| 充电工位温度 | 发现电池组温升与接插件过热。选型核查:选型核查:测温点贴附位置覆盖接插件与电芯表面,量程0~150℃、分辨率0.1℃。解释限制:解释限制:表面测温受接触热阻影响,不能代替电池内部管理系统读数。 | 重要 |
| 机库门与锁止状态 | 确认起降舱门到位、机体锁止完成。选型核查:选型核查:门磁/接近开关信号与飞行任务状态在平台上同一时间戳。解释限制:解释限制:开关量只能表示到位,不能反映机构机械卡滞。 | 一般 |
系统架构
- 自动机库本体集成舱门、换电、温控与边缘计算单元
- 机库经4G/有线回传调度平台,任务指令与遥测双通道
- 现场补声音像与人工巡查记录并存
布点原则
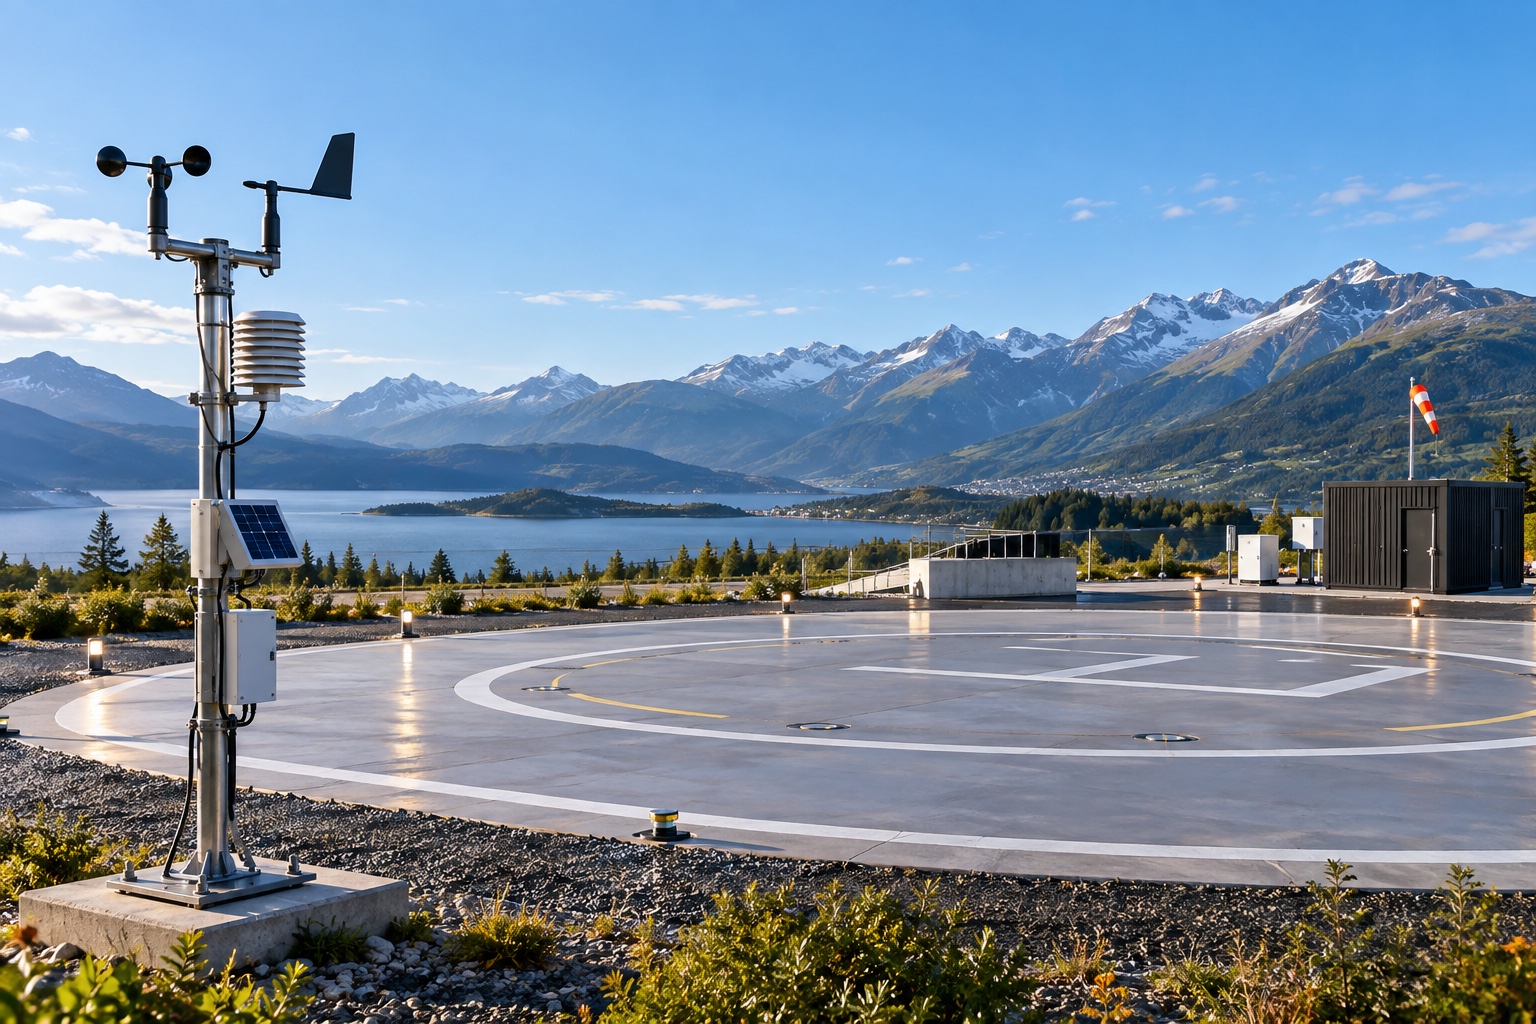
- 起降坪中心与四角各设一路视频,覆盖进入通道
- 换电工位正上方设测温与烟感,避开排风直吹
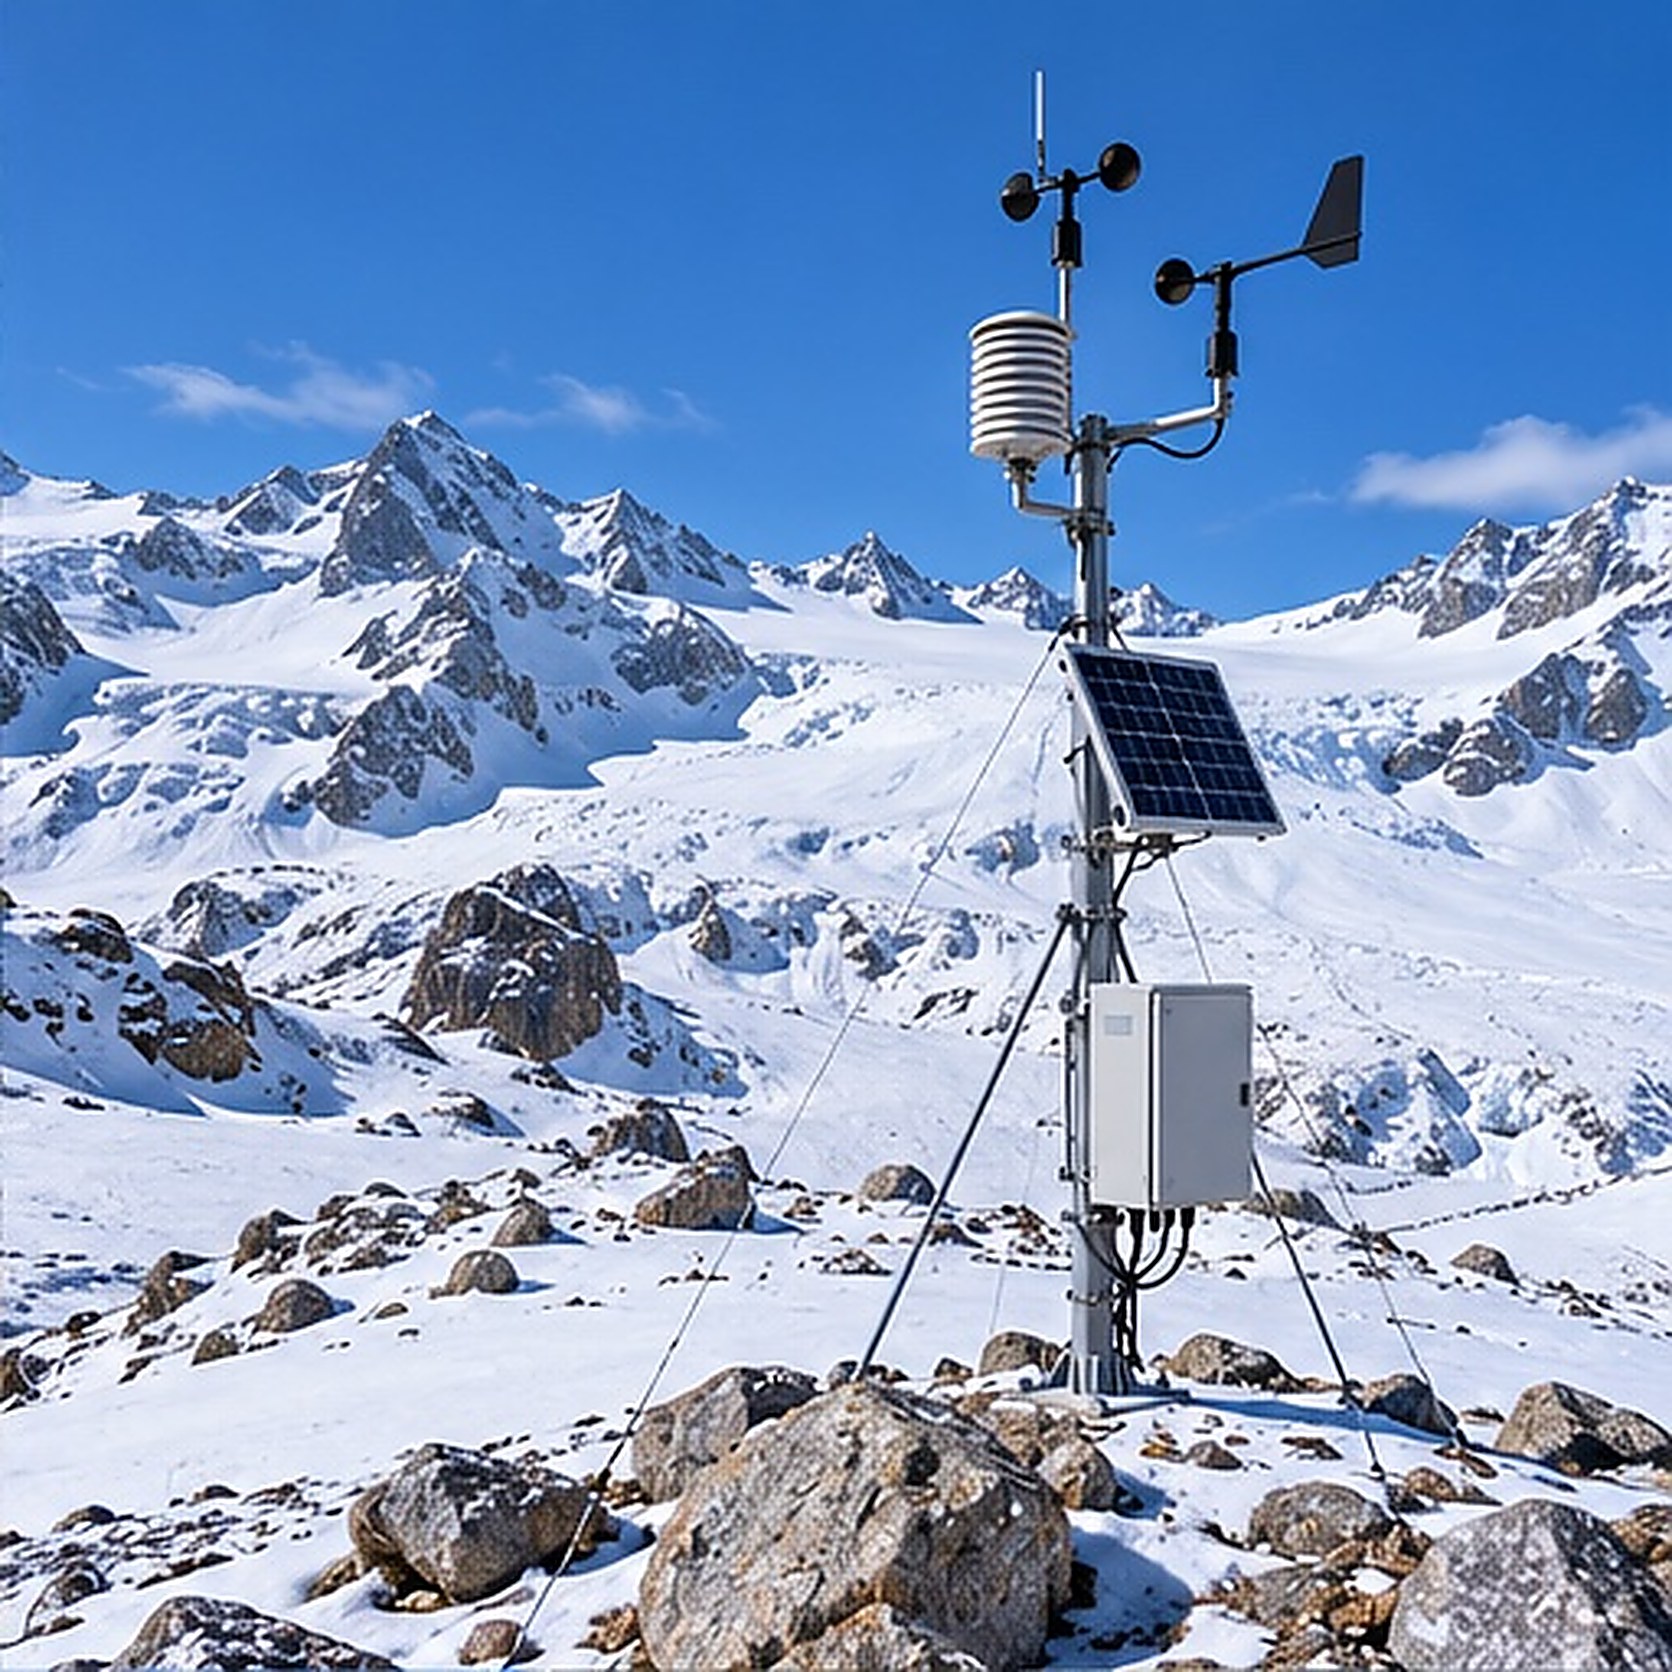
- 机库外立柱设气象风速仪,风速超阈值自动锁飞
采样与告警
任务态按飞行架次触发记录,待机态环境量按5分钟周期采集;风速连续超阈值时自动推送锁飞事件并保留前后30分钟数据。
场景方案与监测体系
机库起降坪净空、降落后锁止、充电/换电安全、多机调度时序需要把"多机自动起降、换电与调度怎样避免冲突和漏测?"拆成可观测对象。选型时应明确量程、精度、供电通信与安装条件;解释数据时必须结合工况背景。把机库在线等同于飞行任务正常,未核对起降坪净空、旋翼下洗和调度队列具体设备参数以正式说明书与项目勘察为准。
现场实施与运维建议
进入设计前复核场景边界、代表性测点、供电通信和安全作业条件;投运后将设备维护、人工巡查和异常处置纳入同一记录流程。
常见问题
机库建在屋顶行不行?
屋顶需核算旋翼下洗载荷与女儿墙净空,并避免遮挡卫星定位信号;具体条件以现场勘察为准。
机库在线是否等于任务正常?
不等于。机库通电在线只说明供电通信正常,起降、换电、飞行任务需逐条核对遥测记录。
本页参数能直接用于项目采购吗?
不能。本页为场景工程参考,所列量程、精度、温度与防护等级均为典型配置或参考区间,具体型号与参数须以正式说明书和项目勘察为准。
内容边界与下一步
本文为场景工程参考,不构成项目实测结论、验收承诺或设备选型依据;具体型号、参数、认证与方案以 xmsiyb.com 正式资料及项目确认结果为准。