通用感知平台与核心器件
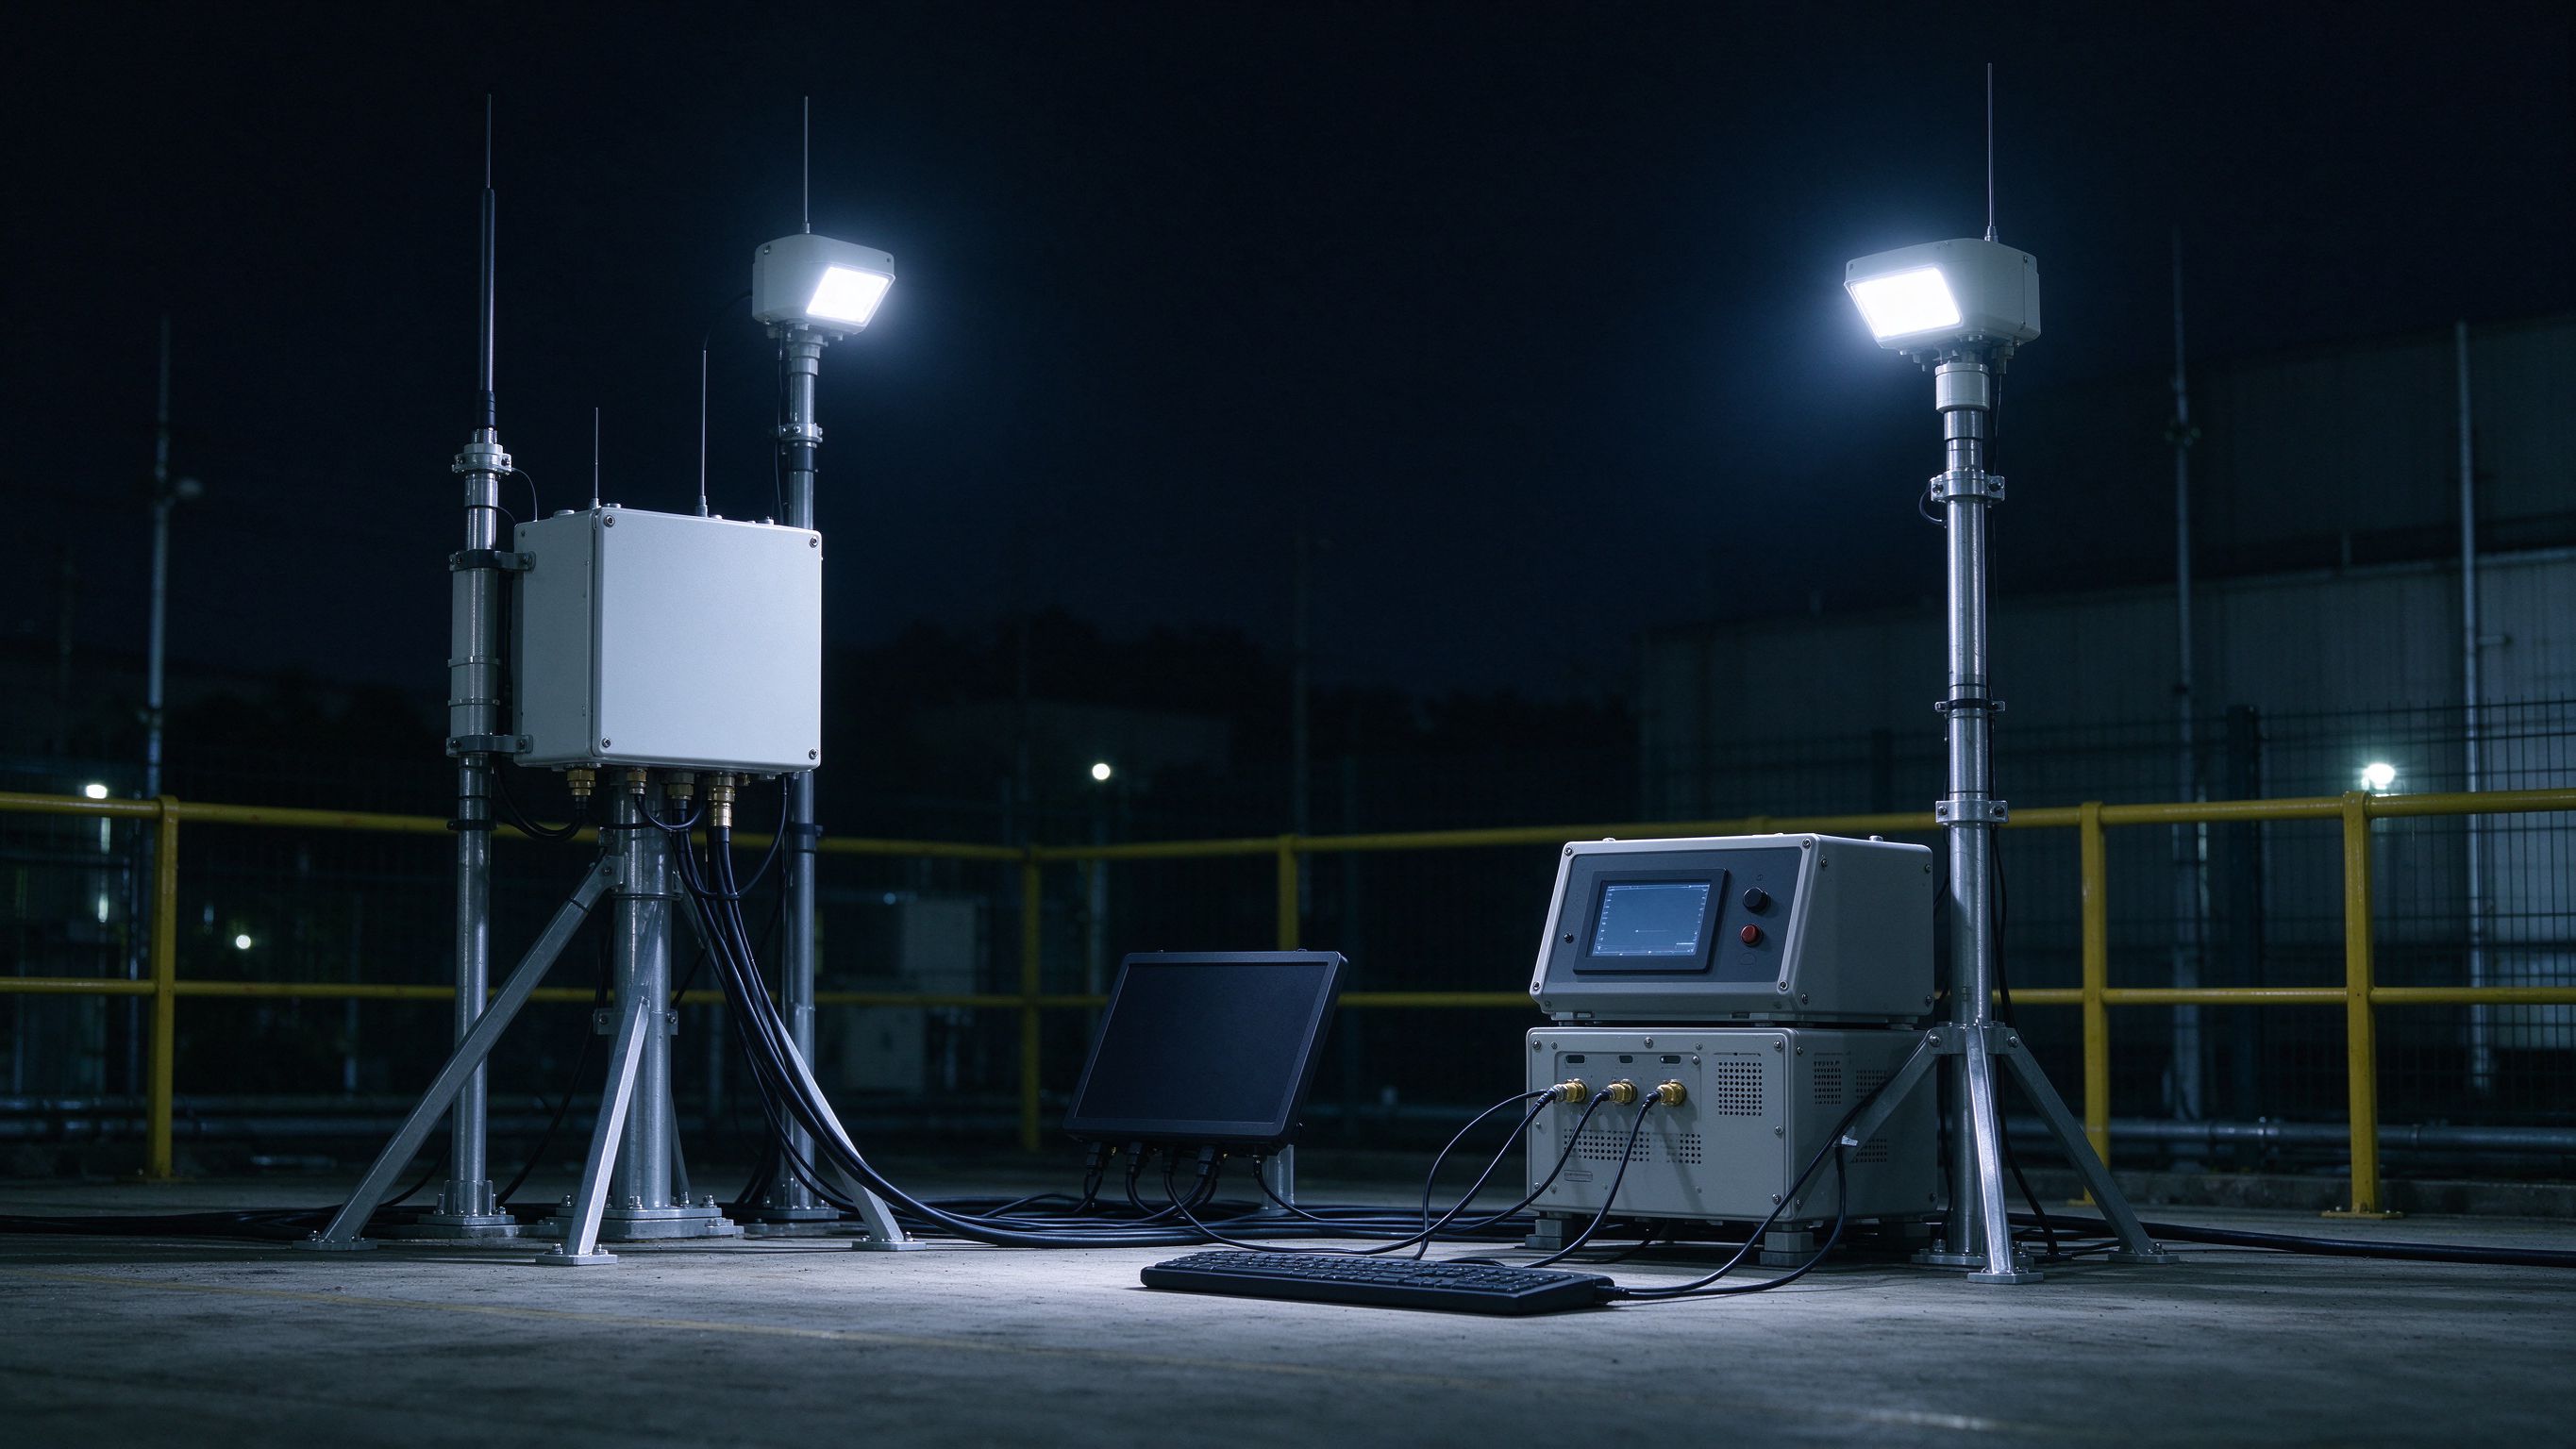
UWB高精度定位监测
UWB高精度定位监测把园区、厂房与通道内的人员或设备位置还原为基站测距、覆盖与环境参数点位。本文从UWB基站部署、标签与网关组网出发,说明覆盖核验、环境参数与数据用途的工程逻辑,数据用于辅助位置感知与调度参考,具体覆盖与精度口径需结合现场条件现场确认。
查看内容详情 →UWB高精度定位监测把园区、厂房与通道内的人员或设备位置还原为基站测距、覆盖与环境参数点位。本文从UWB基站部署、标签与网关组网出发,说明覆盖核验、环境参数与数据用途的工程逻辑,数据用于辅助位置感知与调度参考,具体覆盖与精度口径需结合现场条件现场确认。
查看内容详情 →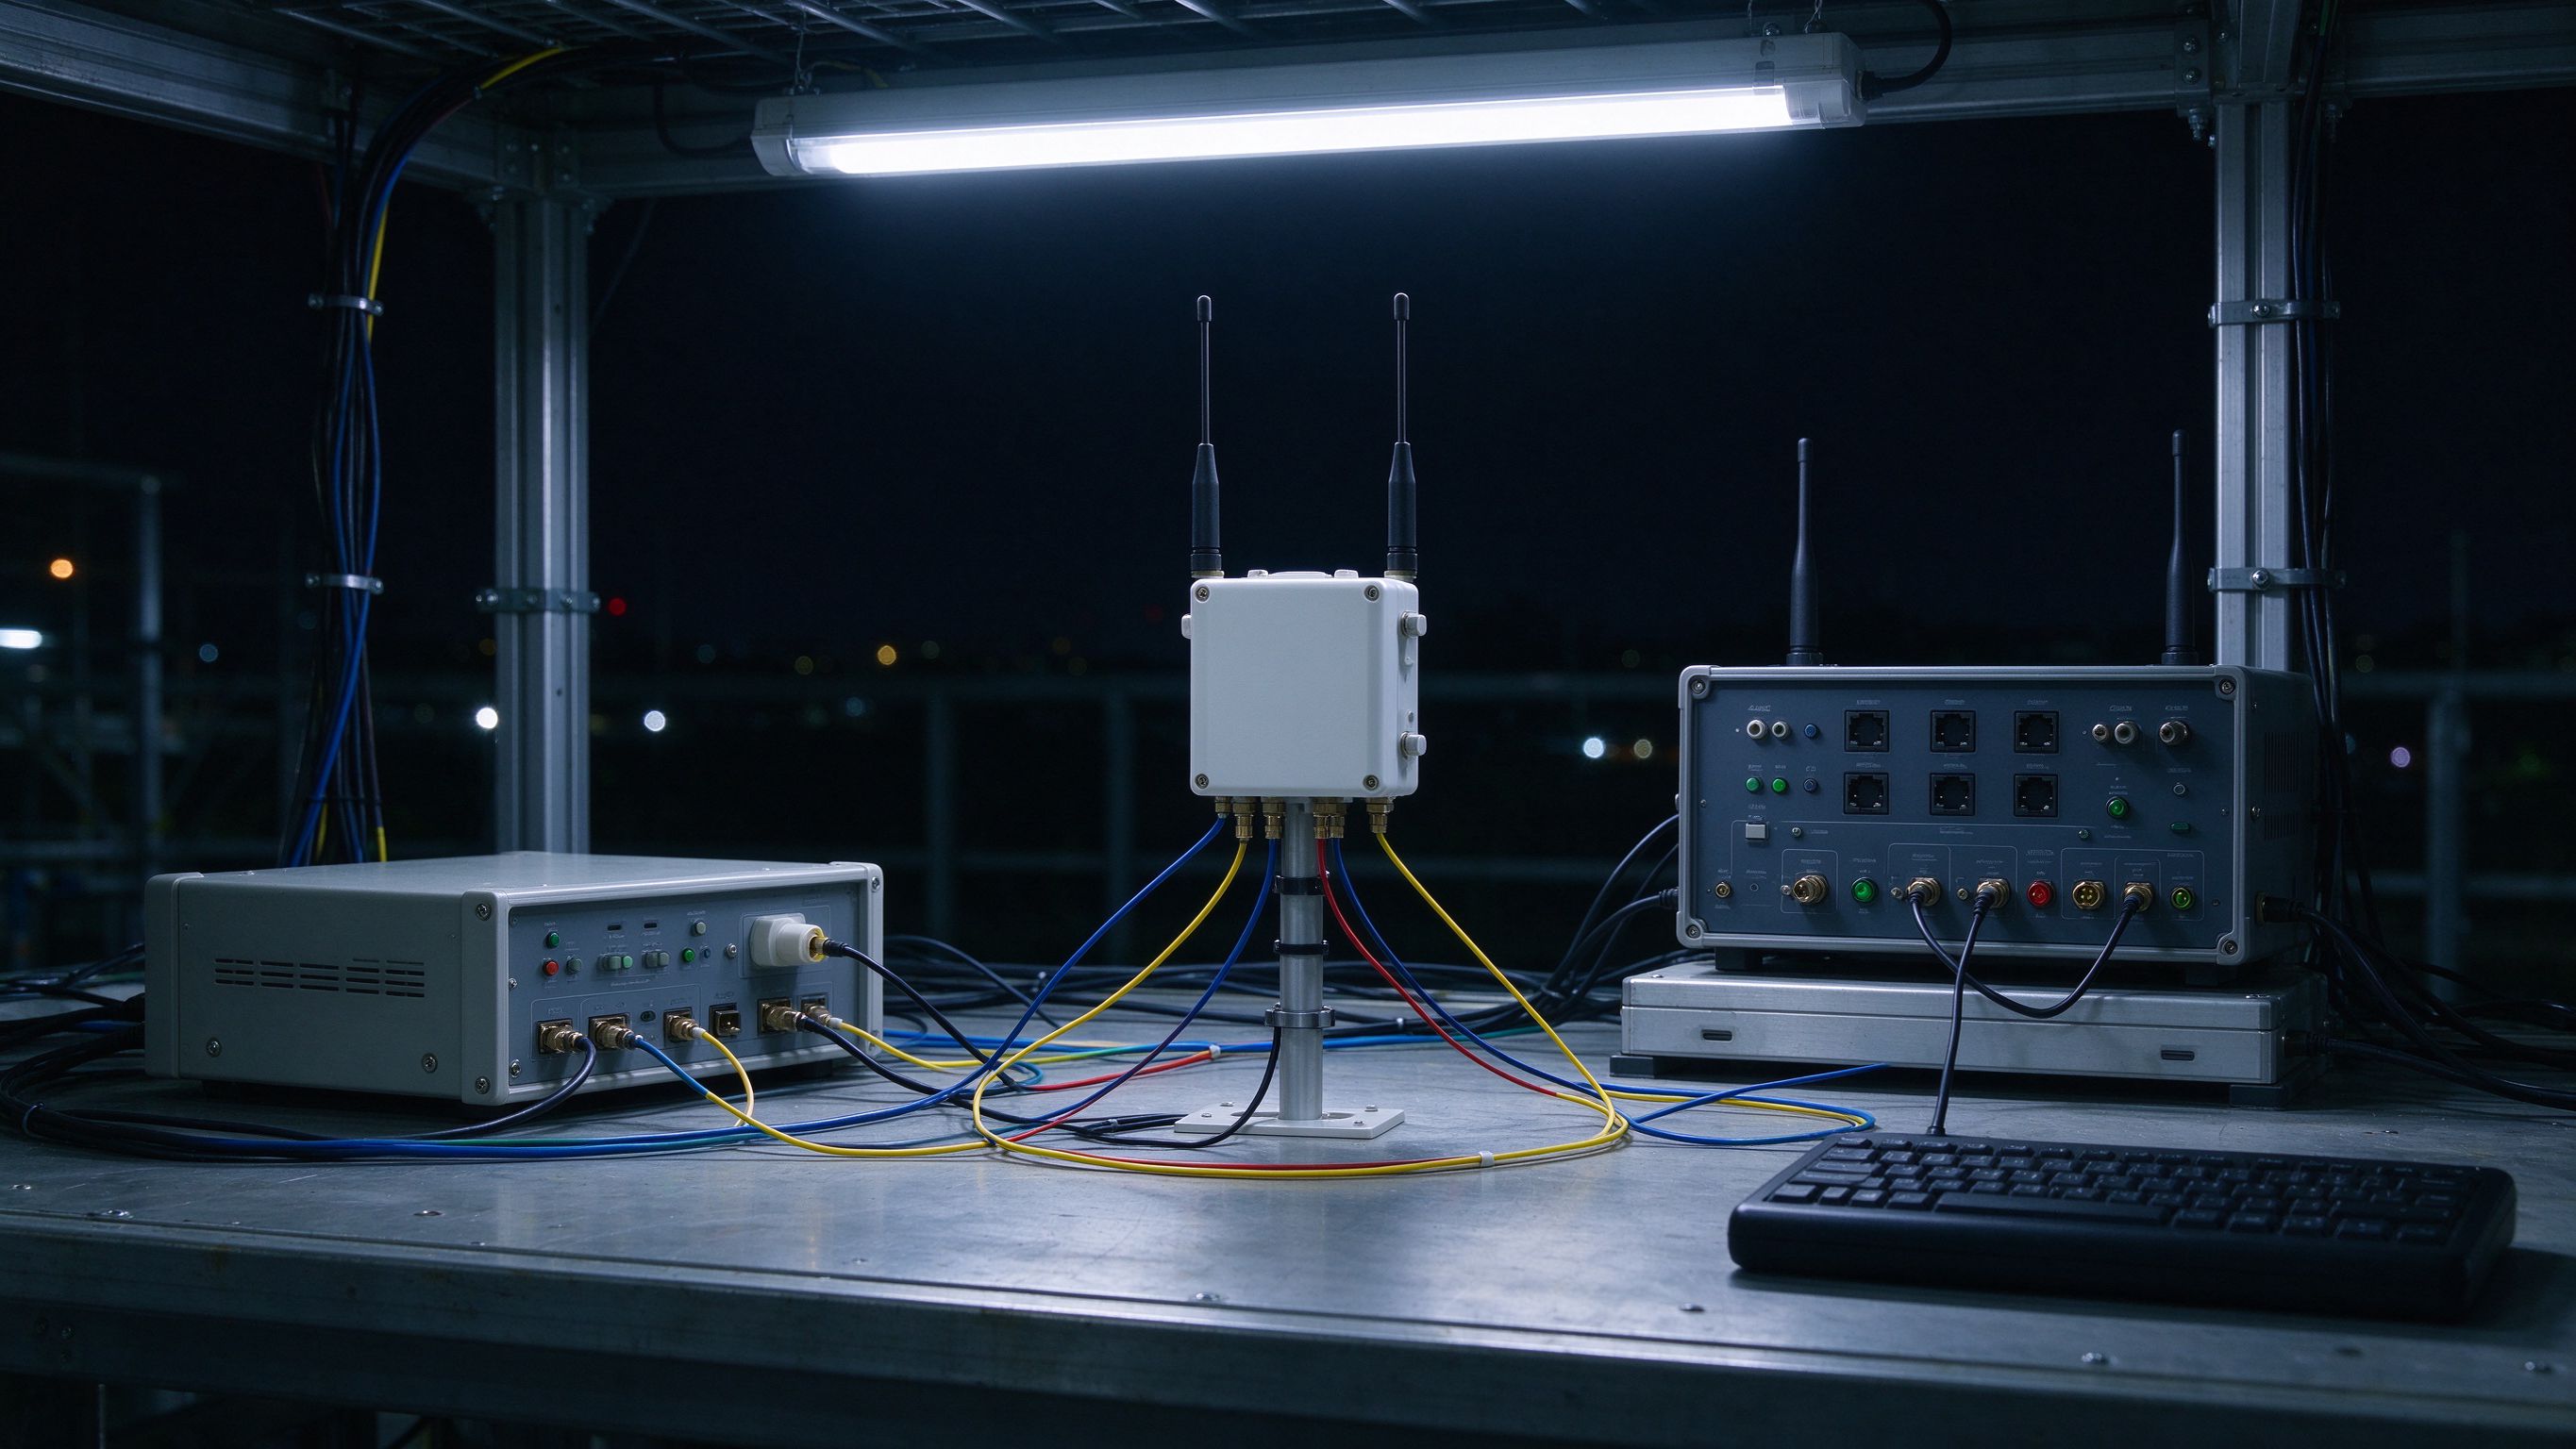
ZigBee传感网络监测把厂房、仓储与楼宇内的传感节点还原为网络拓扑、信号强度与环境参数点位。本文从ZigBee节点组网、协调器与网关出发,说明覆盖核验、信号强度与数据用途的工程逻辑,数据用于辅助环境感知与调度参考,具体覆盖与拓扑口径需结合现场条件现场确认。
查看内容详情 →
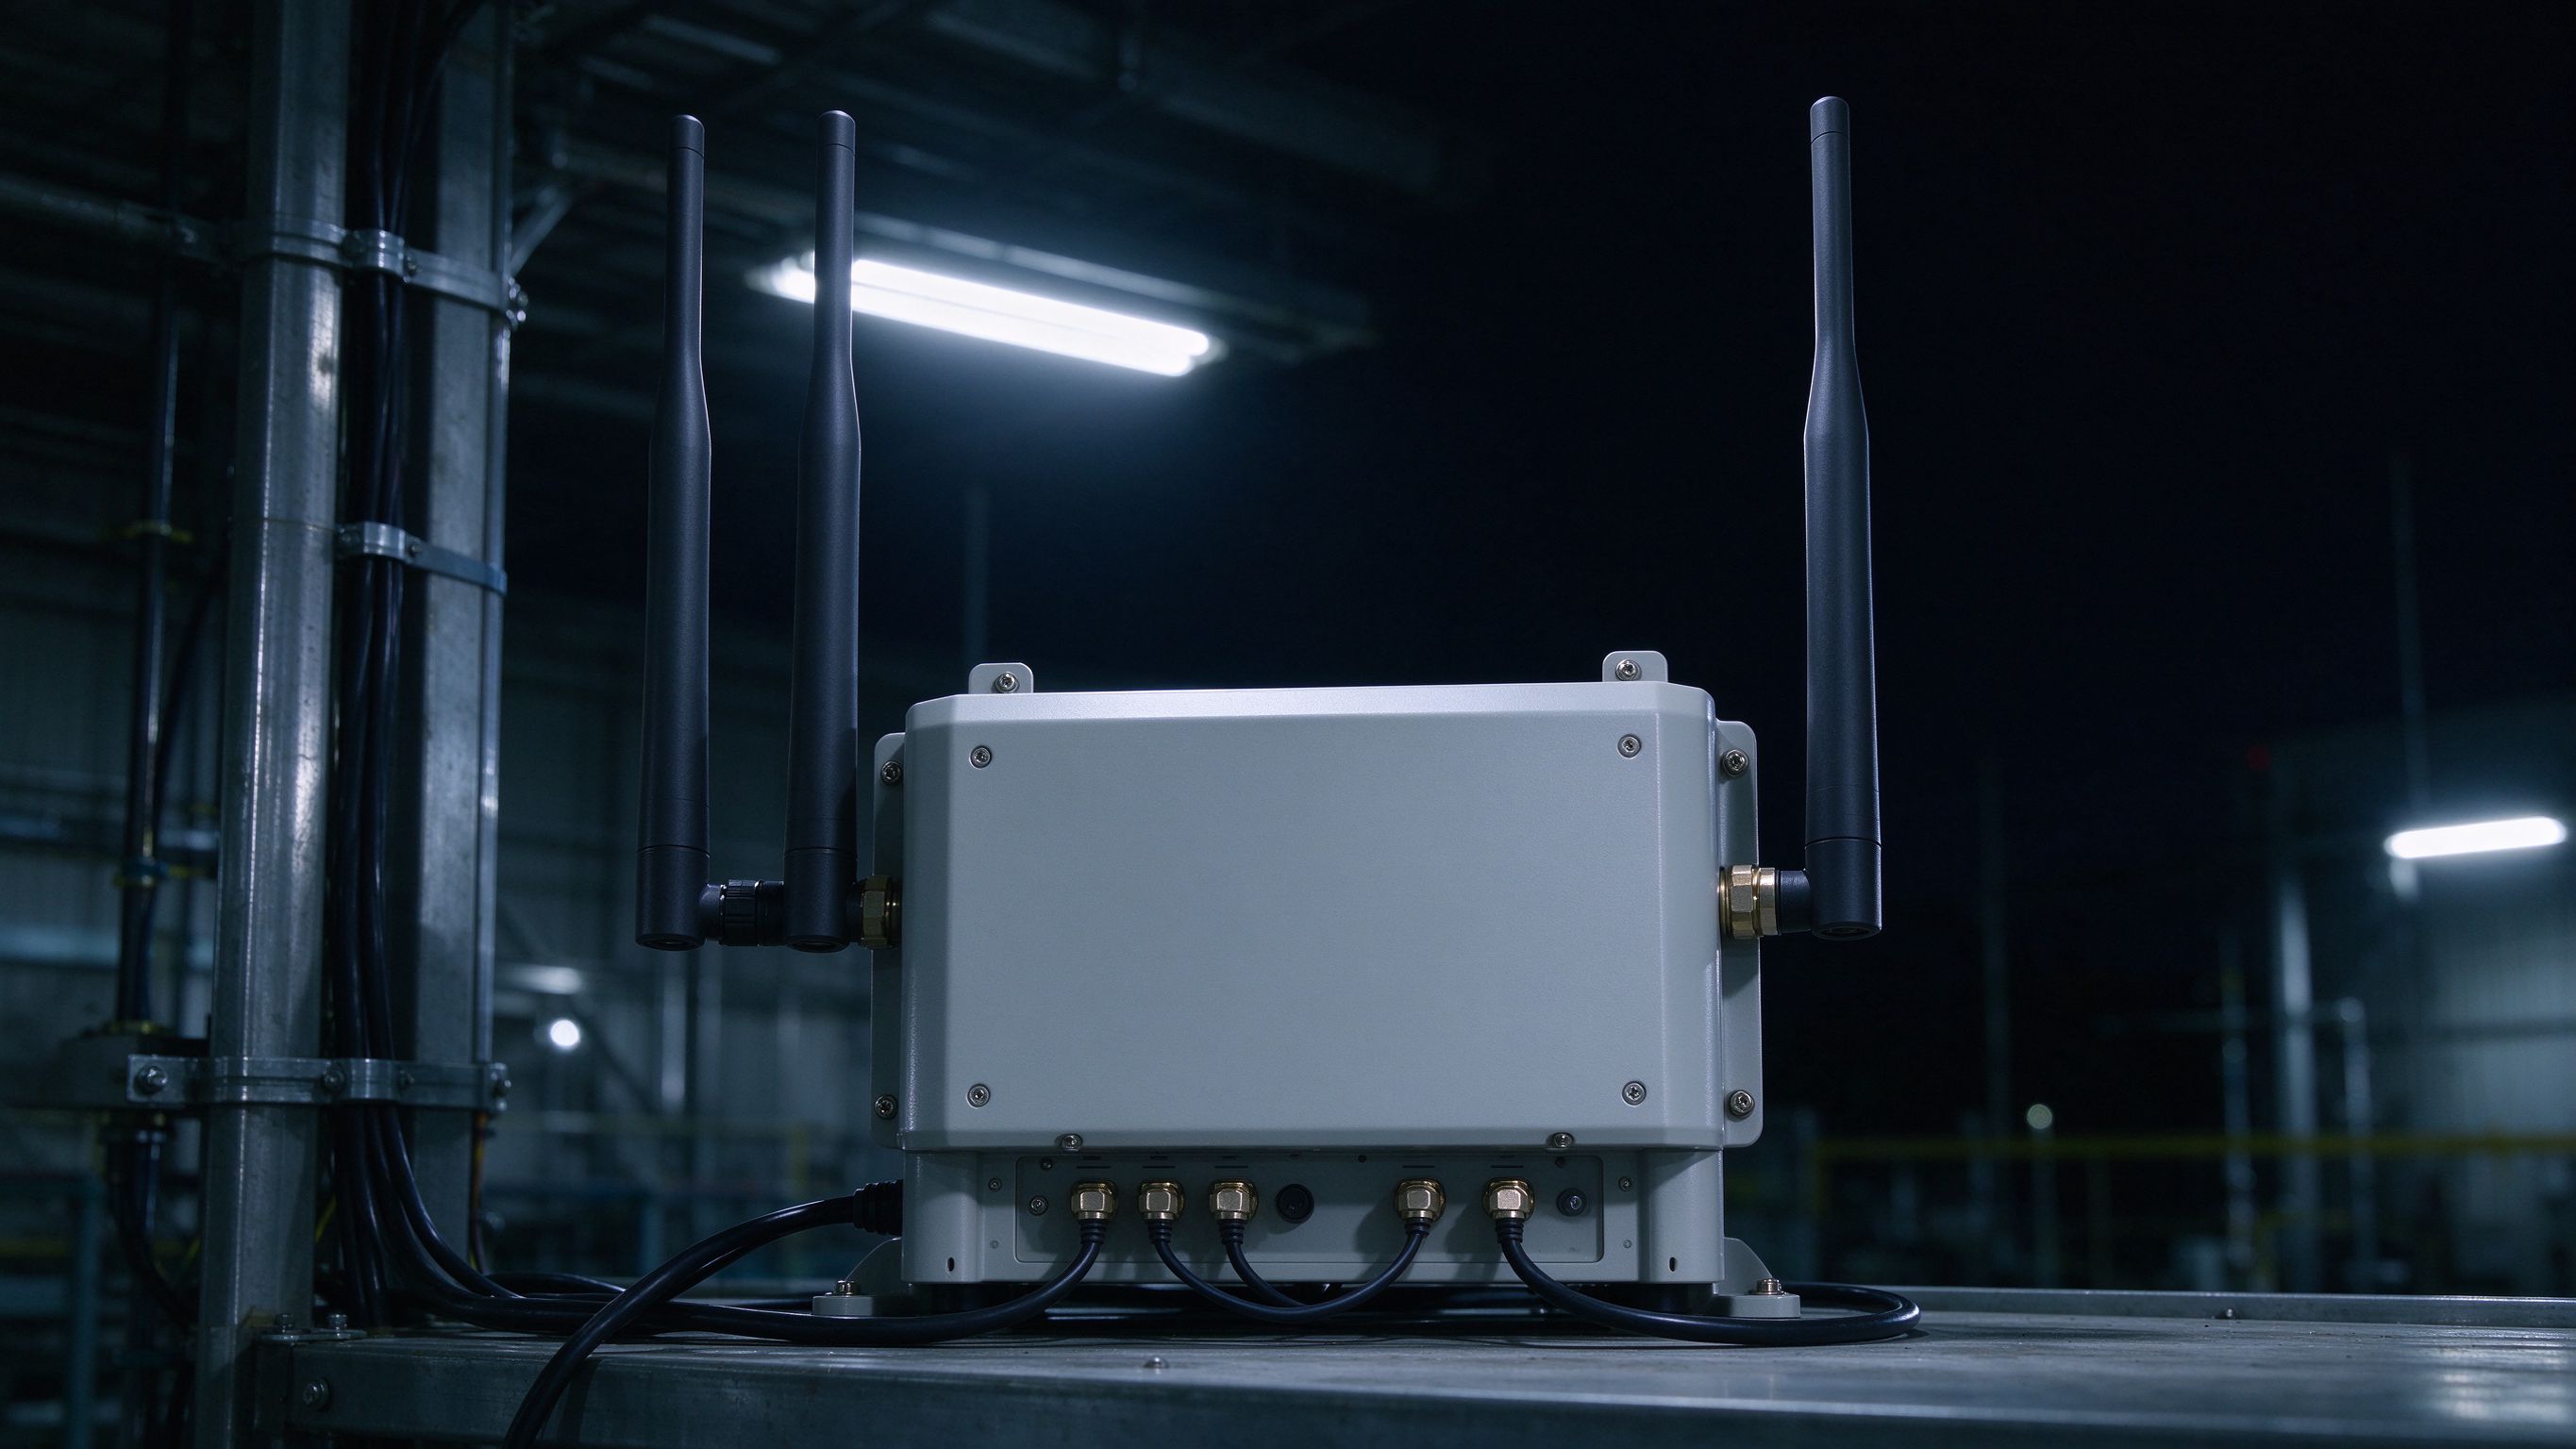
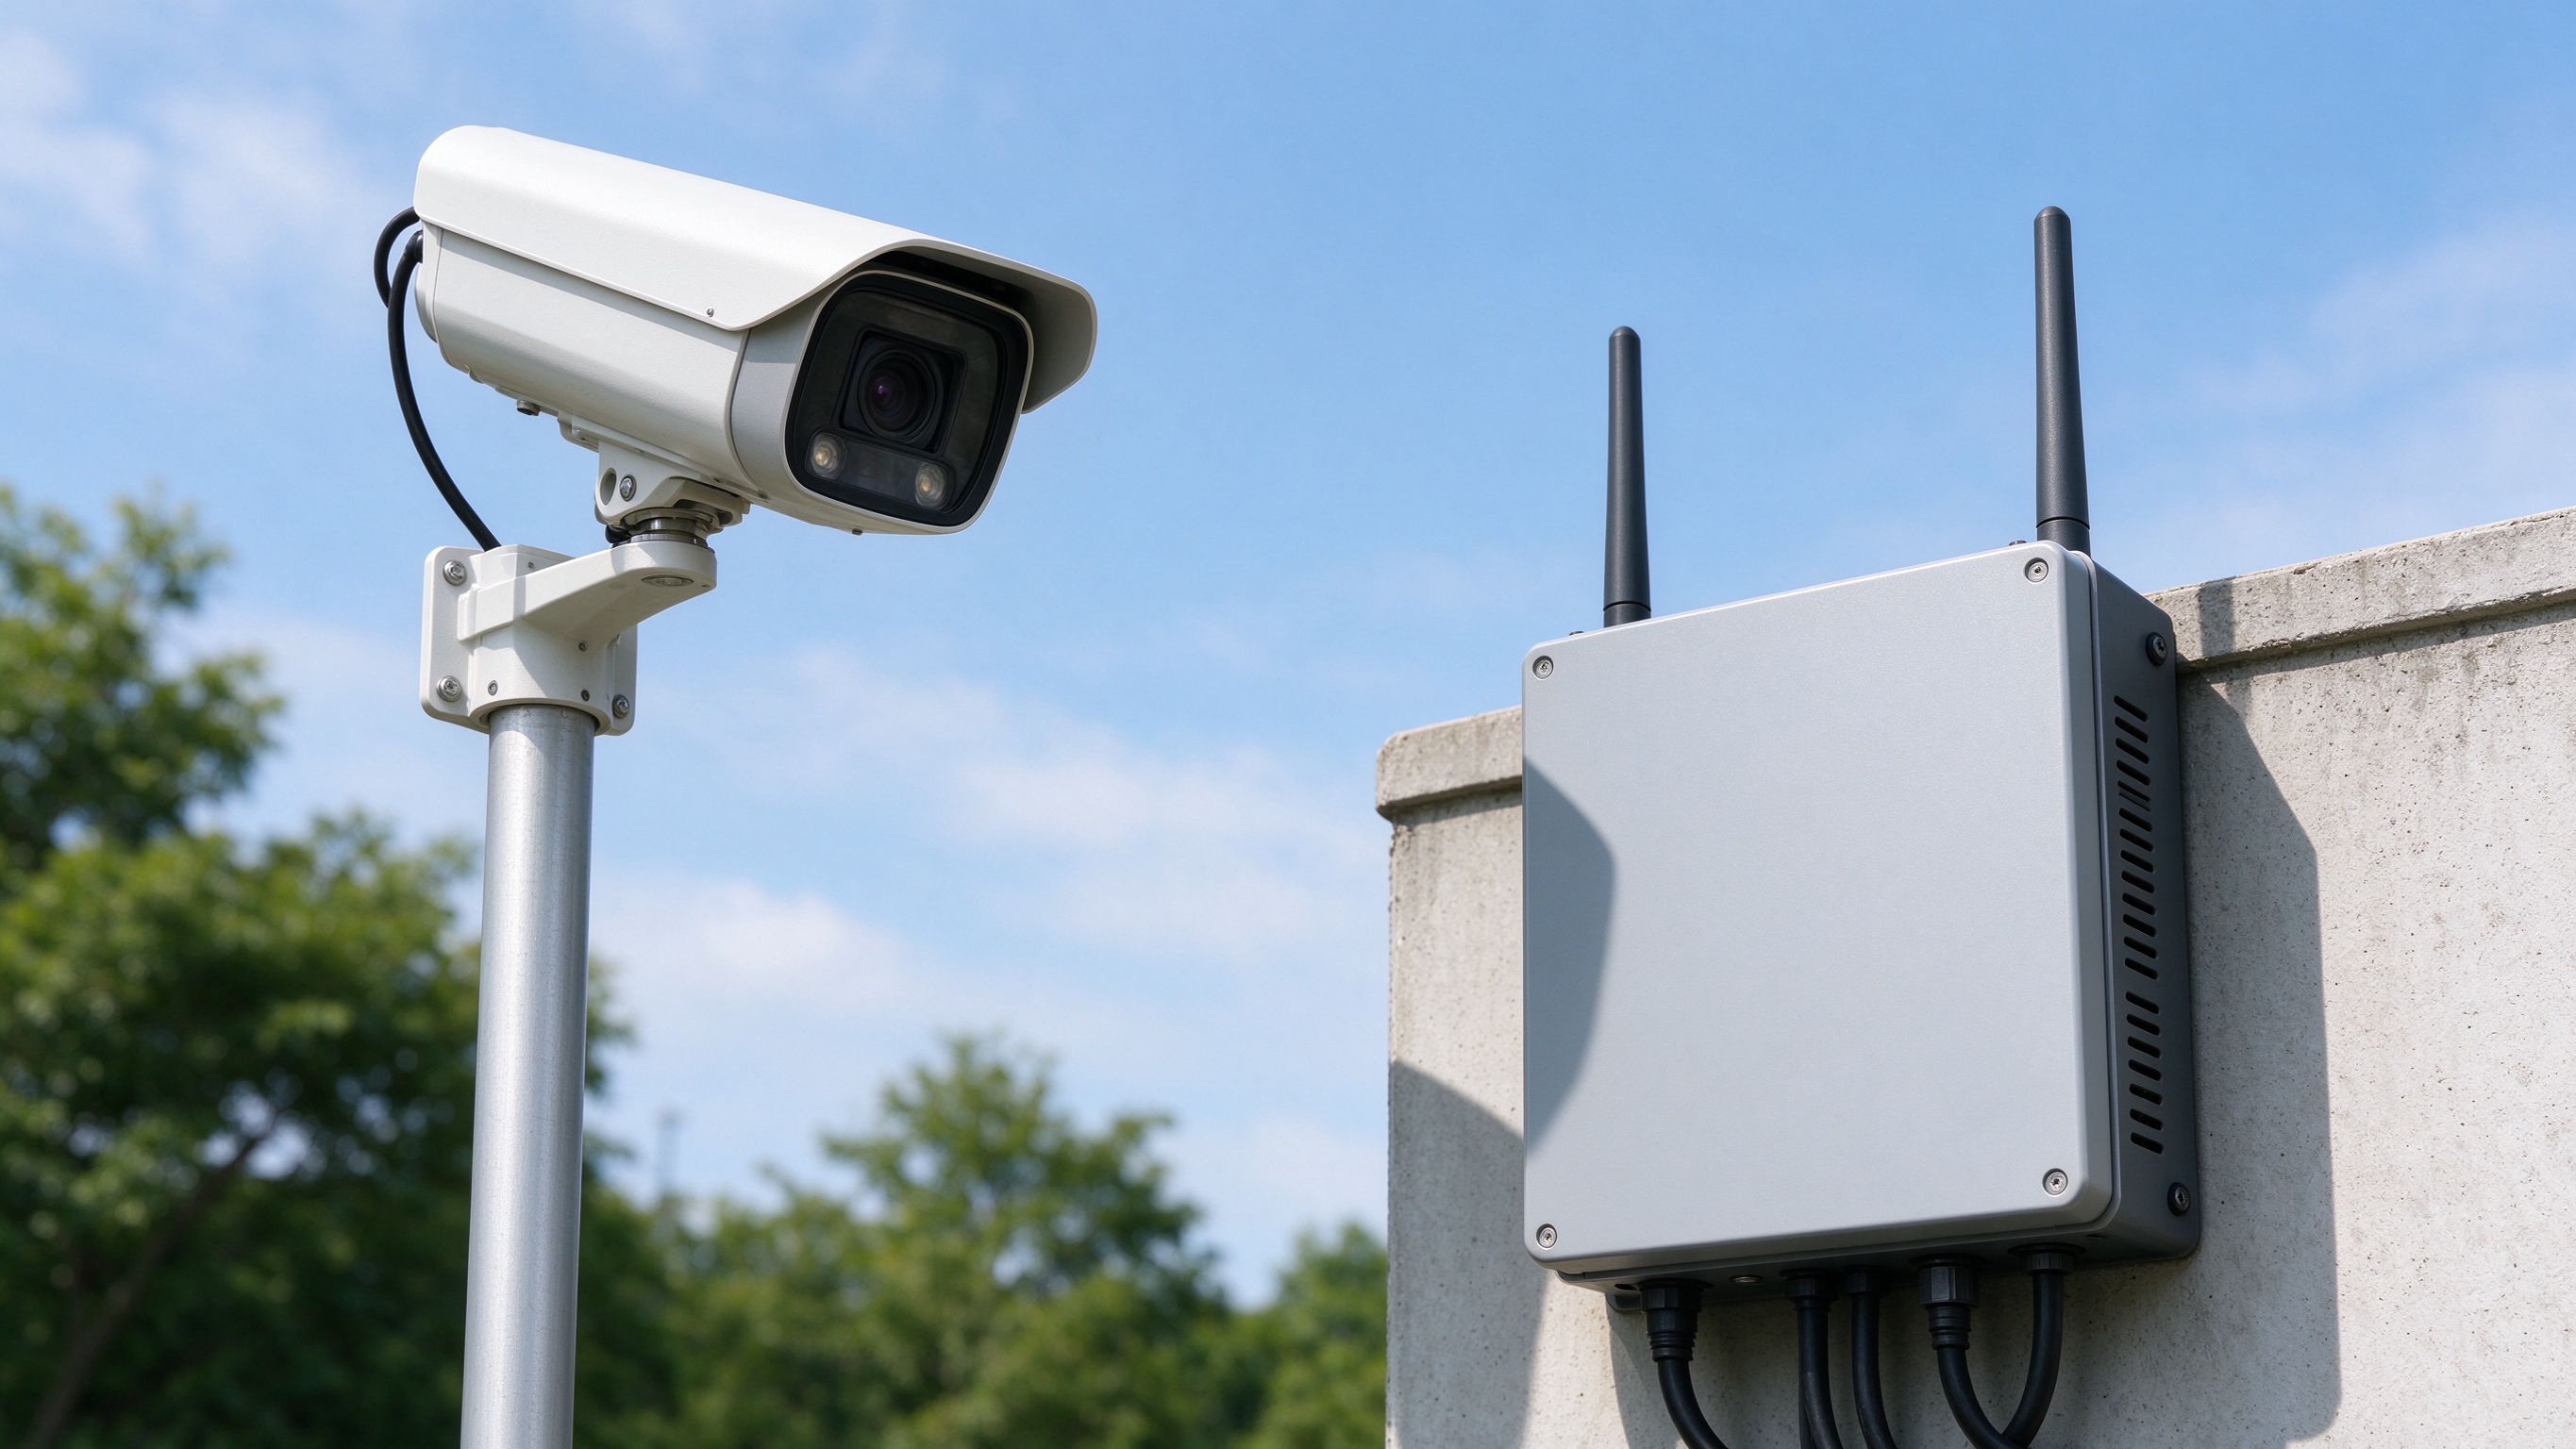
深度学习图像识别监测把视频监控画面与边缘计算设备运行状态拆成可观测指标。本文从户外监控摄像头与边缘计算设备出发,说明深度学习图像识别监测部署逻辑,数据用于辅助安全与运行管理记录,具体阈值与测点布点位置需现场确认。
查看内容详情 →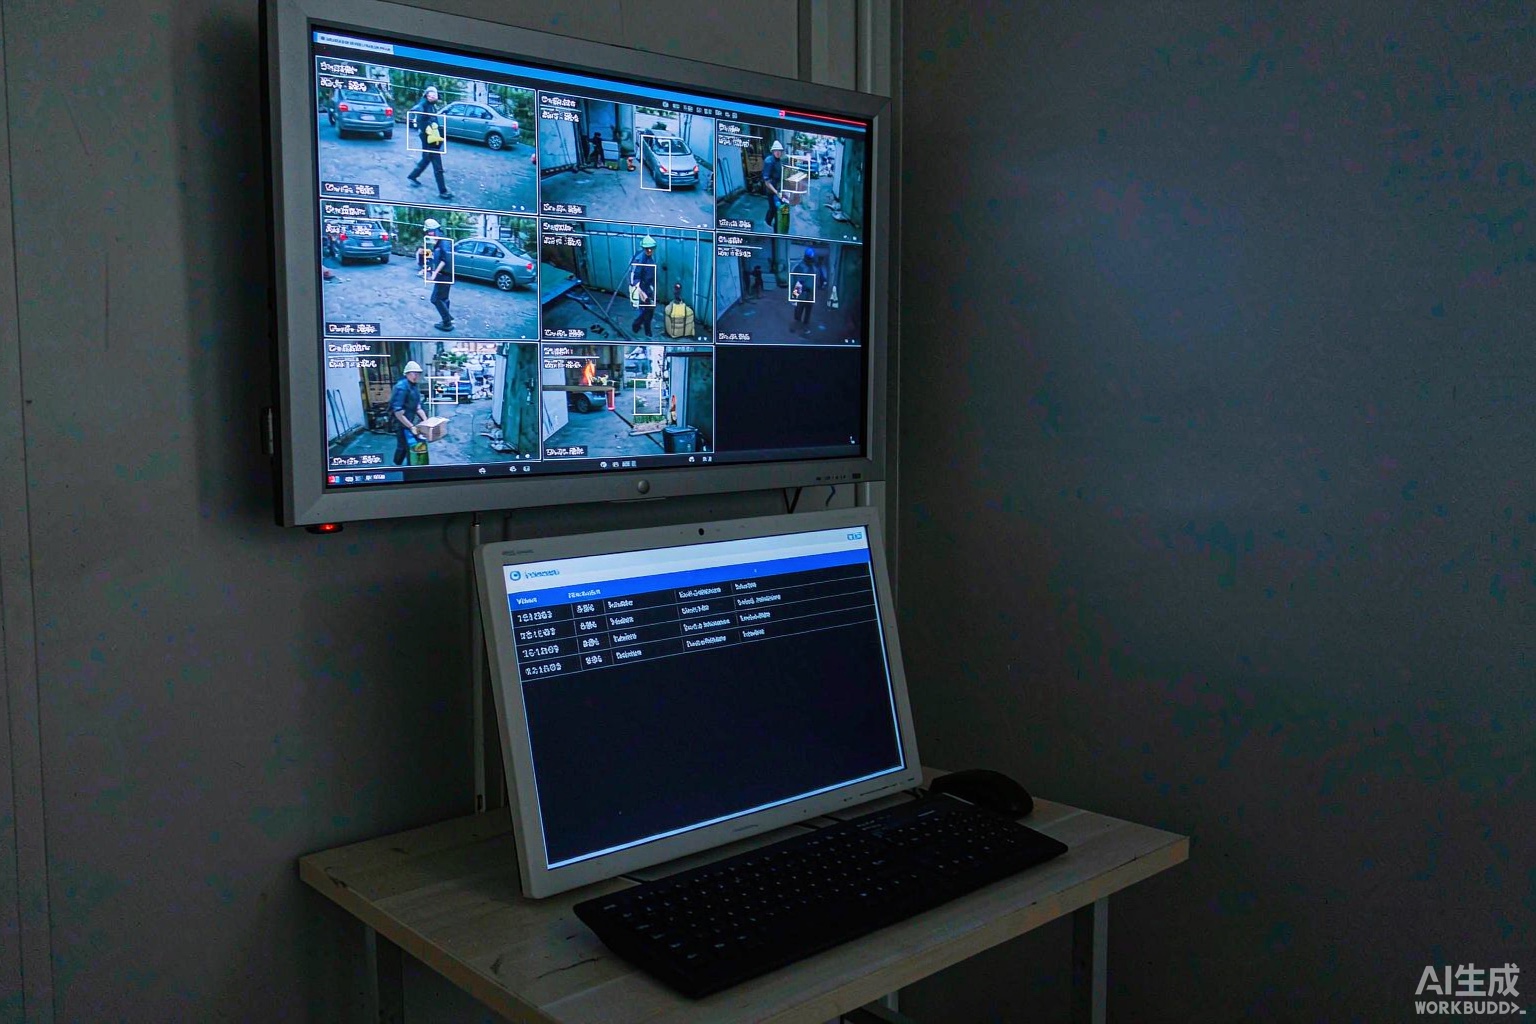
视觉识别系统真正的风险不在算法本身,而在识别结果被当成结论直接派单或直接忽略。置信度把连续输出压成一个阈值,复核把纸面准确率变成现场可用性。难点是误报有人投诉、漏报无人知晓,指标必须成对看。本页说明置信度分级、分层抽样复核、漏报估计与模型漂移监控怎么做,以及报警抑制规则为什么必须留痕。
查看内容详情 →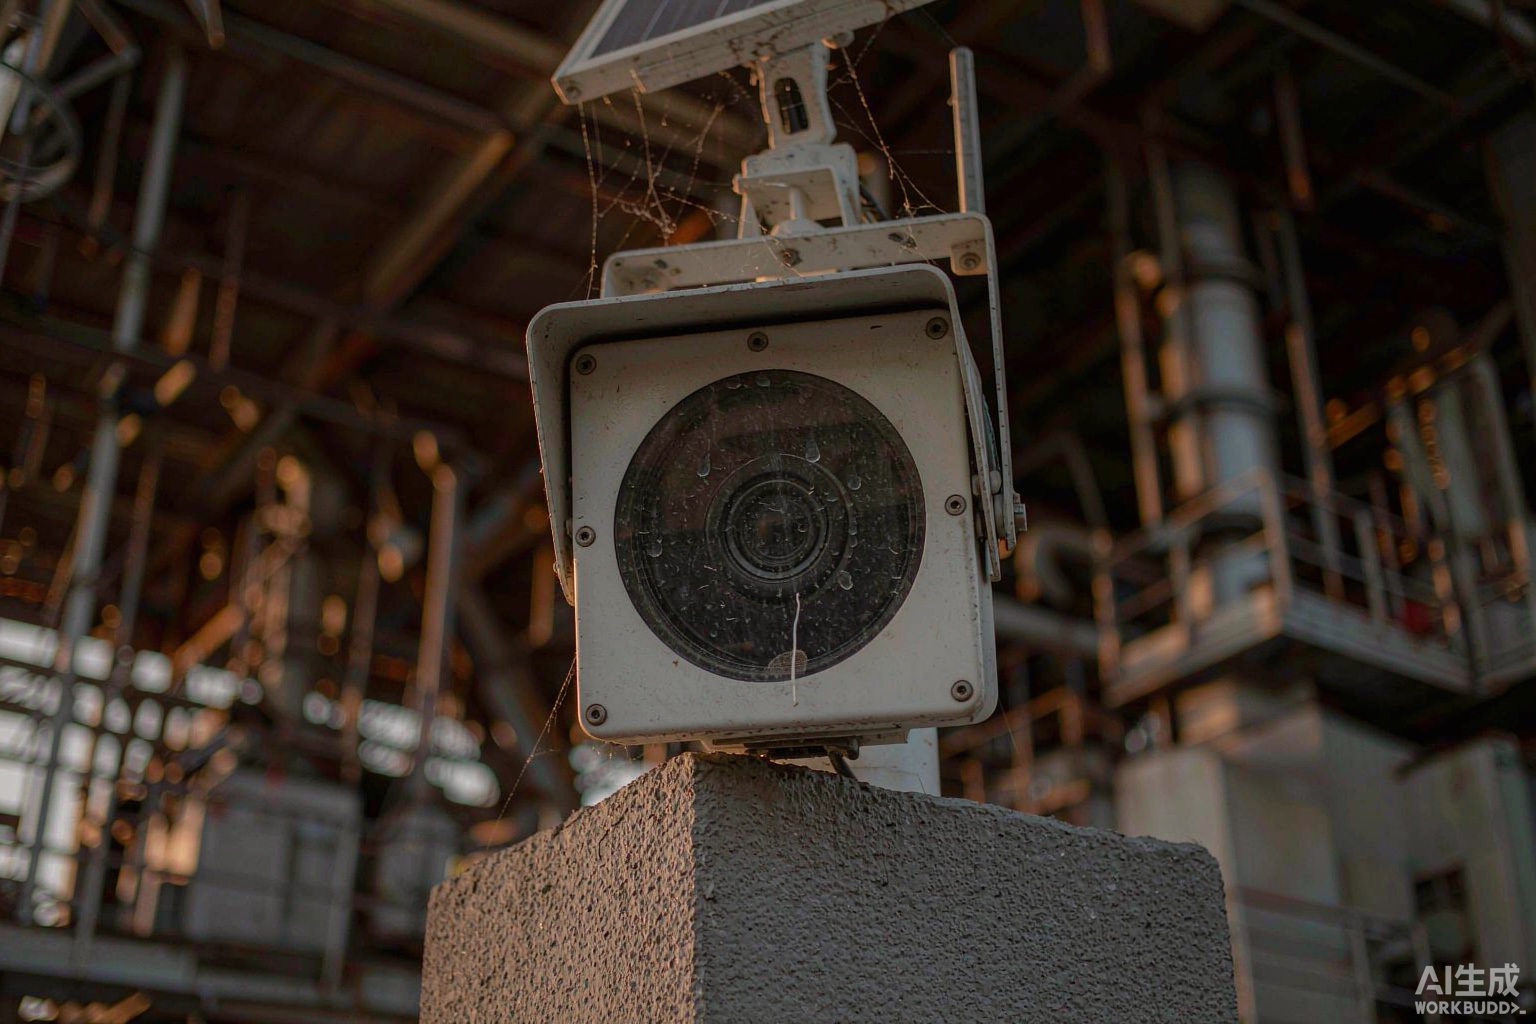
当摄像机从"看得见"变成"用来测量"的设备,画面质量本身就成了一个被测量对象。镜头积灰、油污、水渍、蛛网与鸟粪会让识别率缓慢下降而不触发任何告警,红外切换失效会让夜间画面看似正常却毫无信息量。本页把画质拆成可量化的几项指标,说明怎么建立基线、怎么区分污染与光照变化,以及为什么"每天抓一张图看"发现不了渐变。
查看内容详情 →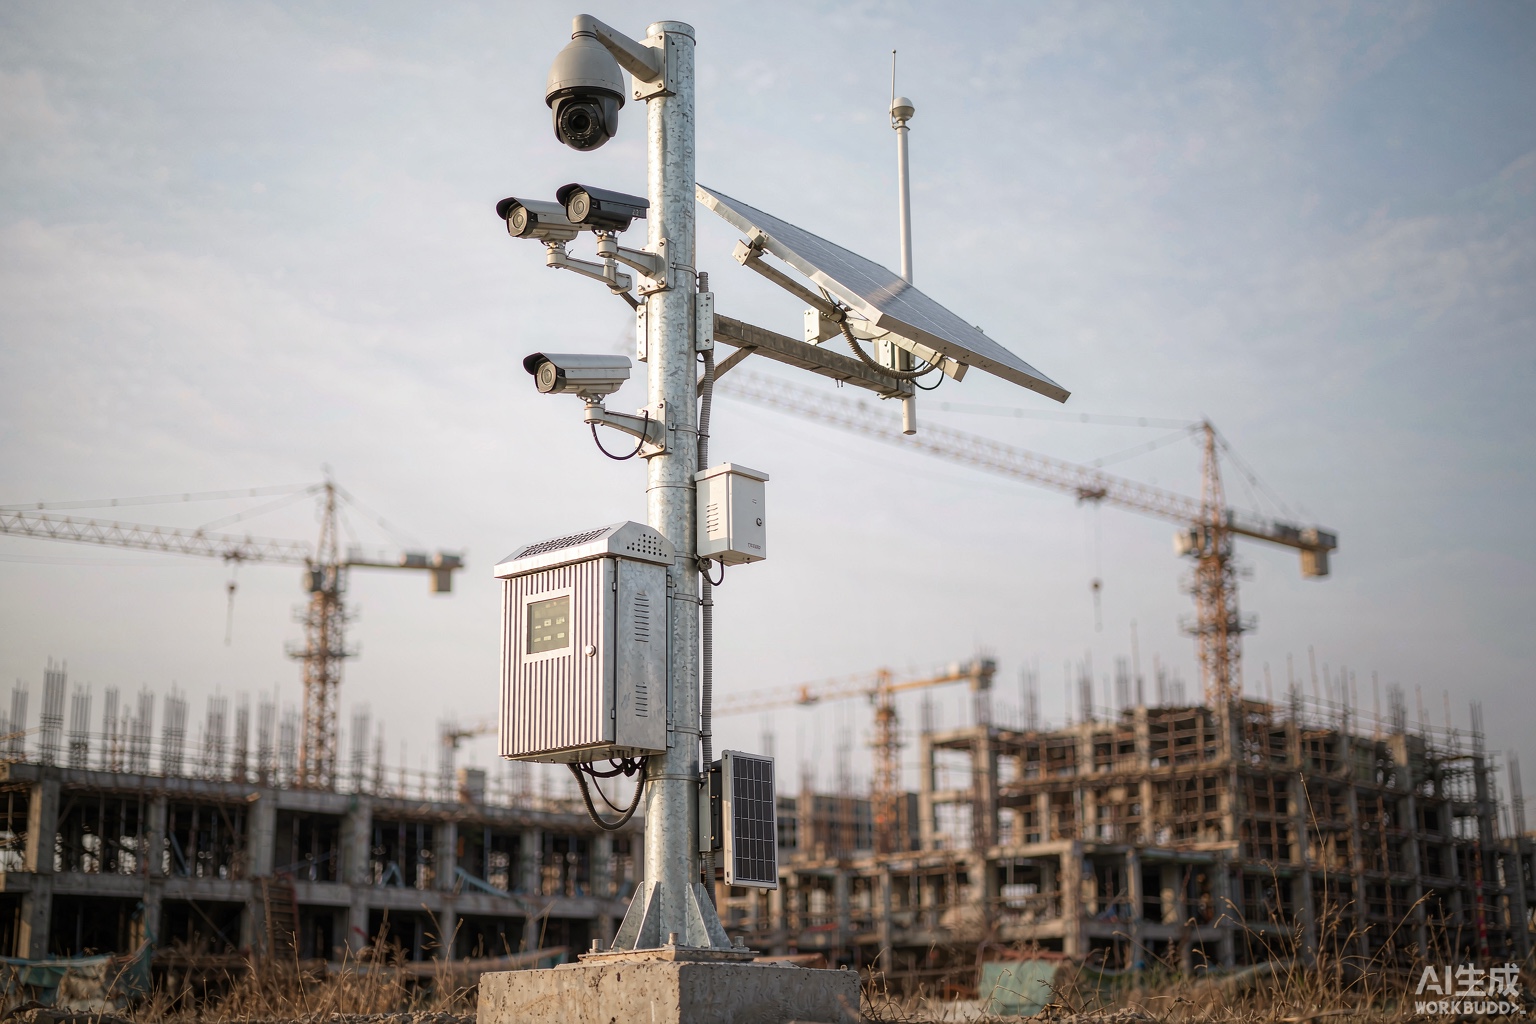
把视频AI事件识别监测拆成目标检测与计数、事件类型识别、识别置信度、误报与漏报、边缘算力与网络、事件回溯六类观测,说明证据如何支撑视频AI的可用性评估。
查看内容详情 →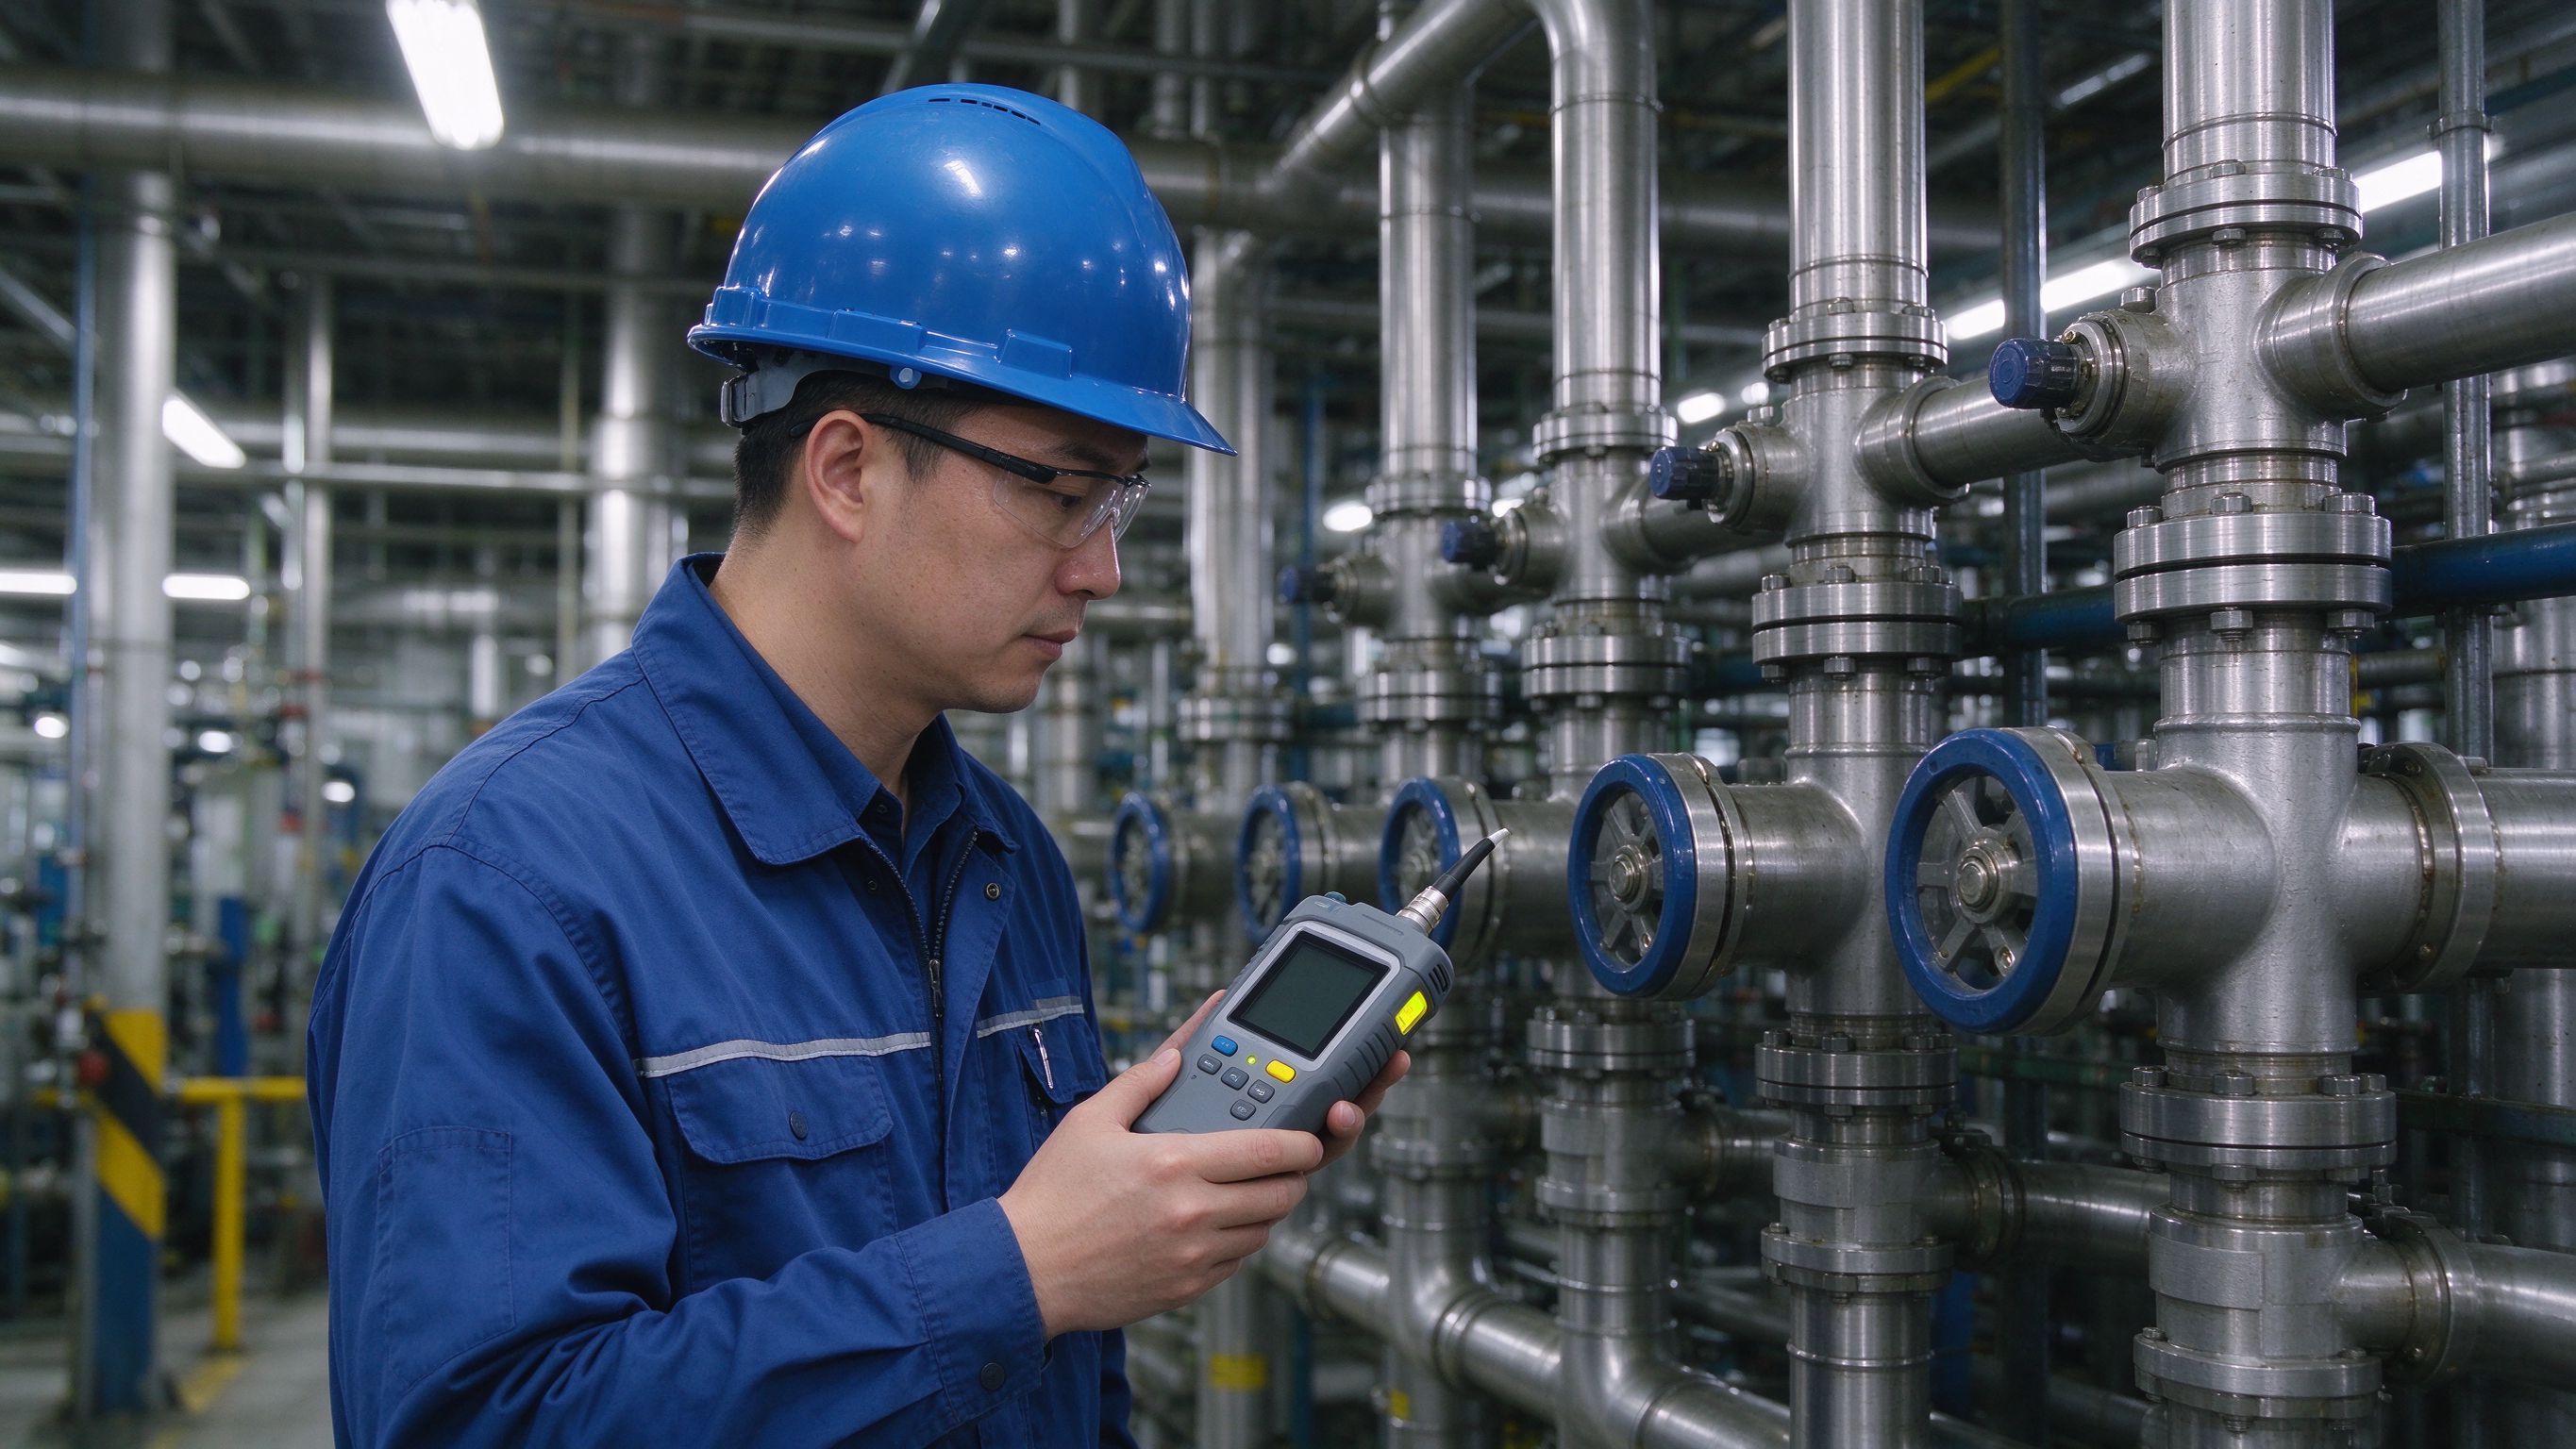
把气体PID/VOC检测感知拆成PID光离子化检测、催化燃烧可燃气体检测与红外式点式检测三类,说明不同检测原理的量程范围与部署边界。
查看内容详情 →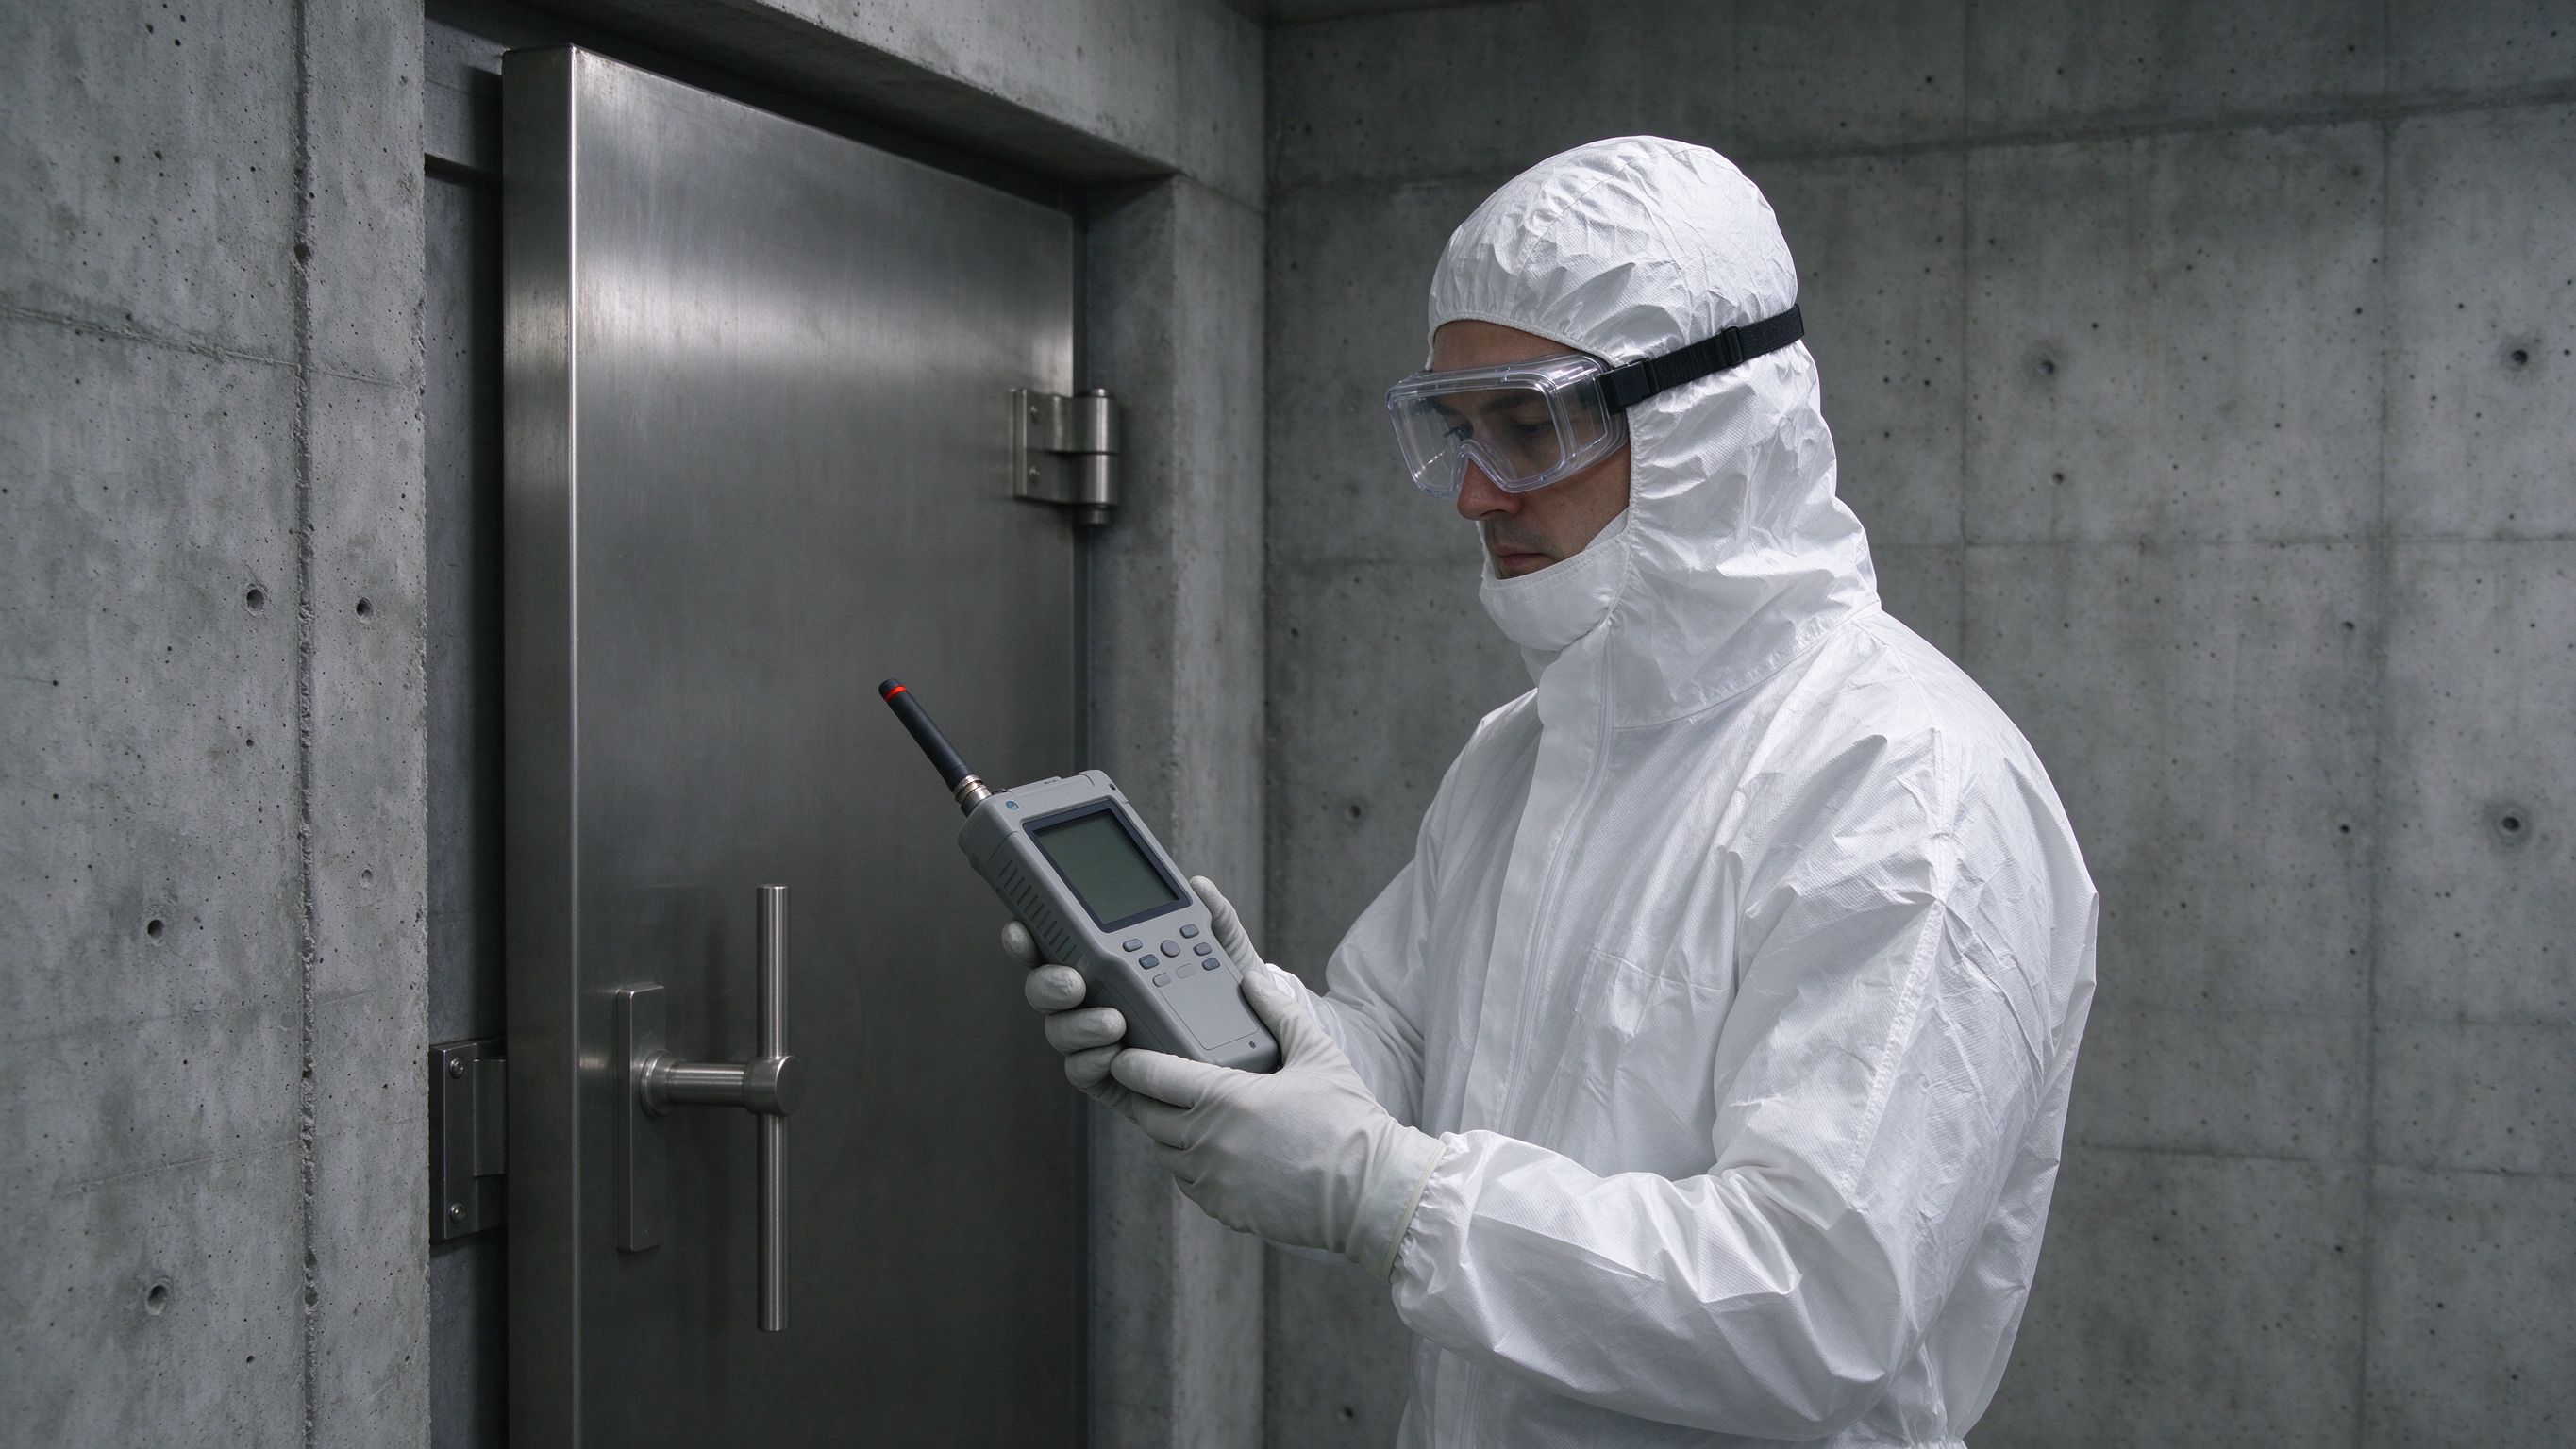
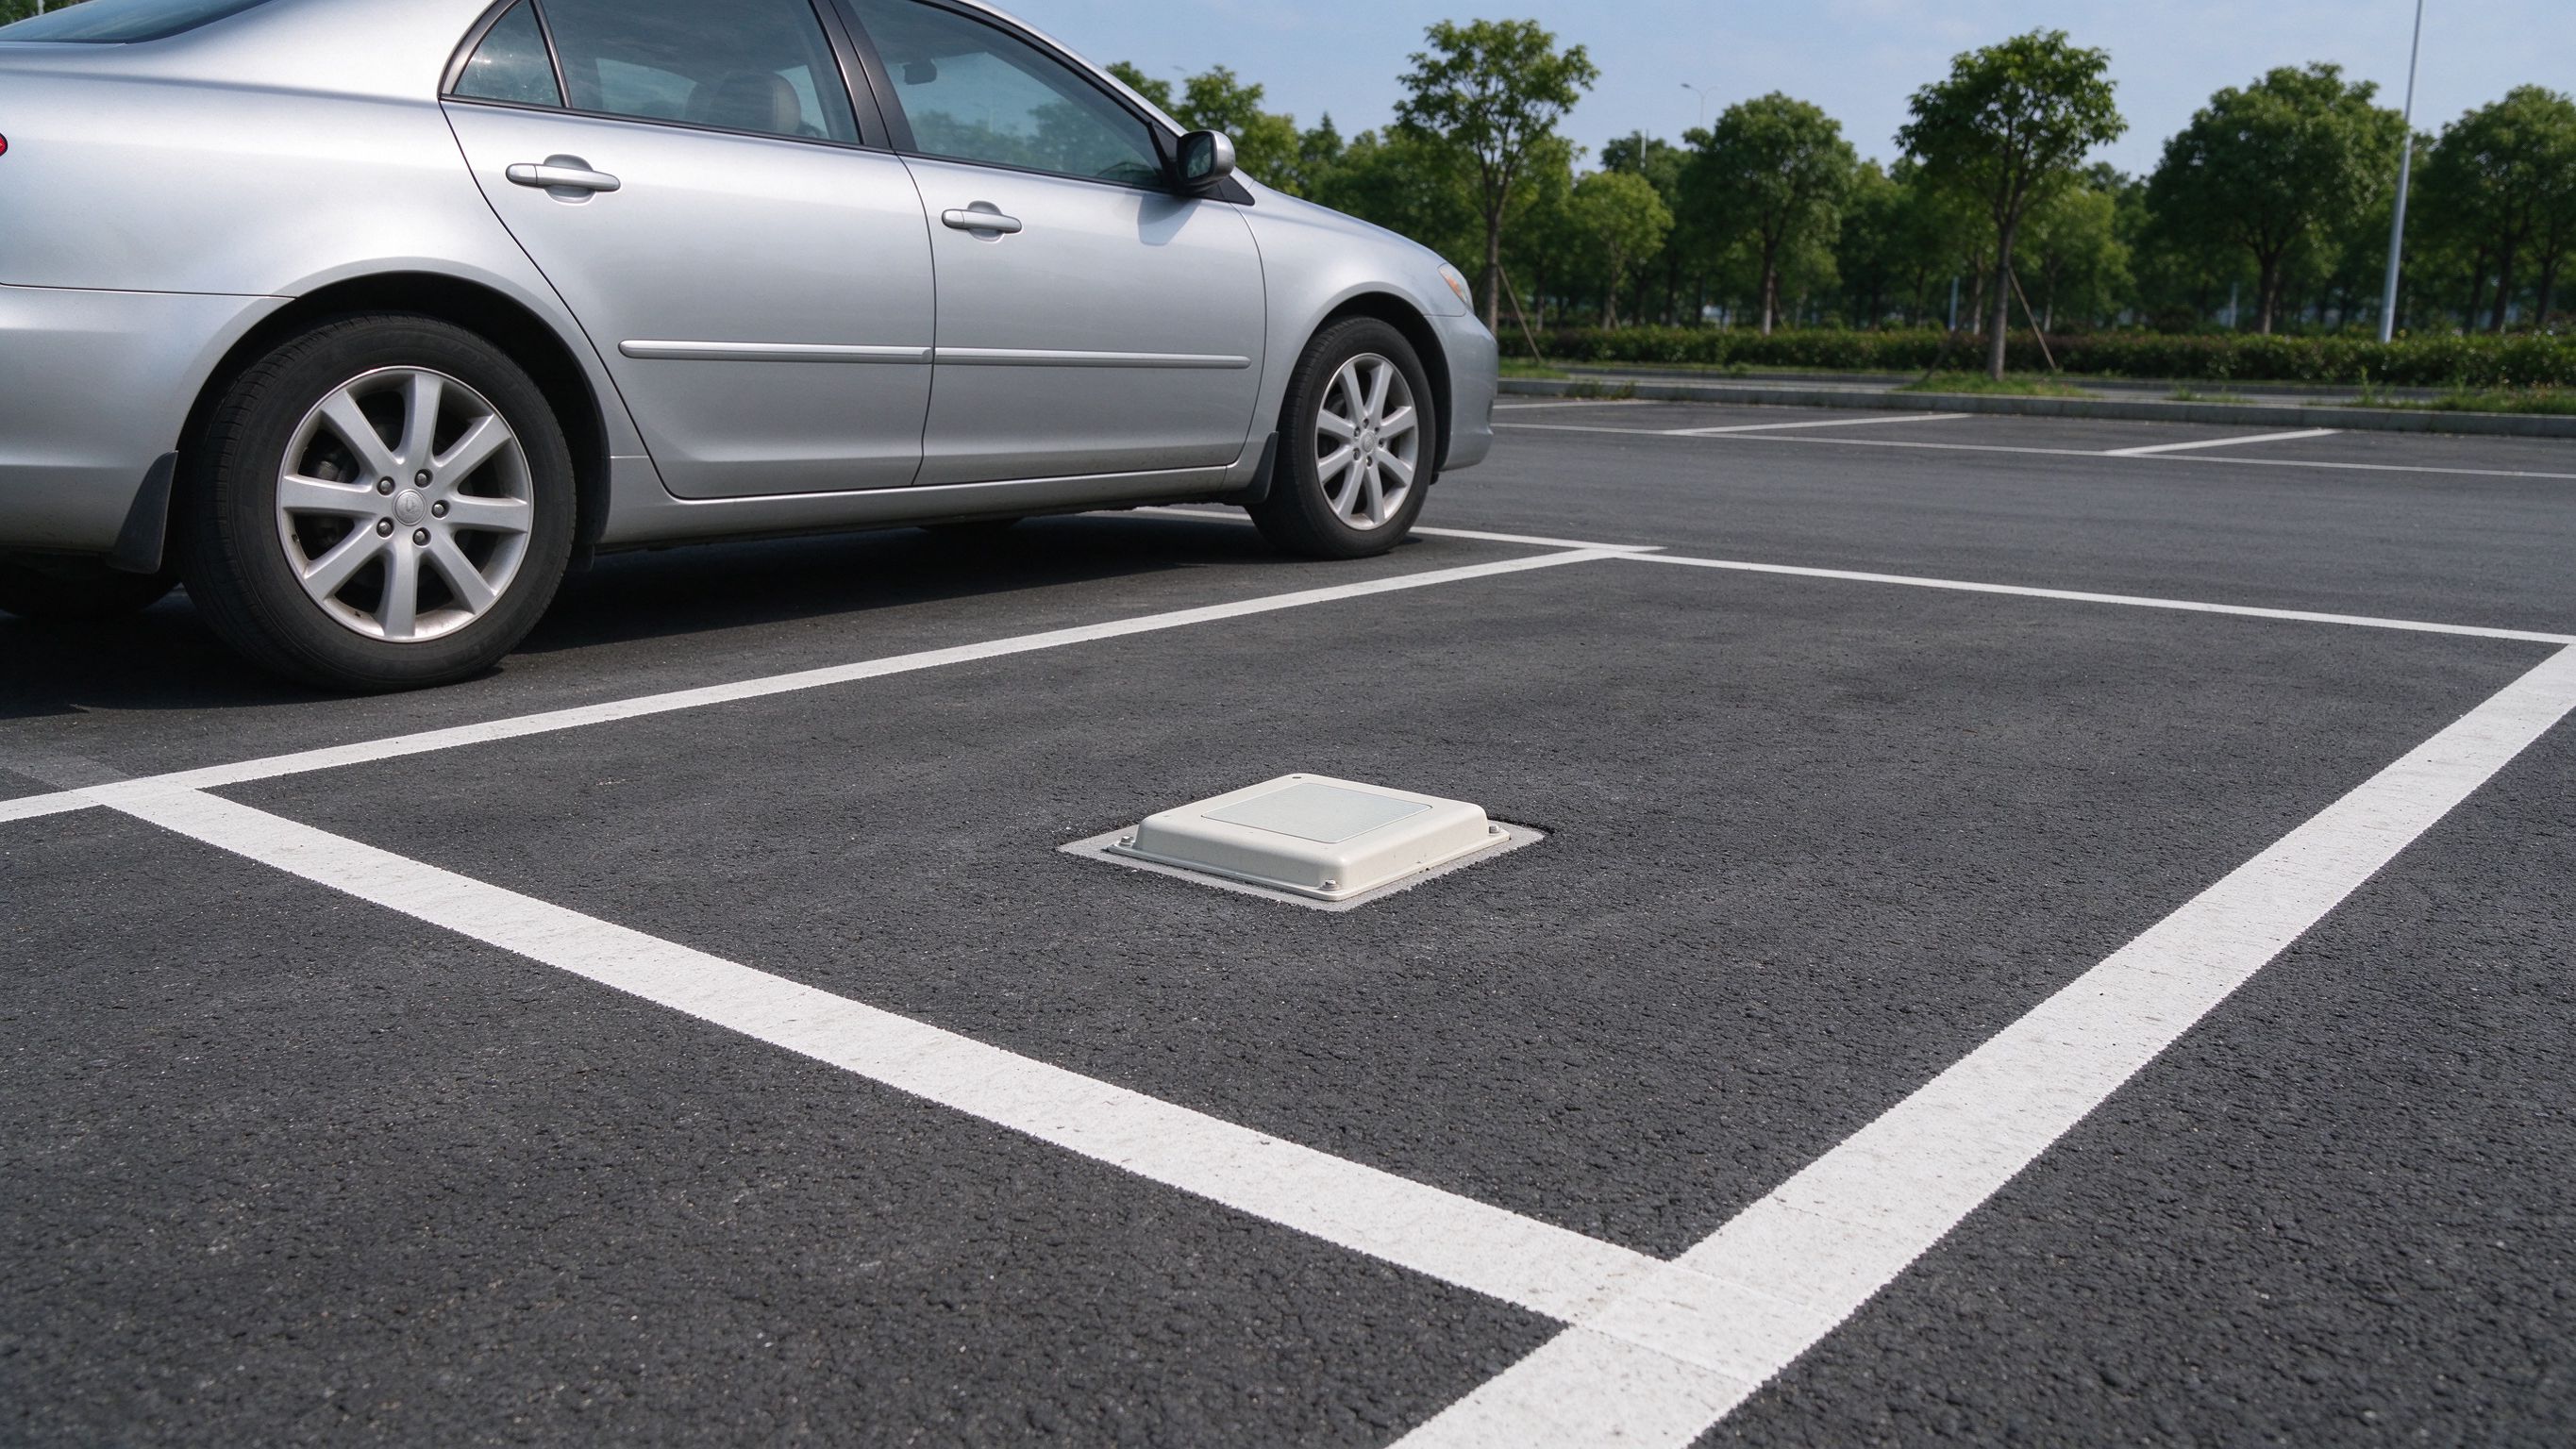
把蜂窝感知接入拆成 NB-IoT、4G Cat.1/Cat.4 与 5G 三档,说明模组、物联网卡、信号与天线如何按数据量与时延需求选型。
查看内容详情 →
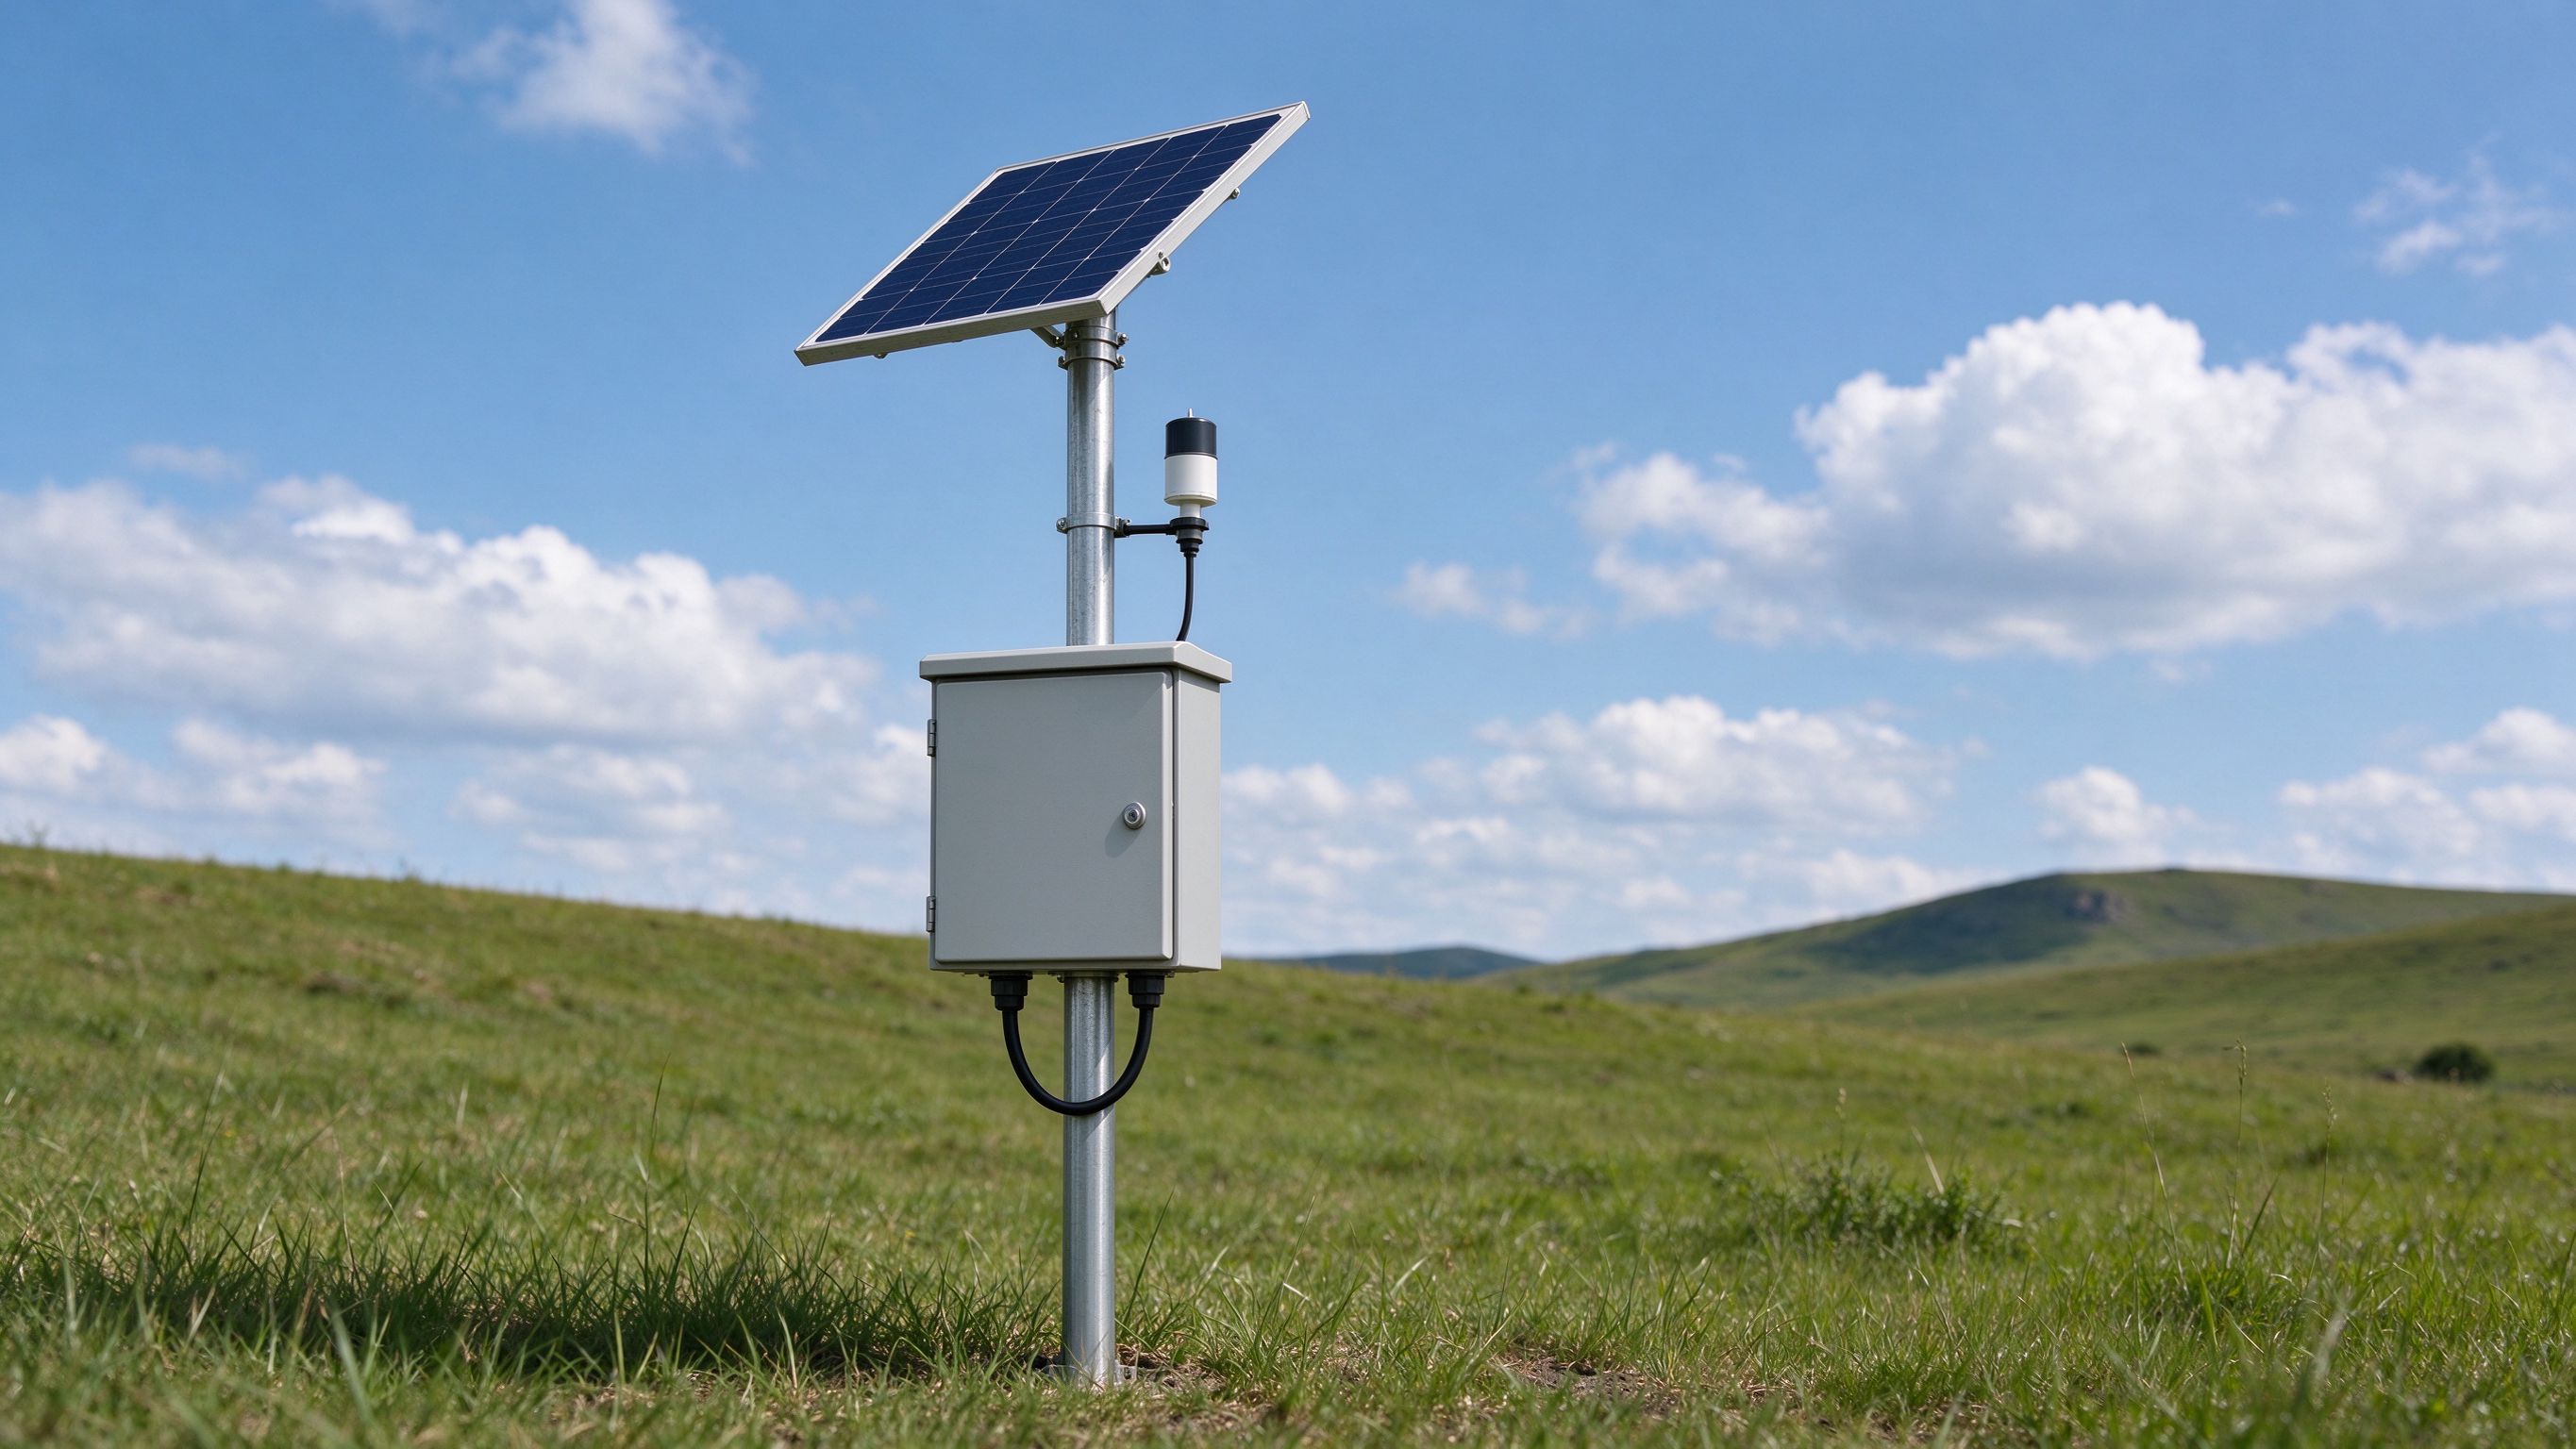
把太阳能低功耗供电感知终端拆成光伏取能、储能、电源管理、低功耗采集与通信五类子系统,说明野外自维持供电节点的证据如何支撑长期无人值守监测。
查看内容详情 →
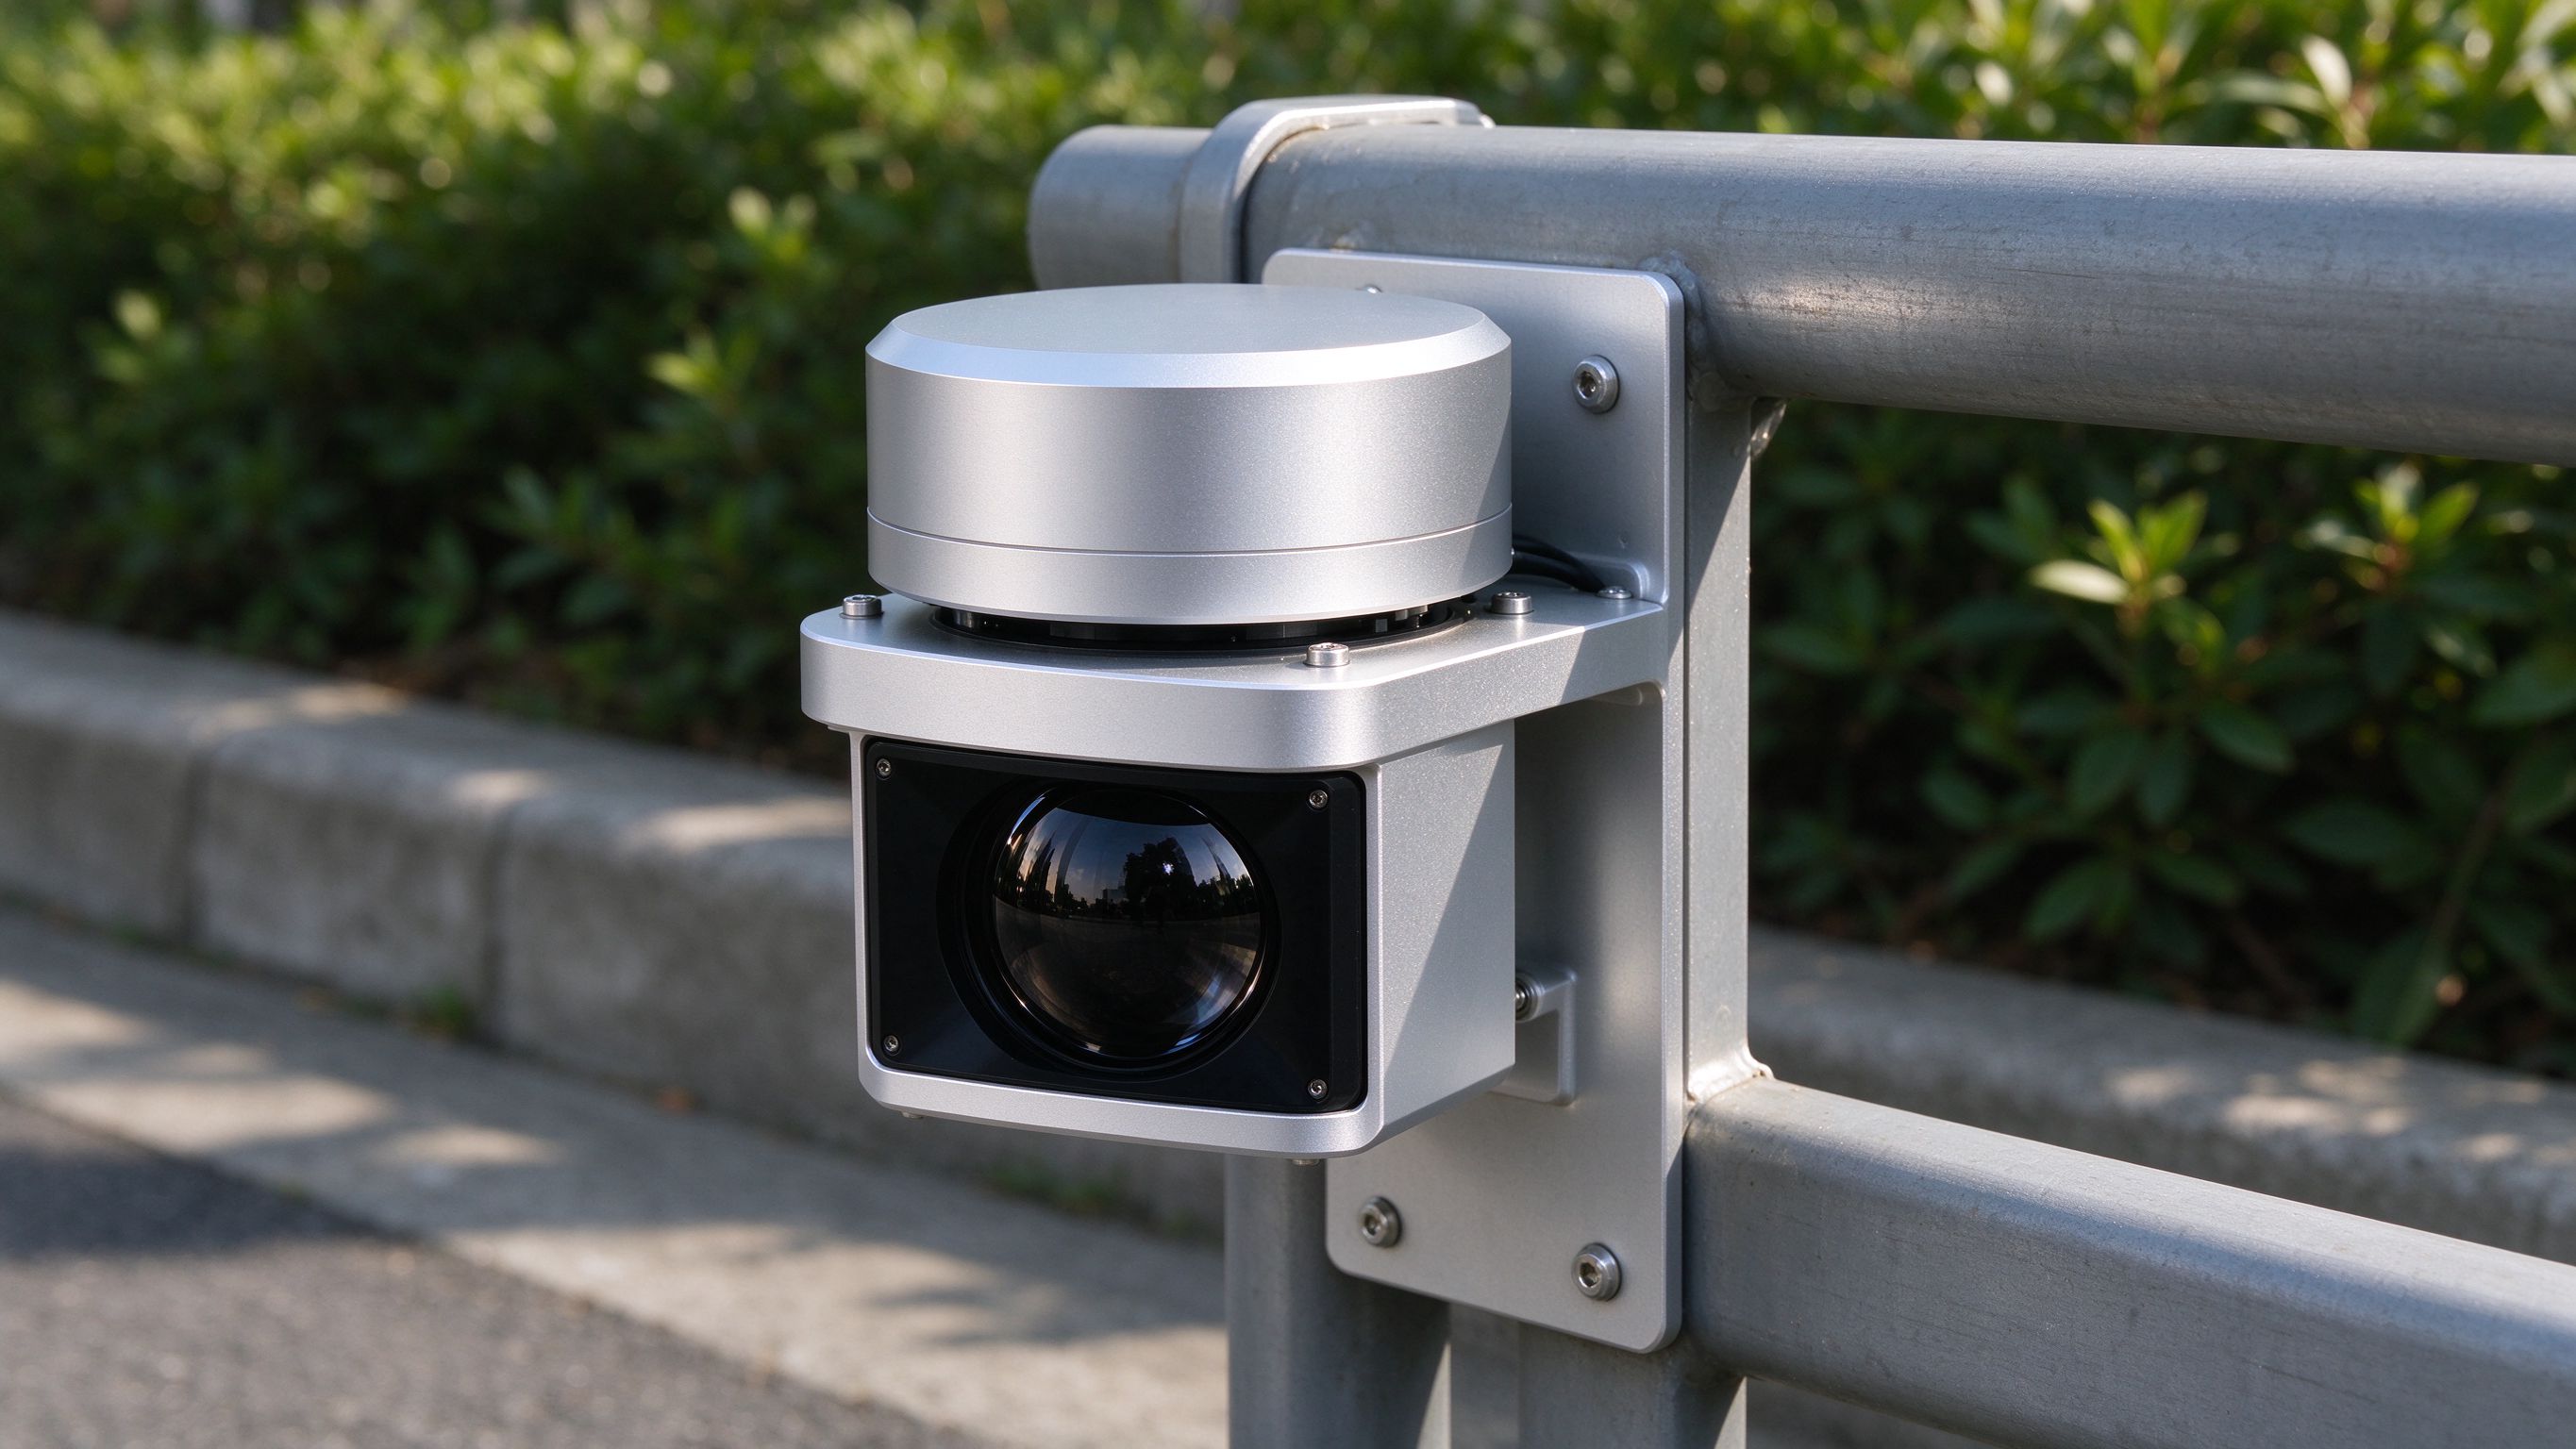
把激光雷达与激光测距感知拆成飞行时间测距、扫描方式与视场、点云分辨率、反射率特性与环境安装五类观测,说明高精度距离测量如何支撑三维空间感知。
查看内容详情 →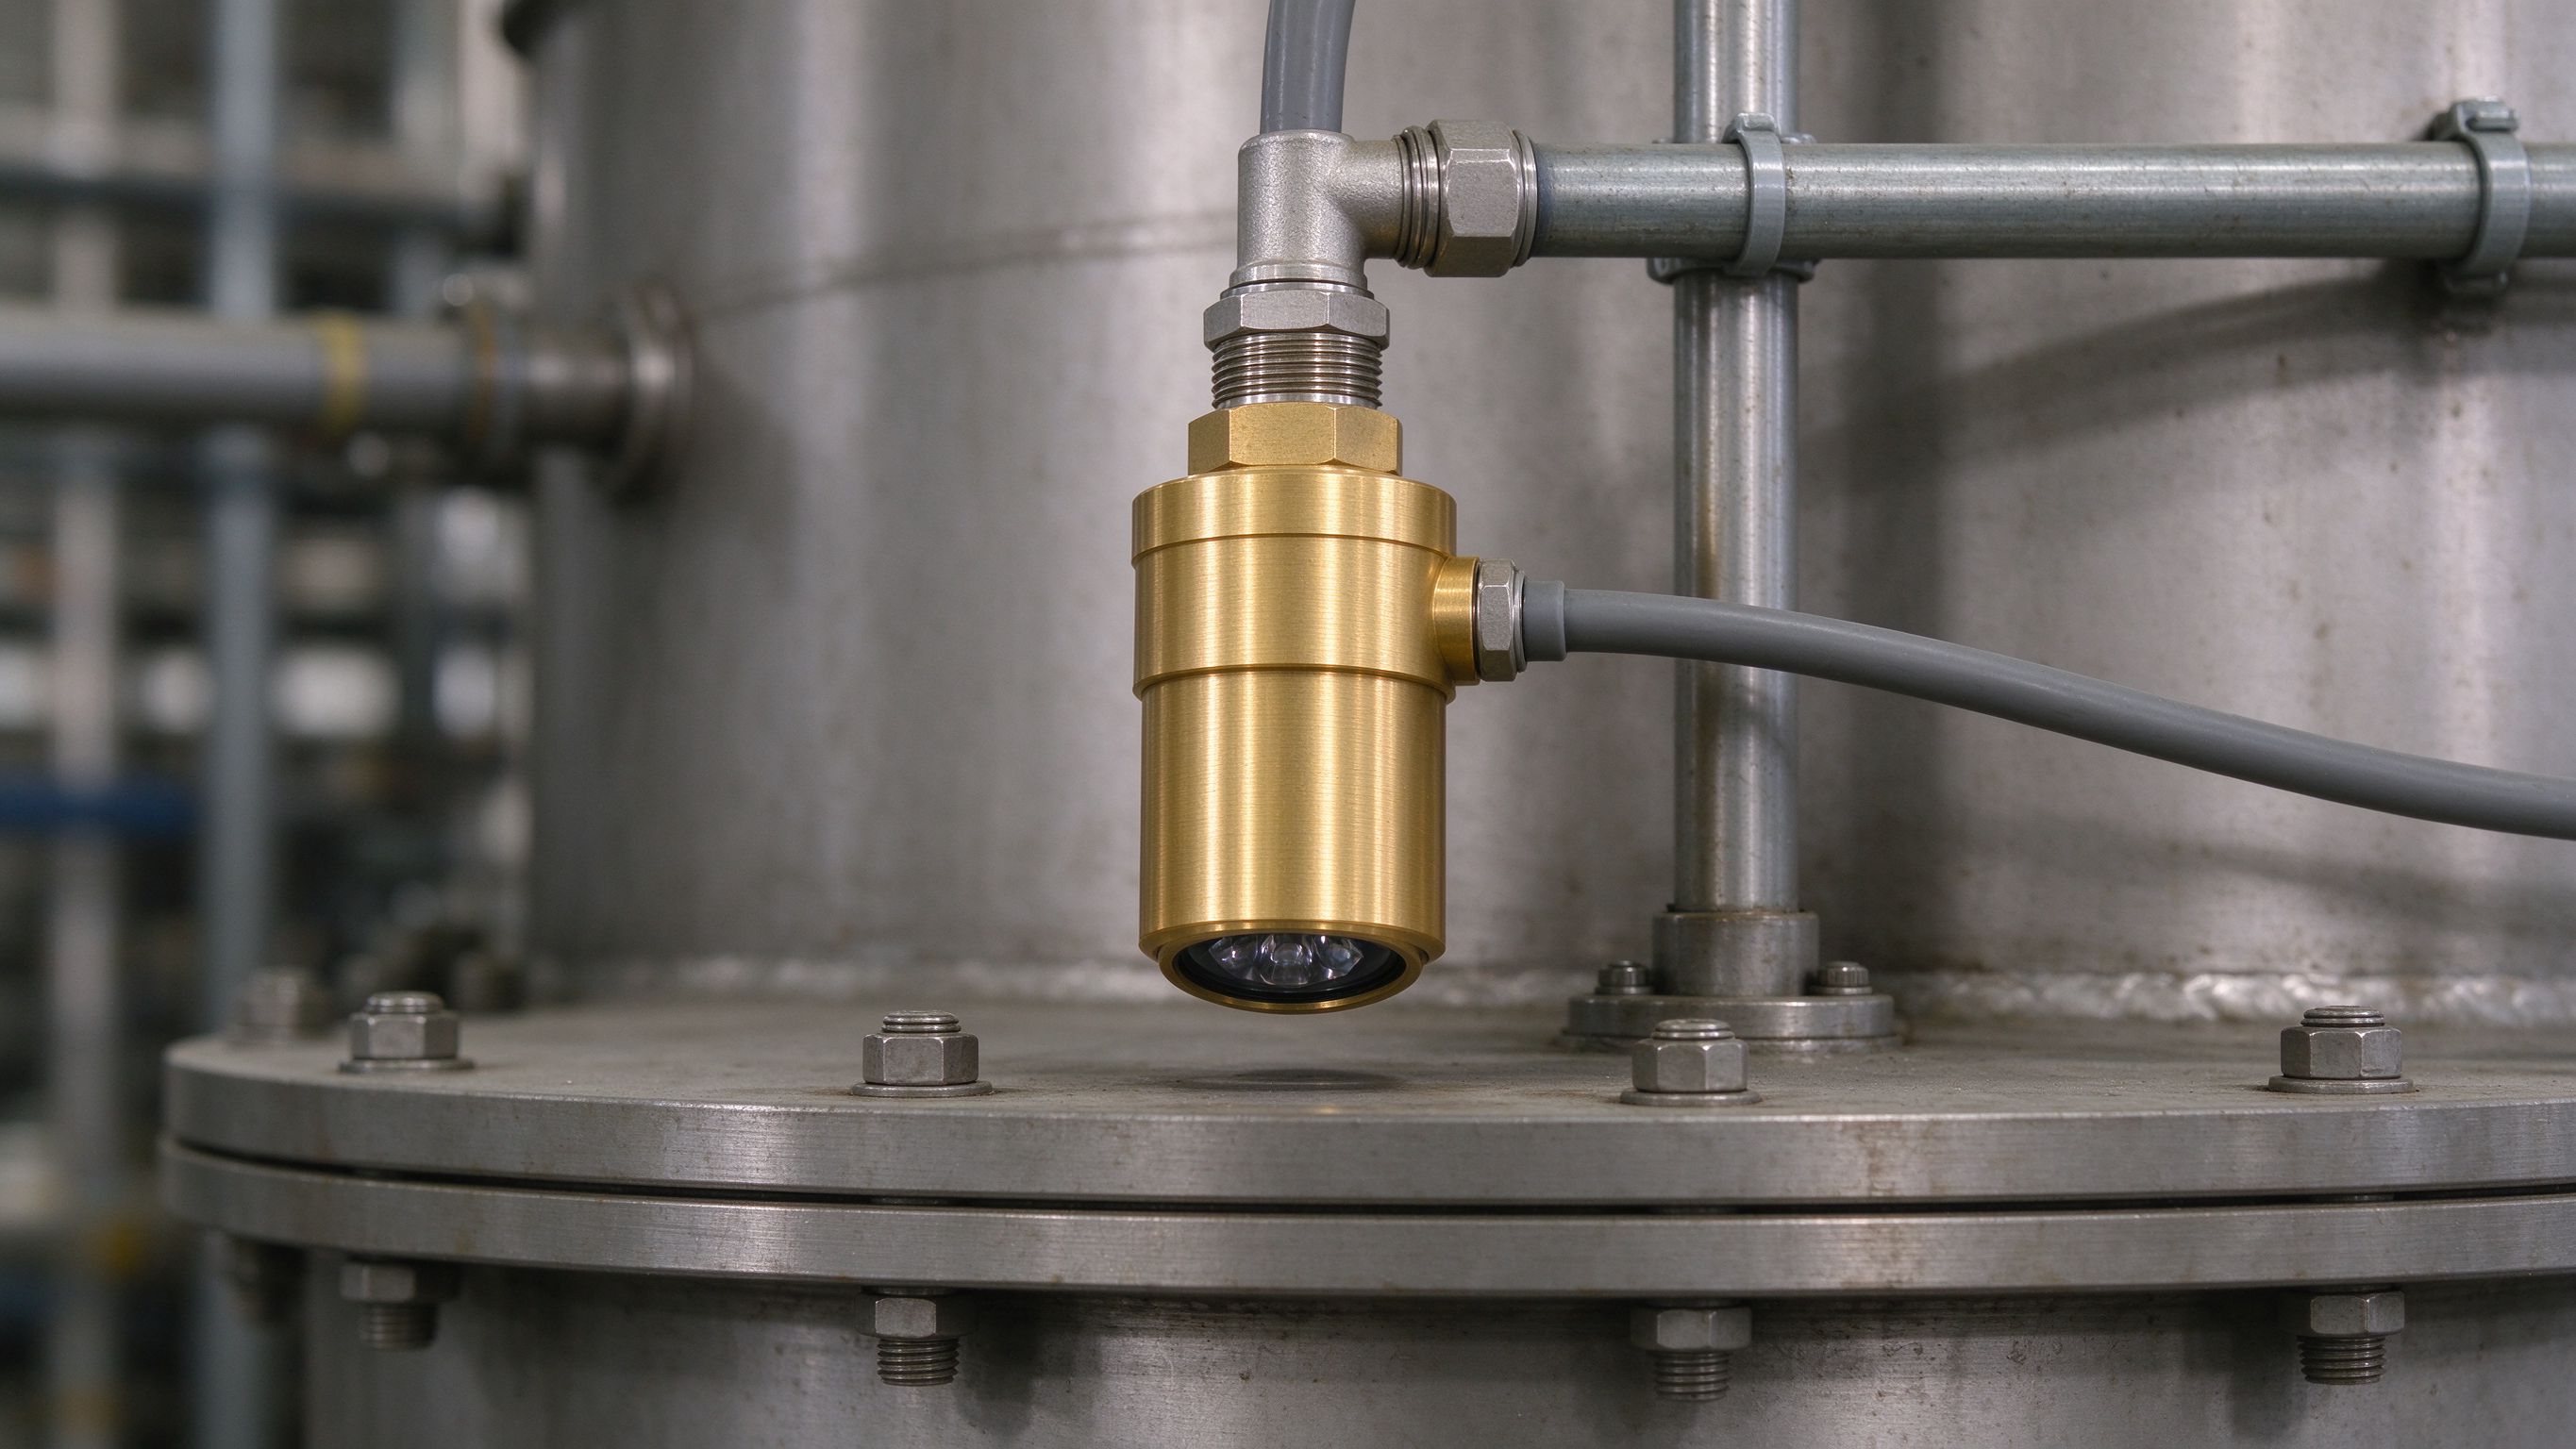
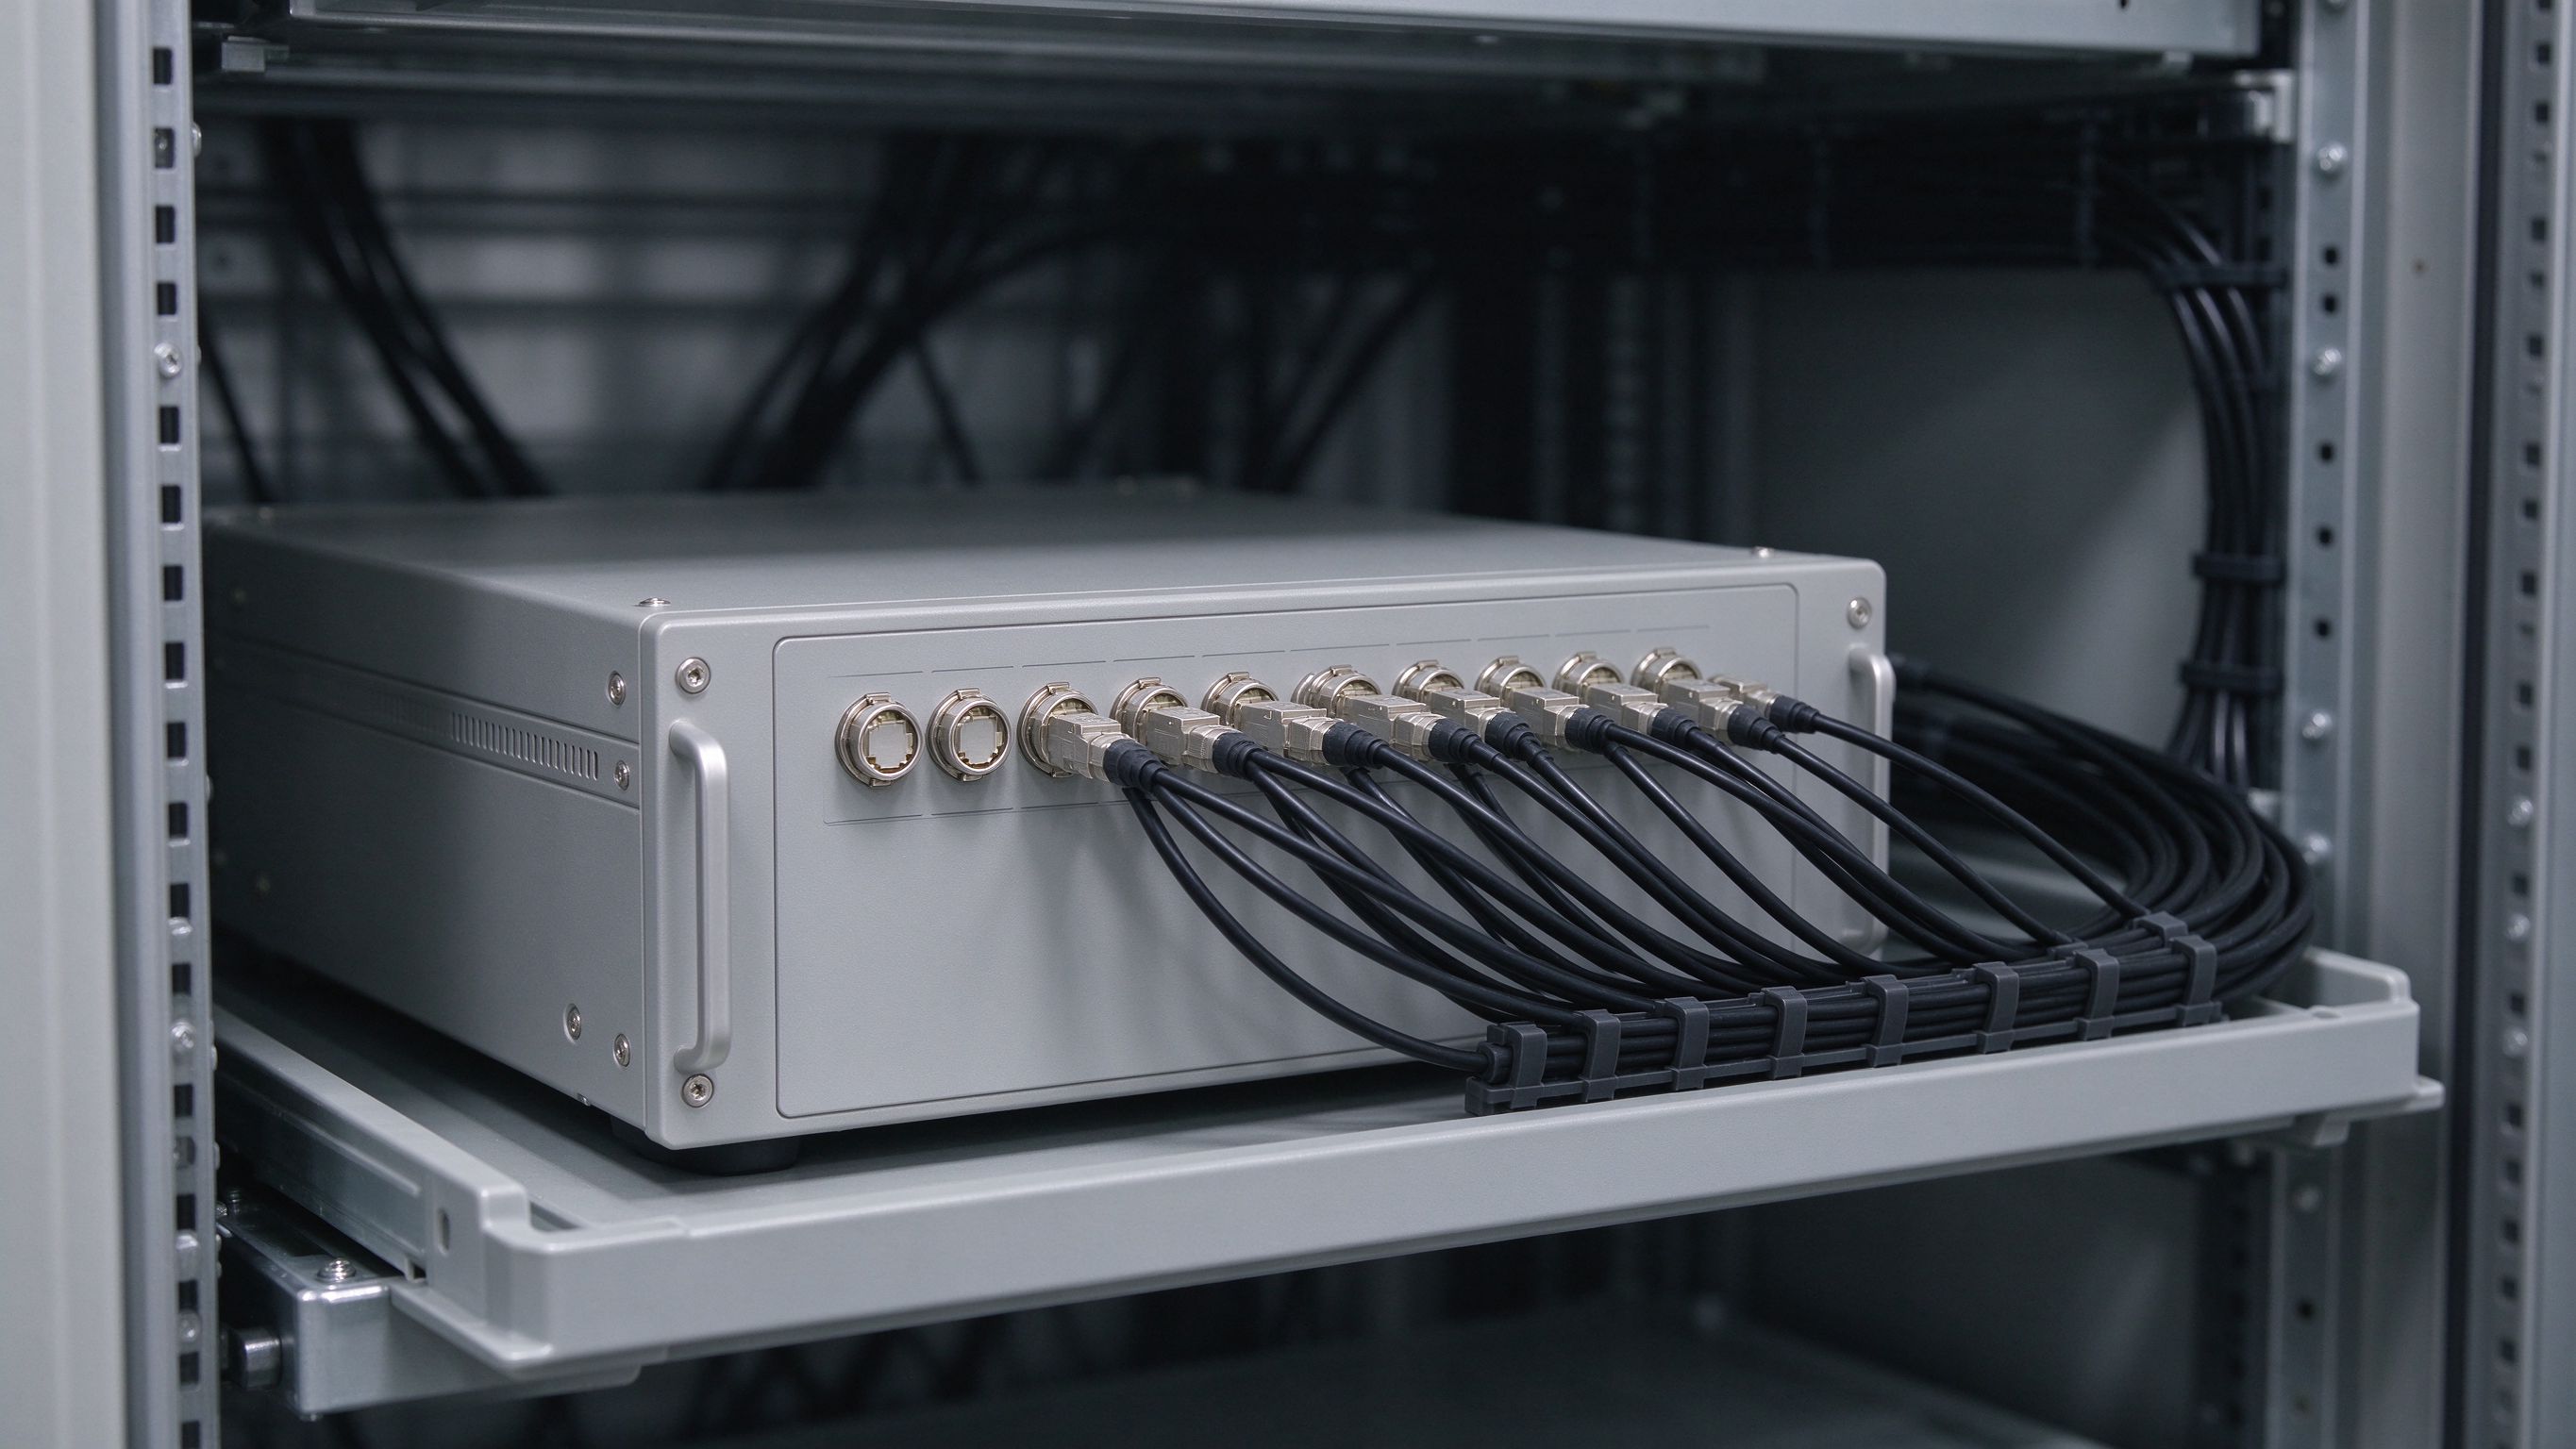
把光纤传感感知拆成光调制原理、光纤光栅传感、分布式光纤传感、光缆敷设组网与解调仪采集五类观测,说明光波如何在一根光缆上实现长距离多点或连续测量。
查看内容详情 →
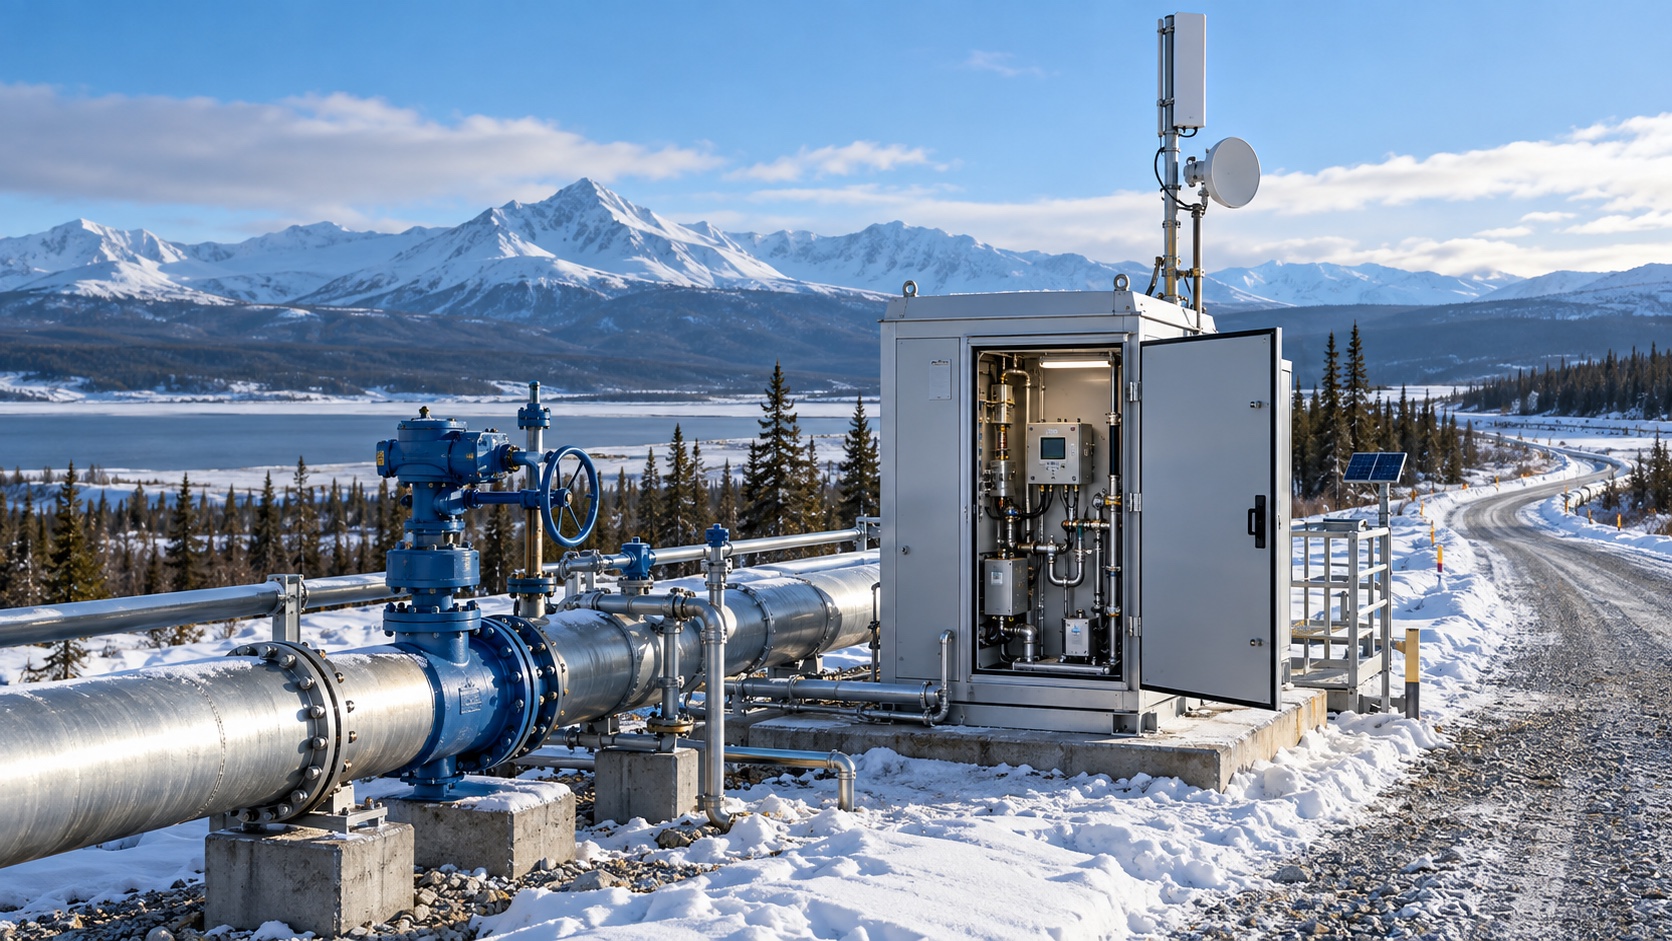
阀门泵站与远程控制箱的控制执行闭环监测:从执行器开度与运行反馈;电流与剩余电流;管道或容器压力;多传感器同步采集梳理选型、安装、数据验证和运维条件。
查看内容详情 →