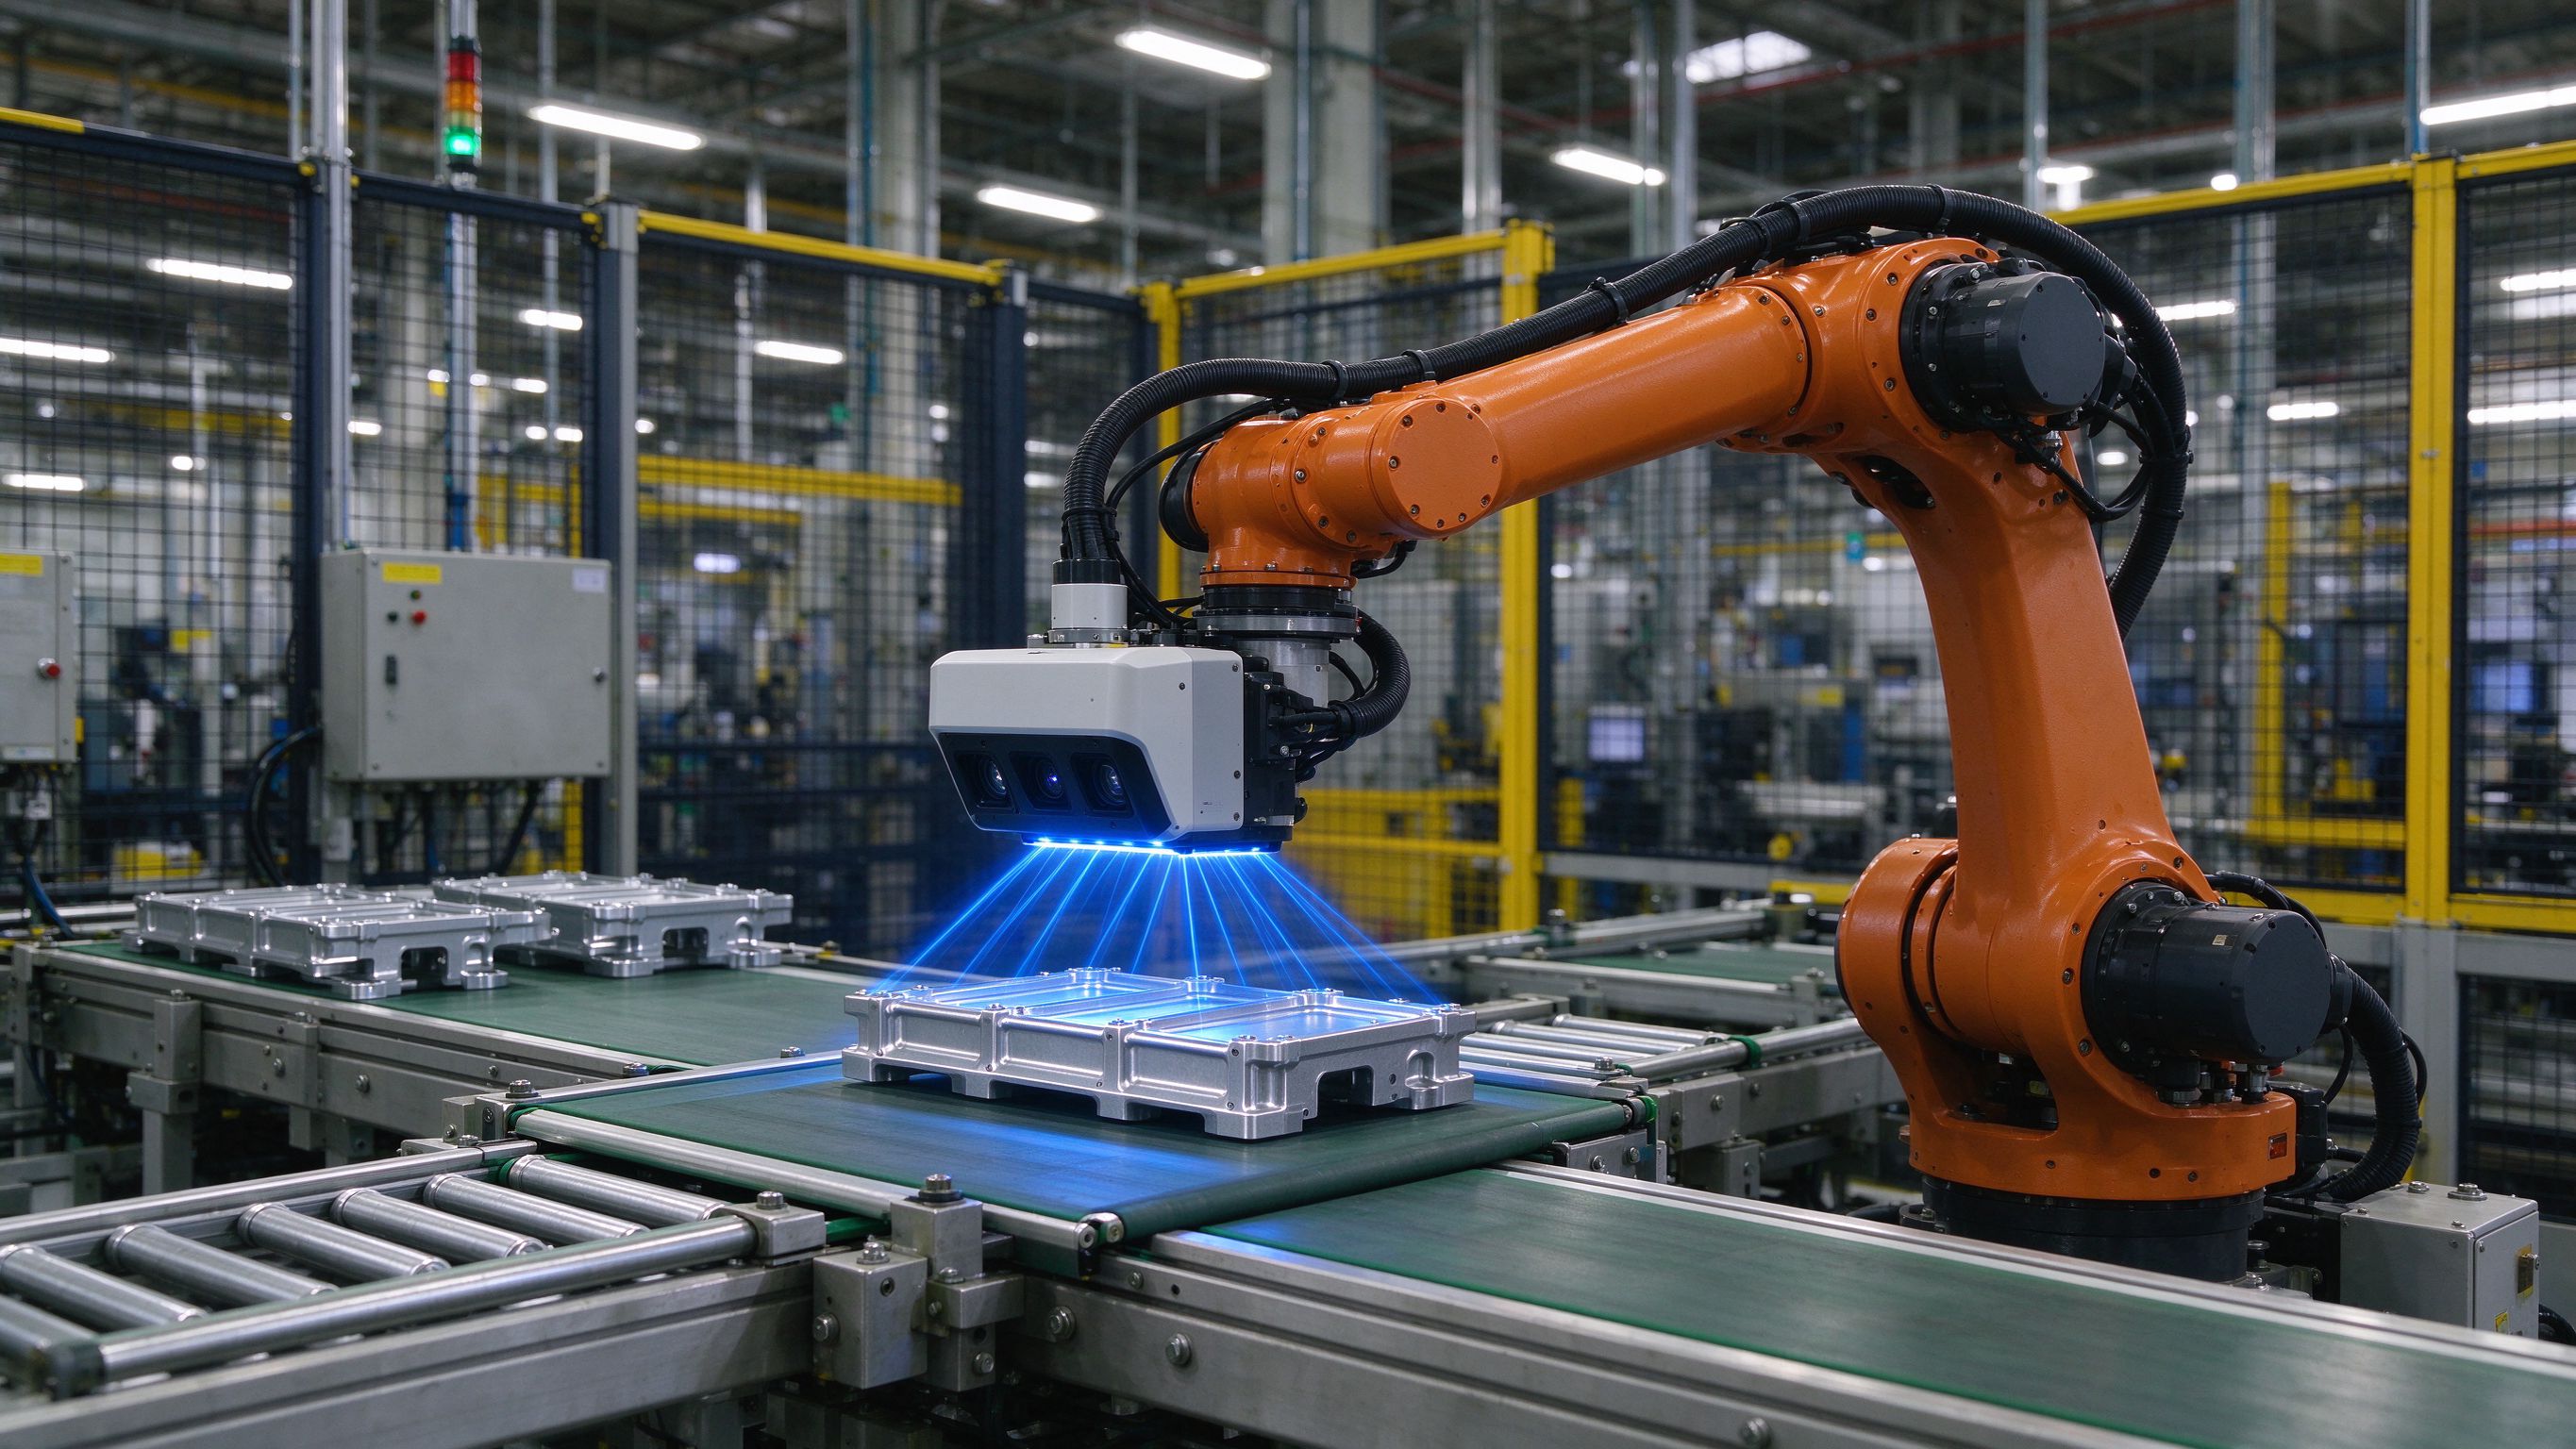
3D结构光与深度视觉感知的需求梳理围绕机器人引导与在线测量展开。建议观测工件三维轮廓、目标定位引导、体积堆垛测量、双目立体视觉与ToF深度成像,各项是否配置取决于测量任务、工件材质与安装条件。
内容概览
场景判断与工程重点
3D结构光与深度视觉感知的需求梳理围绕机器人引导与在线测量展开。建议观测工件三维轮廓、目标定位引导、体积堆垛测量、双目立体视觉与ToF深度成像,各项是否配置取决于测量任务、工件材质与安装条件。
场景主要风险
- 结构光受工件表面反光与遮挡影响导致轮廓重建失败
- 双目立体视觉在低纹理表面匹配困难
- ToF深度相机在长距离与多反射环境下精度下降
- 定位精度受相机标定与手眼标定质量影响
监测目标
- 围绕测量任务与工件尺寸明确需要回答的定位或检测问题
- 关联结构光、双目与ToF深度测量和机器人引导记录
- 建立可追溯的标定、精度验证与异常复核记录
建议监测指标
| 监测对象 | 作用 | 建议级别 |
|---|---|---|
| 工件三维轮廓 | 结构光相机投射条纹并重建工件三维轮廓。选型核查:视场范围、深度精度、条纹模式、扫描速度。解释限制:结构光受表面反光与遮挡影响,深色或高反光表面需预处理 | 按监测任务评估,不默认全部配置 |
| 目标定位与引导 | 深度视觉为机器人提供工件位姿。选型核查:定位精度、抓取成功率、工作距离、标定方式。解释限制:定位精度受相机标定与手眼标定质量影响 | 按监测任务评估,不默认全部配置 |
| 体积与堆垛测量 | 深度相机测量货箱或料堆体积。选型核查:体积精度、测量距离、光照适应性。解释限制:体积测量受表面材质与边缘分割精度影响 | 按监测任务评估,不默认全部配置 |
| 双目立体视觉 | 双目相机通过视差计算深度。选型核查:基线长度、分辨率、匹配算法、工作距离。解释限制:双目视觉在低纹理表面匹配困难 | 按监测任务评估,不默认全部配置 |
| ToF深度成像 | ToF相机通过光飞行时间测量深度。选型核查:深度范围、精度、帧率、多相机干扰。解释限制:ToF在长距离与多反射环境下精度下降 | 按监测任务评估,不默认全部配置 |
系统架构
- 感知:按测量任务与工件材质选择深度原理
- 采集:校验接口、时钟、曝光与本地缓存
- 传输:现场核查带宽、安装刚度与防护等级
- 应用:关联点云、位姿、测量结果与机器人控制
布点原则
- 将工位划分为抓取区、测量区与检测区等单元
- 按工作距离与视场要求核查相机安装位置
- 在图纸登记光照条件、标定板位置与防护范围
采样与告警
根据测量节拍与精度要求确定曝光与采集周期。在线测量与离线扫描应分别核查带宽、算力与响应时效,先试运行再确认参数。
场景方案与监测体系
3D视觉感知应先明确测量任务(定位引导、轮廓测量或体积检测)、工件尺寸与安装距离,再选择深度测量原理。可比较的技术路线包括:结构光适用于工件三维轮廓扫描,应核对接视场范围、深度精度、条纹模式与扫描速度;双目立体视觉适用于自然纹理表面定位,应核对接基线长度、分辨率与匹配算法;ToF适用于中距离体积与堆垛测量,应核对接深度范围、精度与帧率。各测项应按用途取舍,结构光受反光遮挡影响,双目在低纹理表面匹配困难,ToF长距离精度下降。现场还需核查光照条件、安装刚度、标定方式与防护等级。
实施步骤与交付成果
先收集工位布局、工件材质与机器人接口资料;现场逐项核实结构光、双目与ToF深度测量的可测性与标定要求。形成测点图、接口表、标定清单与待确认事项。试运行后核对时间、坐标、精度基线、缺测与异常流程,完成资料移交。
数据质量与现场验证
投运验收:建立相机编号、安装位置、视场及标定记录。针对本场景需要注意:结构光受表面反光与遮挡影响;定位精度受手眼标定质量影响;体积测量受表面材质与边缘分割影响;双目在低纹理表面匹配困难;ToF在长距离多反射环境下精度下降。投运时对照标准工件与标定板检查测量精度,记录校准、缺测与异常复核。参考相机的单项规格不能直接等同于现场整套系统的精度。
应用条件与运维重点
运维计划应落实到相机标定、镜头清洁、结构光模块检查与防护等级确认。结构光受反光遮挡影响;双目在低纹理表面匹配困难;ToF长距离精度下降;定位精度受标定质量影响。发现测量偏差时同时复核光照条件、相机位置与标定记录,按项目责任流程决定是否重新标定或调整算法。项目实施前核查设备适用性、交期、现场验证和售后责任。
深化要点与实施说明
3D结构光与深度视觉感知应用的核心是按测量任务与工件材质选择深度原理。结构光适用于有纹理工件的三维轮廓扫描,受表面反光与遮挡影响;双目立体视觉通过视差计算深度,在低纹理表面匹配困难;ToF适用于中距离深度成像,长距离多反射环境下精度下降。机器人视觉定位需手眼标定,标定质量直接影响抓取精度。监测设计先划分抓取区、测量区与检测区单元,再按工作距离与视场要求布置相机;精度范围与标定周期由项目按工件尺寸与安装条件确认,数据解释以现场标定和试运行验证为准。
现场实施与运维建议
进入设计前复核场景边界、代表性测点、供电通信和安全作业条件;投运后将设备维护、人工巡查和异常处置纳入同一记录流程。
常见问题
结构光相机适合测量什么类型的工件?
结构光适用于有一定纹理的工件三维轮廓扫描;深色或高反光表面需喷显影剂或调整条纹,精度按视场范围与距离现场确认。
双目立体视觉有哪些使用限制条件?
双目视觉通过视差计算深度,在低纹理或重复纹理表面匹配困难;应确保工件表面有足够特征,或辅助结构光投射。
ToF深度相机适合哪些测量距离?
ToF适用于中距离深度成像,长距离与多反射环境下精度下降;短距离高精度测量宜选结构光,远距粗测量可选ToF。
机器人视觉定位为什么需要做手眼标定?
相机坐标系与机器人坐标系需通过手眼标定转换;标定质量直接影响抓取定位精度,应定期复标并记录,避免长期漂移。
体积测量精度受哪些主要因素影响?
体积测量受表面材质、边缘分割精度与光照条件影响;应选用合适深度原理并在实际工件上验证体积误差范围是否满足要求。
工业相机防护等级有哪些具体要求?
工业相机防护等级按现场环境确认,潮湿或多尘环境需选高防护等级镜头与外壳;安装刚度需避免振动影响测量精度。
内容边界与下一步
本页为场景需求与技术路径参考,不代表已实施客户案例或现货产品承诺。正式型号、参数、完整方案与资料下载请核对 xmsiyb.com;项目阈值、资质和验收要求由责任方依据适用文件确认。
欣仰邦正式产品与工程方案 ↗核对正式型号、参数和交付范围
SIYB 技术知识库 ↗进一步了解测量原理与技术方法