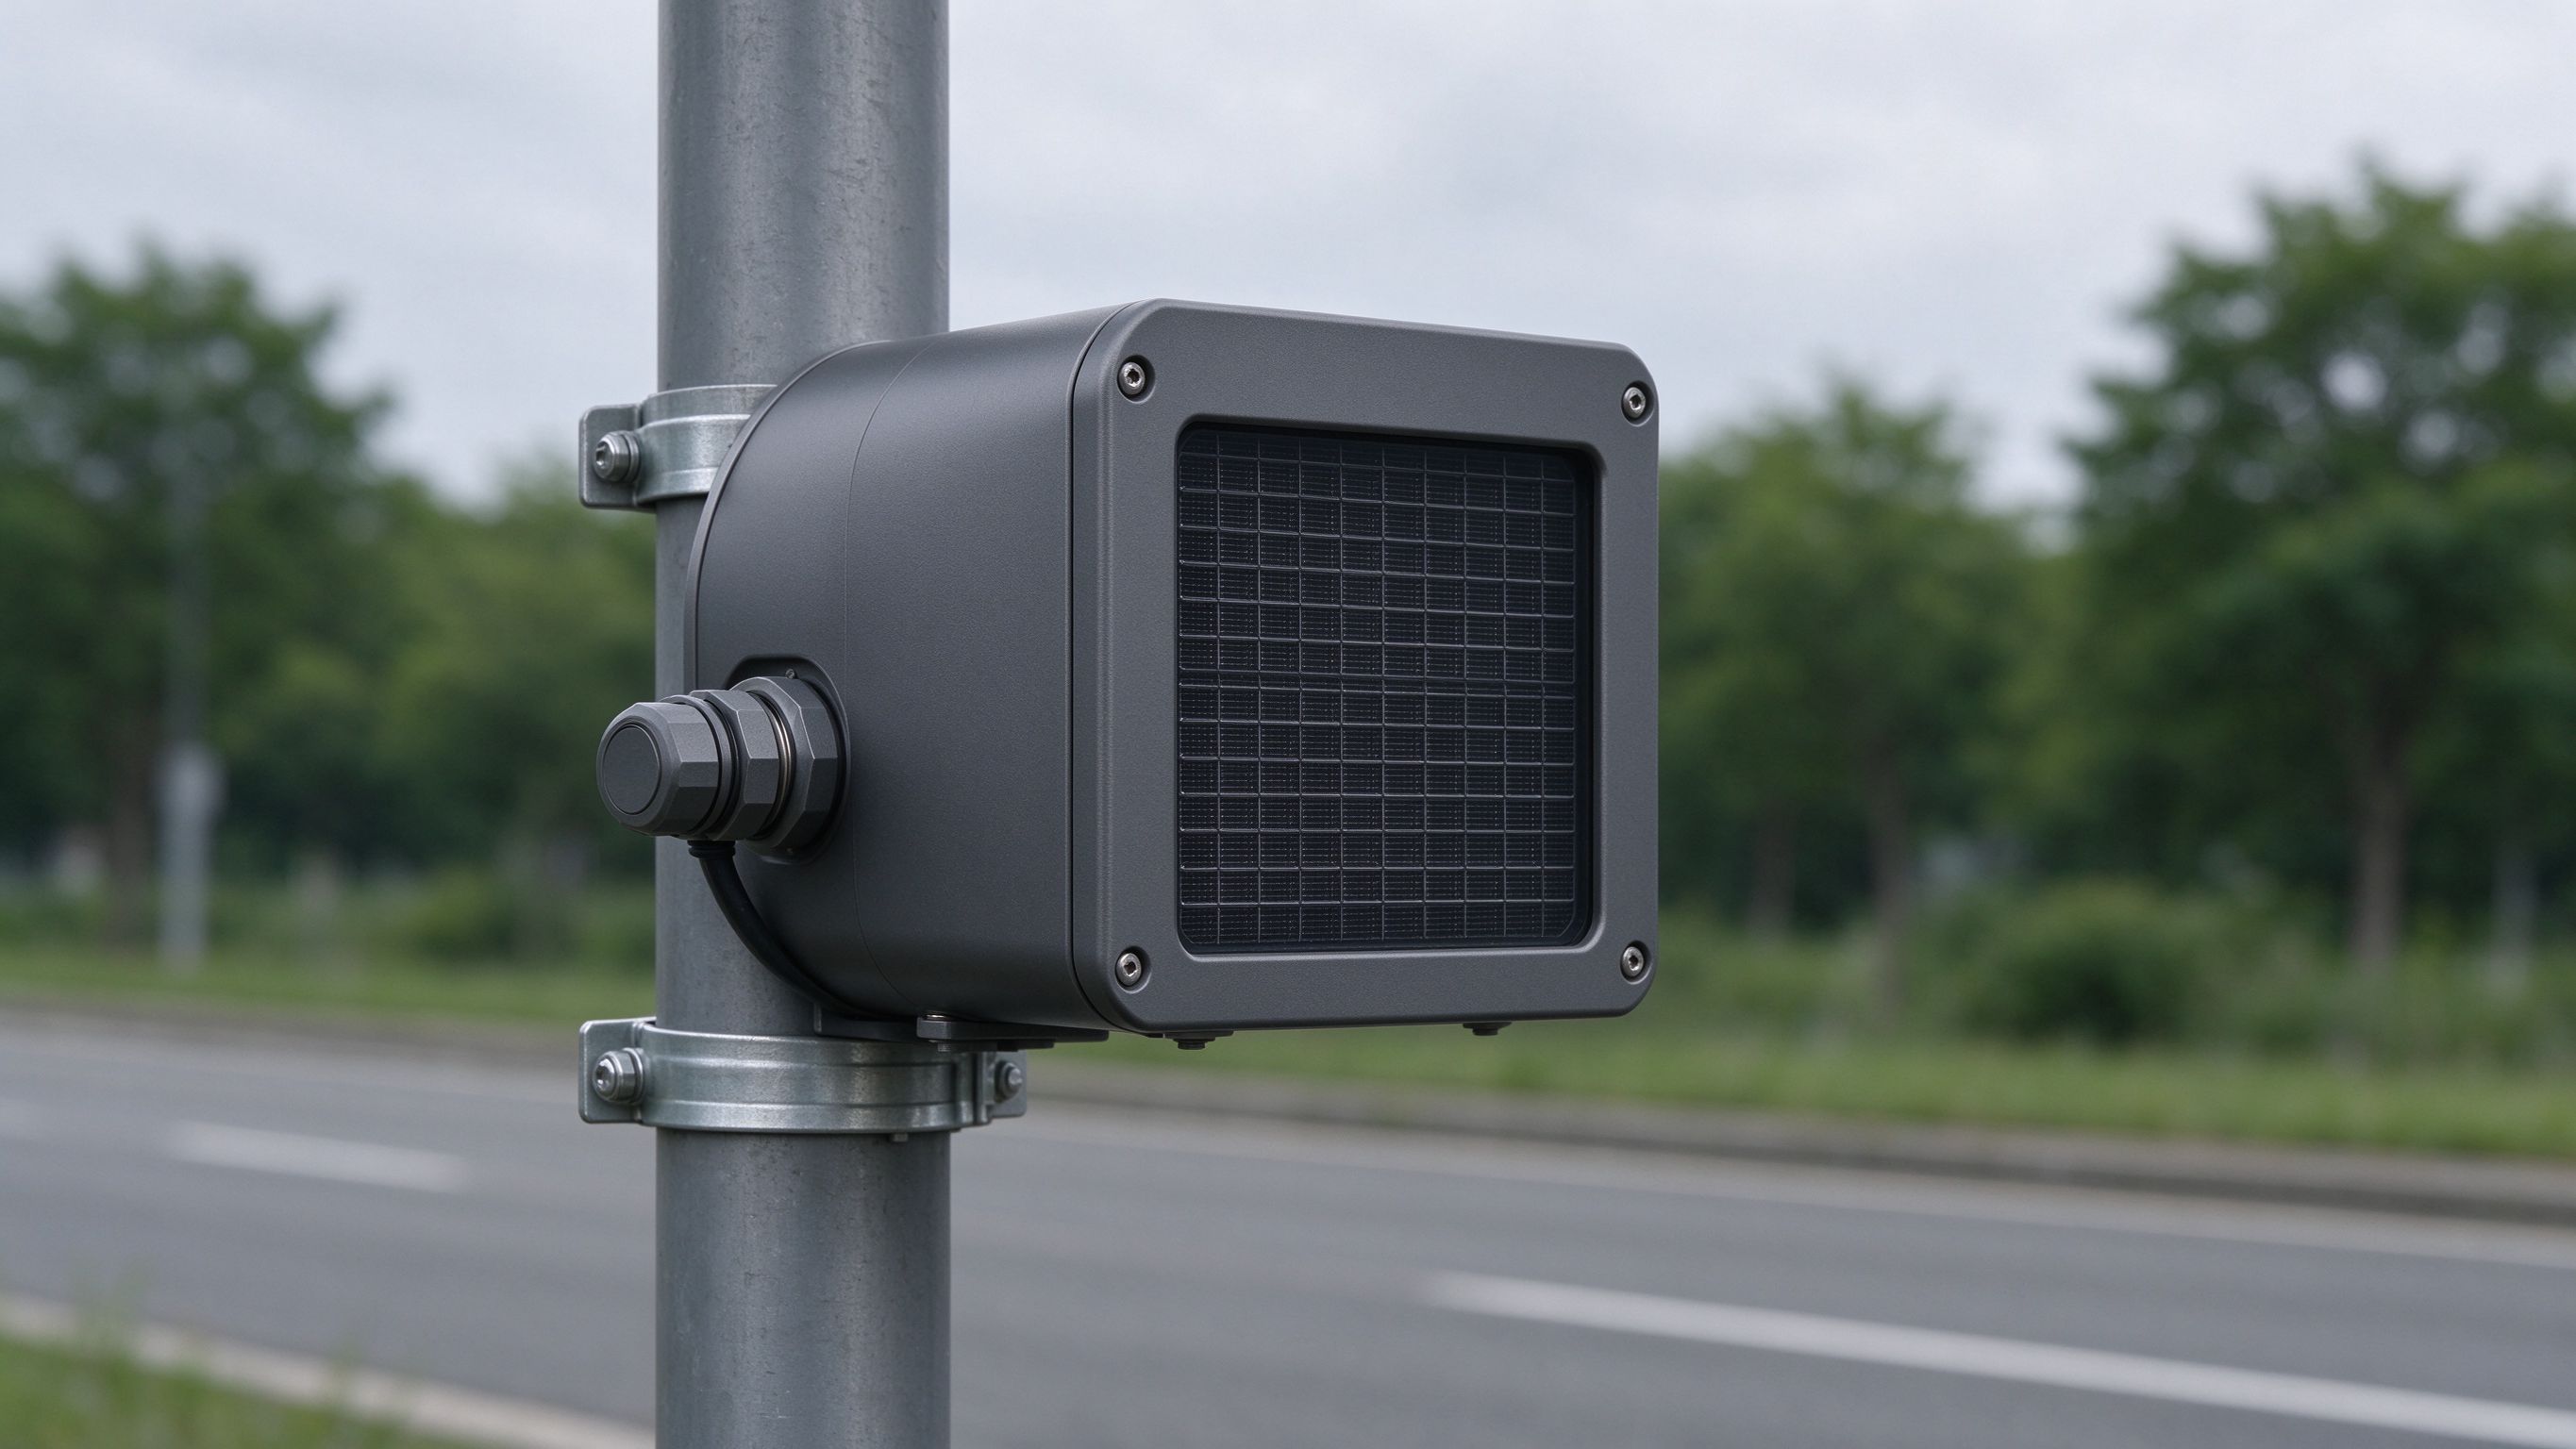
毫米波雷达感知的需求梳理围绕非接触目标探测展开。建议观测调频连续波测距测速;多发多收天线角度分辨;点云输出与目标分类;多目标跟踪与航迹管理;户外环境适应性与安装,各项是否配置取决于现场目标、管理问题和可执行的维护条件。
内容概览
场景判断与工程重点
毫米波雷达感知的需求梳理围绕非接触目标探测展开。建议观测调频连续波测距测速;多发多收天线角度分辨;点云输出与目标分类;多目标跟踪与航迹管理;户外环境适应性与安装,各项是否配置取决于现场目标、管理问题和可执行的维护条件。
场景主要风险
- 雷达点位代表性与现场金属反射、雨雾等工况变化会影响点云与航迹解释
- 角分辨率随距离下降;低RCS目标与杂波多径影响分类;密集交叉航迹关联依赖算法;雨雾衰减与金属遮挡造成多径
监测目标
- 围绕毫米波雷达感知明确需要分辨的目标类型与距离角度覆盖
- 关联测距测速、角度分辨、点云分类与多目标跟踪和人工巡查、运行事件
- 建立可追溯的标定、异常复核与维护记录
建议监测指标
| 监测对象 | 作用 | 建议级别 |
|---|---|---|
| 调频连续波测距测速 | FMCW体制通过发射调频信号并比对发射与回波差拍频率,同时解算目标距离与径向速度。选型核查:频段、最大量程、距离分辨率、速度分辨率、发射功率。解释限制:距离分辨率与信号带宽成反比,近距盲区随波形设计 | 按监测任务评估,不默认全部配置 |
| 多发多收天线角度分辨 | MIMO天线阵列通过虚拟孔径形成角度维采样,解算目标方位角与俯仰角。选型核查:天线通道数、水平/垂直视场角、角分辨率、旁瓣抑制。解释限制:角分辨率随目标距离下降,近距多目标易角关联模糊 | 按监测任务评估,不默认全部配置 |
| 点云输出与目标分类 | 雷达输出点云并经聚类形成目标列表,附带轨迹与类别估计。选型核查:点云密度、目标输出率、分类算法、通信协议。解释限制:低反射截面目标与杂波、多径会影响分类置信度 | 按监测任务评估,不默认全部配置 |
| 多目标跟踪与航迹管理 | 雷达同时输出多条目标航迹并维护航迹起始、保持与终止。选型核查:最大跟踪数、航迹关联策略、抗同速目标干扰。解释限制:密集场景与交叉航迹的关联正确性依赖算法与点云质量 | 按监测任务评估,不默认全部配置 |
| 户外环境适应性与安装 | 防护等级、工作温度、供电与通信接口决定杆装/壁装可靠性。选型核查:IP防护、温度范围、防雷接地、抗振动、电磁兼容。解释限制:雨雾对毫米波段有衰减,金属遮挡与邻近金属物会造成多径 | 按监测任务评估,不默认全部配置 |
系统架构
- 感知:按目标特性选取频段、天线通道与波形体制
- 采集:校验接口、时钟、点云输出率与本地缓存
- 传输:现场核查覆盖、断网补传与供电预算
- 应用:关联点云、航迹、分类与处置责任
布点原则
- 将探测区域划分为具有明确边界的车道、场区或周界等单元
- 按视场角与安装高度核查遮挡、朝向与稳定基准
- 在图纸登记维护通道、供电通信和现场金属反射物
采样与告警
根据目标运动时间尺度确定点云输出、航迹上报与统计周期。快速事件跟踪与长期趋势观测应分别核查带宽、功耗、存储和响应时效,先试运行再确认参数。
场景方案与监测体系
毫米波雷达感知属于非接触主动探测,设计应先明确需要分辨的目标类型、距离范围与角度覆盖,再逐项核对体制与天线配置。可比较的技术路线包括:测距测速采用FMCW调频连续波,应核对频段、最大量程、距离分辨率与速度分辨率;角度分辨采用MIMO多发多收天线阵列,应核对天线通道数、视场角、角分辨率与旁瓣抑制;点云与目标分类应核对点云密度、目标输出率、分类算法与通信协议;多目标跟踪应核对最大跟踪数、航迹关联策略与抗干扰能力;环境适应性应核对防护等级、工作温度、防雷接地、抗振动与电磁兼容。各测项应按用途取舍,避免把参考技术组合直接当成设备采购清单。现场还需核查安装高度、朝向、周边金属反射物与电磁环境,量程与角分辨率经现场调查和正式技术文件确认。
实施步骤与交付成果
先收集探测区域平面图、目标类型、历史记录和感知目的;现场逐项核实测距测速、角度分辨、点云分类与多目标跟踪的可测性与安装要求。形成测点图、接口表、供电通信预算和待确认清单。试运行后核对时间、单位、基线、缺测和异常复核流程,完成资料移交。
数据质量与现场验证
投运验收:建立雷达编号、安装位置、朝向、视场覆盖与时间基准。针对本场景需要注意:距离分辨率与信号带宽成反比;角分辨率随目标距离下降;低反射截面目标与杂波、多径影响分类;密集场景与交叉航迹关联依赖算法;雨雾衰减与金属遮挡、邻近金属物造成多径。投运时对照已知距离与速度目标、人工观测或适用的基准方法检查点云与航迹变化趋势,记录标定、缺测和异常复核。参考雷达的单项规格不能直接等同于现场整套系统的精度。
应用条件与运维重点
运维计划应落实到雷达罩清洁、天线固定结构、供电与通信接头检查,保留更换前后对照。距离分辨率与信号带宽成反比;角分辨率随目标距离下降;低反射截面目标与杂波、多径影响分类;密集场景与交叉航迹关联依赖算法;雨雾衰减与金属遮挡造成多径。发现异常航迹时同时复核现场工况、设备状态与原始点云,按项目责任流程决定是否加密观测或现场巡查。可围绕项目提供需求梳理、技术路线比较、设备选型与集成方案沟通。项目实施前核查设备适用性、交期、现场验证和售后责任,并确认合同交付范围。
深化要点与实施说明
毫米波雷达感知的核心是主动非接触式距离-速度-角度联合测量。FMCW体制通过差拍频率在一次波形中同时解算目标距离与径向速度,距离分辨率由信号带宽决定;MIMO多发多收天线阵列以虚拟孔径在角度维分辨目标,但角分辨率随距离下降,近距多目标易模糊。点云输出经聚类形成目标航迹,低反射截面目标与杂波、多径会影响分类置信度,密集交叉航迹的关联正确性依赖算法与点云质量。相比光学方案,毫米波雷达穿透气溶胶与小雨雾能力较强,但邻近金属物造成多径、雨雾衰减仍需在安装时规避。设计应先明确目标类型、距离范围与角度覆盖,再按频段、天线通道数、视场角、防护等级与电磁环境逐项核对;量程与角分辨率以现场试测和正式技术文件为准。
现场实施与运维建议
进入设计前复核场景边界、代表性测点、供电通信和安全作业条件;投运后将设备维护、人工巡查和异常处置纳入同一记录流程。
常见问题
毫米波雷达与激光雷达在感知上如何取舍?
毫米波雷达穿透气溶胶与小雨雾能力较强,适合全天候远距离测速测距;激光雷达角分辨率与点云密度更高但受雨雾灰尘影响。两者常按天气与目标特性互补配置,具体量程与防护需现场确认。
FMCW体制为什么能同时测速测距?
调频连续波通过比对发射信号与回波的差拍频率,在频率维同时编码距离与速度;距离分辨率与信号带宽成反比。近距盲区与最大量程由波形设计决定,选型需结合带宽与帧周期。
角分辨率为什么随目标距离下降?
雷达角分辨由天线孔径与波长决定,目标越远相同角度误差对应的线位置偏差越大,点云越稀疏。近距多目标在角度维易关联模糊,需靠MIMO通道数与算法抑制。
雨雾天气与邻近金属遮挡对雷达有什么影响?
毫米波段穿过雨滴与雾滴时存在衰减,邻近金属物会造成多径反射形成假目标。安装应避开大块金属面与强反射物,必要时调整朝向与高度,衰减量按频段与天气条件现场评估。
点云分类结果与多目标跟踪可靠吗?
点云聚类与分类依赖算法与训练样本,低反射截面目标、杂波与多径会降低置信度;密集交叉航迹的关联正确性受点云质量影响。投运应与人工观测互证,异常时复核原始点云。
毫米波雷达杆装与壁装安装需要注意什么?
应按视场角与安装高度核查遮挡与朝向,保证探测面无金属遮挡;同时核查防护等级、防雷接地、抗振动与供电通信接头。安装结构需定期检查紧固与雷达罩清洁。
内容边界与下一步
本页为场景需求与技术路径参考,不代表已实施客户案例或现货产品承诺。正式型号、参数、完整方案与资料下载请核对 xmsiyb.com;项目阈值、资质和验收要求由责任方依据适用文件确认。
欣仰邦正式产品与工程方案 ↗核对正式型号、参数和交付范围
SIYB 技术知识库 ↗进一步了解测量原理与技术方法