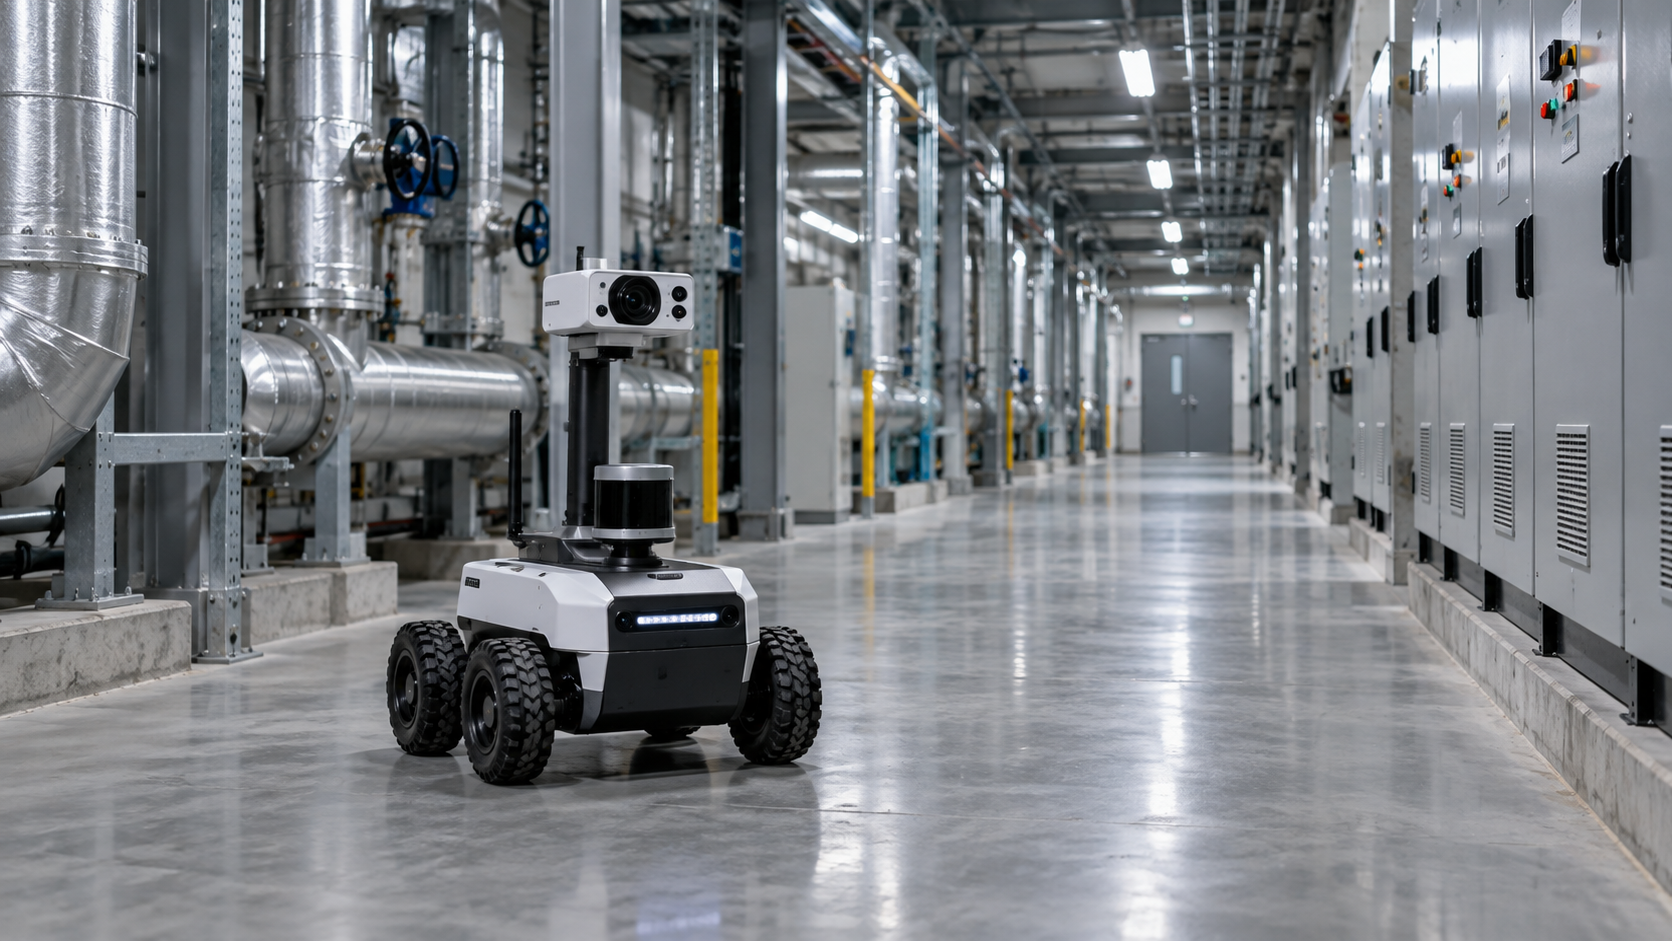
无人化机器人与数字孪生
无人化机器人与数字孪生|移动机器人重复经过同一路线时定位结果逐渐偏移,如何核查地图版本和环境变化?
针对灾害现场无人机巡查监测中“移动机器人重复经过同一路线时定位结果逐渐偏移,如何核查地图版本和环境变化?”,说明点位复核、工况对照、数据留存与判断边界。
查看内容详情 →针对灾害现场无人机巡查监测中“移动机器人重复经过同一路线时定位结果逐渐偏移,如何核查地图版本和环境变化?”,说明点位复核、工况对照、数据留存与判断边界。
查看内容详情 →主题索引按内容量列出高频监测对象与技术词