无人化机器人与数字孪生
无人化机器人与数字孪生|移动机器人重复经过同一路线时定位结果逐渐偏移,如何核查地图版本和环境变化?
针对灾害现场无人机巡查监测中“移动机器人重复经过同一路线时定位结果逐渐偏移,如何核查地图版本和环境变化?”,说明点位复核、工况对照、数据留存与判断边界。
查看内容详情 →针对灾害现场无人机巡查监测中“移动机器人重复经过同一路线时定位结果逐渐偏移,如何核查地图版本和环境变化?”,说明点位复核、工况对照、数据留存与判断边界。
查看内容详情 →
围绕灾害现场无人机巡查监测中的“无人机重复巡检的点云边缘发生偏移,怎样检查姿态、重叠率和控制点质量?”,整理现场核查、数据比对、变更记录与结论边界。
查看内容详情 →
围绕灾害现场无人机巡查监测中的“无人机巡检气体读数随飞行速度变化,如何设计定点复核和背景对照?”,整理现场核查、数据比对、维护记录与结论边界。
查看内容详情 →
结合灾害现场无人机巡查监测,分析无人机巡查同一区域多次建图结果不重合,怎样复核定位质量、航线和环境条件?涉及的现场资料、复核路径和适用边界。
查看内容详情 →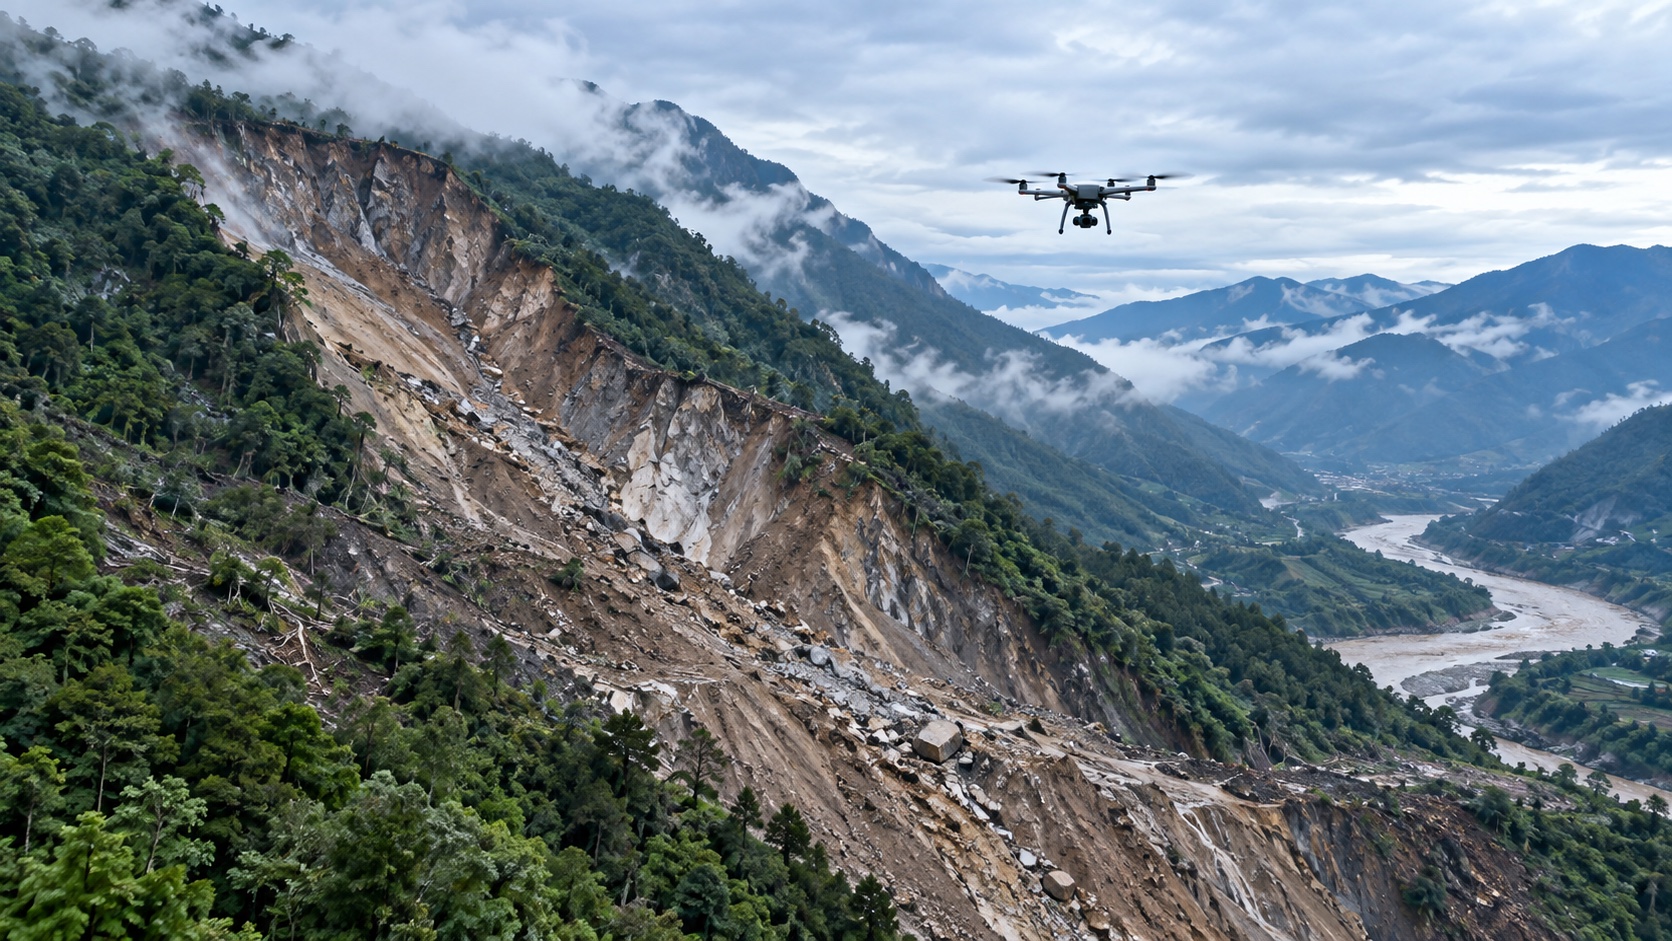
结合灾害现场无人机巡查监测,分析无人机多架次影像拼接后位置出现偏差,如何核查坐标基准、航线和地面控制点?涉及的现场资料、复核路径和适用边界。
查看内容详情 →结合灾害现场无人机巡查监测,分析无人机巡检影像与地面设备监测时间对不上,如何校准任务时间和设备时钟?涉及的现场资料、复核路径和适用边界。
查看内容详情 →主题索引按内容量列出高频监测对象与技术词