内容概览
选型条件与主要取舍
本页只讨论地下管廊巡检监测的室内人员/资产位置选型。UWB飞行时间/到达时差。选型核查:锚点数量、遮挡、更新率、标签续航。解释限制:10–30 cm为厂商参考,部署需测试 现场主要风险:地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试。需把测量对象、现场安装和数据用途放在同一决策链中。
地下管廊巡检监测的室内人员/资产位置应先按目标量和测量边界选方法:室内锚点几何与室外卫星视野条件不同;按空间环境、精度目标和隐私要求评估。 场景侧还需处理“地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试”所反映的现场限制。
项目决策检查点
- UWB室内定位与GNSS室外定位输出是否对应同一室内人员/资产位置目标量?
- 现场限制“地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试”会对哪种测量原理产生影响?
- 候选测点是否符合布设原则:将地下管廊巡检划分为具有明确边界的观测单元;按各测项的安装要求核查遮挡、深度、方向与稳定基准;在图纸登记维护通道、供电通信和现场干扰?
- 如何建立同点/同工况独立比测并记录不确定项?
- 选型后数据单位、基准、校准和维护责任是否明确?
技术对比
| 比较维度 | 方案 A | 方案 B |
|---|---|---|
| 测量原理与输出 | UWB室内定位:UWB飞行时间/到达时差。选型核查:锚点数量、遮挡、更新率、标签续航。解释限制:10–30 cm为厂商参考,部署需测试 | GNSS室外定位:室内锚点几何与室外卫星视野条件不同;按空间环境、精度目标和隐私要求评估。 |
| 场景限制 | 在地下管廊巡检监测中,核对地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试对测量链路的影响。 | 结合室内人员/资产位置的测点代表范围,评估环境、基准、维护可达性及数据解释条件。 |
| 安装与数据质量 | 按现场布点条件复核:将地下管廊巡检划分为具有明确边界的观测单元;按各测项的安装要求核查遮挡、深度、方向与稳定基准;在图纸登记维护通道、供电通信和现场干扰。 | 将设备原始输出、单位、时间戳、校准/维护状态与场景工况同步记录;注意根据管廊机器人的变化时间尺度确定采样、统计和上报周期。事件监测与长期趋势观测应分别核查带宽、功耗、存储和响应时效,先试运行再确认参数。 |
| 适用边界与验证 | 适用于其安装与环境条件满足、且输出对应室内人员/资产位置目标量的场合;不满足时需现场试装或调整。 | 使用独立参考方法做同点或相邻点比测,记录对象、基准、工况和差异;不能将不同物理量直接互换。 |
选型决策流程
技术对比与工程影响
地下管廊巡检监测将室内人员/资产位置作为关注指标时,场景资料给出的测量说明为:UWB飞行时间/到达时差。选型核查:锚点数量、遮挡、更新率、标签续航。解释限制:10–30 cm为厂商参考,部署需测试。比较UWB室内定位和GNSS室外定位不能只看名称或单项标称精度,要确认各自真实输出、安装基准、环境影响和现场校准方式。与本场景相关的风险包括:地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试。
实施步骤与交付成果
先取得现场布点资料,按“将地下管廊巡检划分为具有明确边界的观测单元;按各测项的安装要求核查遮挡、深度、方向与稳定基准;在图纸登记维护通道、供电通信和现场干扰”确认测点和基准;再分别核对UWB室内定位、GNSS室外定位的安装与采集条件。依据“根据管廊机器人的变化时间尺度确定采样、统计和上报周期。事件监测与长期趋势观测应分别核查带宽、功耗、存储和响应时效,先试运行再确认参数。”设计数据记录周期和事件标记,在相同测量对象及可比工况下安排复核。最终选型表应记录候选方法、排除原因、验证结果、尚未确认的风险和责任人。
数据质量与现场验证
验证对象限定为室内人员/资产位置,不可用其他相关指标代替。比测记录应包括测点位置、时间、环境/工况、候选仪器与参考方法、原始输出、单位换算及质量标记。针对“地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试”,单次读数不足以支持普遍结论;必要时覆盖代表性工况并注明样本边界。
应用条件与运维重点
在地下管廊巡检监测中,若任务侧重室内人员/资产位置连续趋势,应评估维护间隔和长期基线;若任务侧重现场复核,则应评估可达性、参考方法和空间覆盖。室内锚点几何与室外卫星视野条件不同;按空间环境、精度目标和隐私要求评估。 所有参数及验收条件应依据正式资料、项目设计与现场验证确定。
深化要点与实施说明
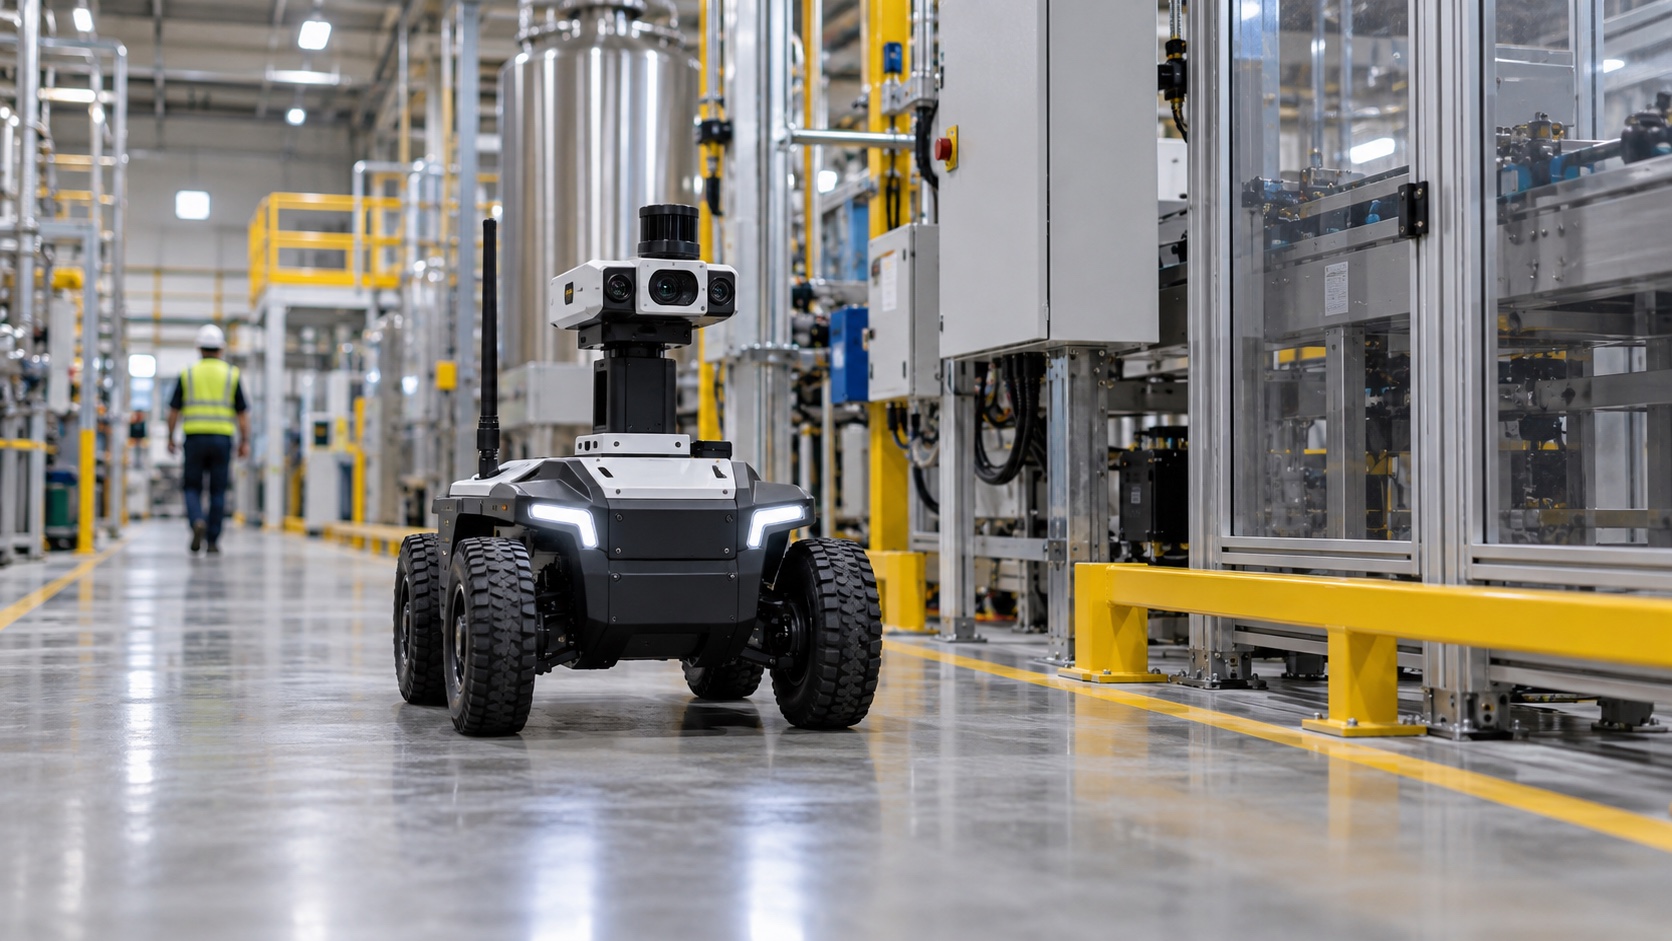
管廊定位要解决巡检人员与机器人的位置掌握。UWB室内定位沿廊布设锚点,标签定位人员与机器人,地下环境遮挡少、定位条件相对较好;GNSS在地下封闭空间完全失效,只能用于地面出入口。现场要点是锚点沿等间距布置,金属管壁会反射信号,影响精度。标签续航在地下环境充电不便,选长效标签或机器人自动充电。巡检机器人本身定位与人员标签共用一套锚点。数据接入管廊运维平台,与气体报警联动时位置信息很关键。部署前沿廊走测覆盖与精度,出入口处与GNSS交接。
选型需要提供的条件
- 地下管廊巡检监测的点位/断面图及室内人员/资产位置目标
- UWB飞行时间/到达时差。选型核查:锚点数量、遮挡、更新率、标签续航。解释限制:10–30 cm为厂商参考,部署需测试
- 现场风险与干扰因素:地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试
- 安装与维护约束:将地下管廊巡检划分为具有明确边界的观测单元;按各测项的安装要求核查遮挡、深度、方向与稳定基准;在图纸登记维护通道、供电通信和现场干扰
- 采样、记录和比测要求:根据管廊机器人的变化时间尺度确定采样、统计和上报周期。事件监测与长期趋势观测应分别核查带宽、功耗、存储和响应时效,先试运行再确认参数。
试装验证与决策记录
对安装空间、测量范围、环境干扰、数据接口和维护方式逐项核对;存在关键不确定项时,先进行现场试测或样机验证,并记录方案取舍依据。
常见问题
地下管廊巡检监测的室内人员/资产位置应优先选UWB室内定位还是GNSS室外定位?
室内锚点几何与室外卫星视野条件不同;按空间环境、精度目标和隐私要求评估。 先确认项目目标量、安装条件和参考方法,再做对比。
两种方法的结果能直接互换吗?
不能默认互换。测量原理、代表范围、基准、采样时段或输出定义不一致时,应分别标注并用适用方法比测。
本场景试选前最需要补充什么资料?
至少准备点位/断面、室内人员/资产位置用途、现场限制“地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试”、安装条件和数据采样要求。
本文对比是否代表型号实测或项目成果?
不是。本文依据场景需求说明技术路线差异,不代表特定型号测试、真实项目实施或性能承诺。
针对地下管廊巡检监测场景,管廊UWB锚点怎么布?
沿管廊等间距布置,间距按锚点覆盖范围与金属壁反射条件确定;出入口与交叉口加密,部署前沿廊走测确认覆盖。
在地下管廊巡检监测项目中,地下定位标签续航重要吗?
很重要。地下环境充电不便,标签应选长效设计,机器人标签可随机器人充电;续航评估按地下工况而非常温数据。
按场景拆解技术选型
下表把栏目内容与场景库逐项对应。场景摘要用于定位需求,具体监测对象、方案边界和现场做法请进入对应场景页核对。
| 应用场景 | 场景需求摘要 | 可继续核对的监测对象 | 本栏目参考重点 |
|---|---|---|---|
| 地下管廊巡检监测 | 地下管廊巡检的管廊机器人监测:从甲烷或可燃烃浓度;气态硫化氢;氧气体积分数;表面温度与热异常;室内人员/资产位置梳理选型、安装、数据验证和运维条件。 | 室内人员/资产位置 | 室内锚点几何与室外卫星视野条件不同;按空间环境、精度目标和隐私要求评估。 将地下管廊巡检划分为具有明确边界的观测单元;按各测项的安装要求核查遮挡、深度、方向与稳定基准;在图纸登记维护通道、供电通信和现场干扰 |
进入具体应用场景
继续查看各场景的监测指标、测量原理、实施与运维条件。
内容边界与下一步
本文为项目前期技术路线比较参考,不构成实测结论或正式设备性能承诺。具体型号、参数、认证、价格及完整解决方案以 xmsiyb.com 正式资料和项目确认结果为准。
欣仰邦环境感知技术平台 ↗需要进一步了解感知原理、通信接口和技术方法,可访问技术平台查阅。
欣仰邦官方网站:正式产品资料与完整解决方案 ↗产品型号、正式参数、认证和资料下载以官方网站公布内容为准。