无人化机器人与数字孪生
工业机器人重复定位与轨迹精度监测
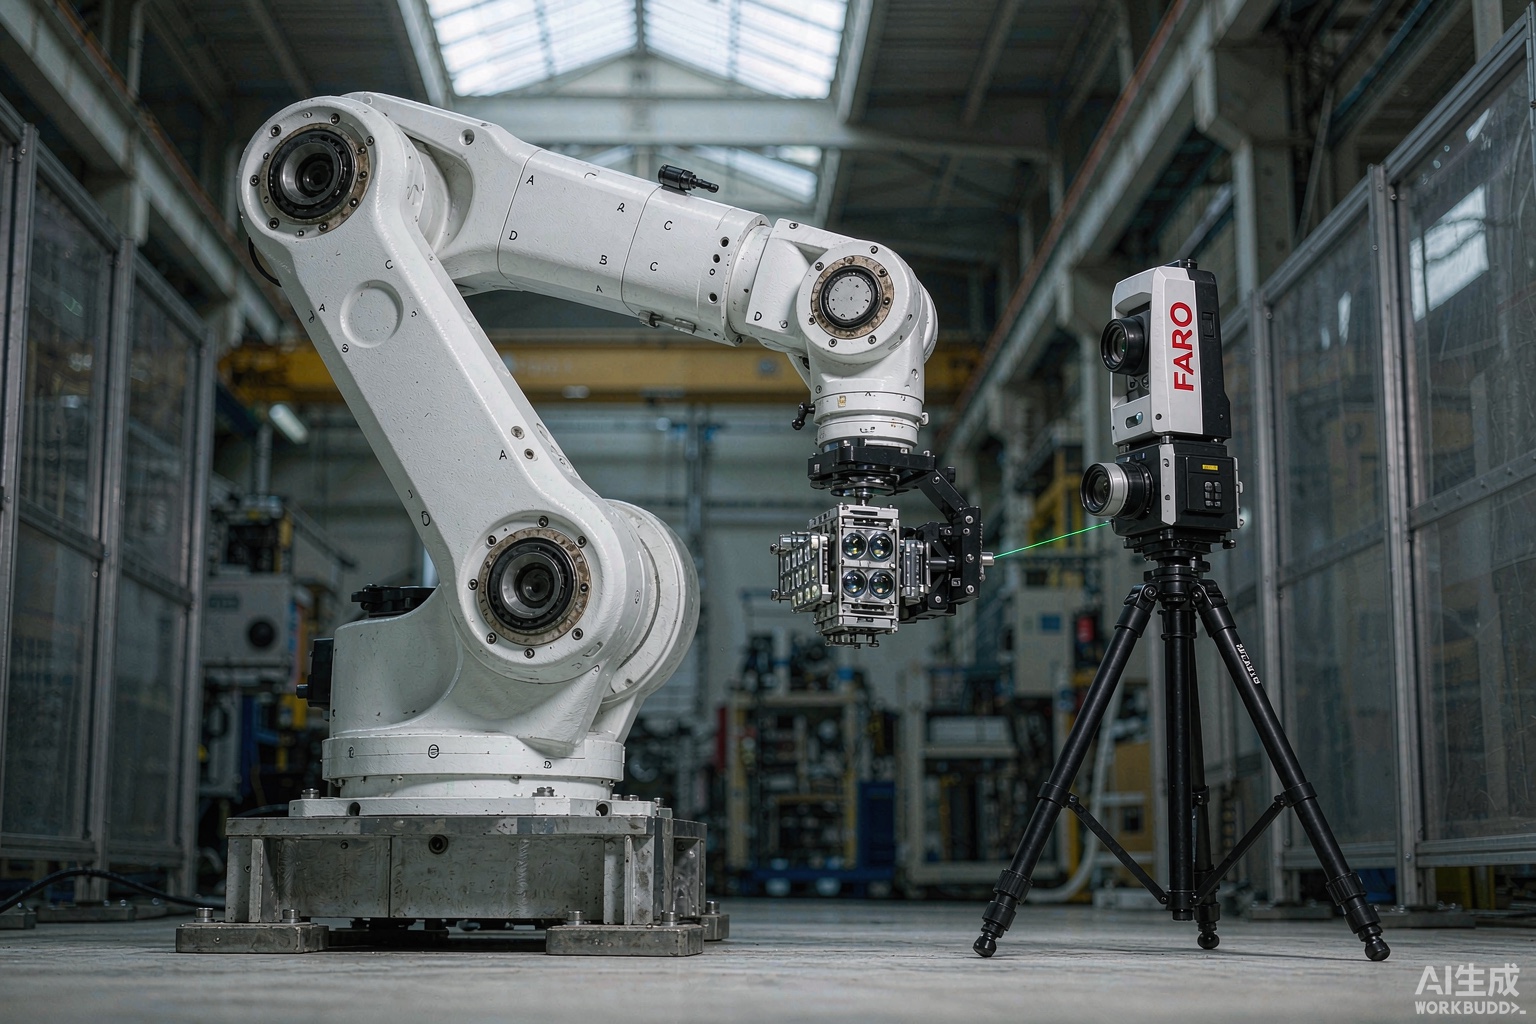
工业机器人靠示教工作,所以它真正被要求的是"反复回到同一点"的能力,而不是"准确到达任意点"的能力。这两件事经常被混为一谈。连续运行后臂杆发热、减速器磨损、碰撞与工装偏移都会让末端位置漂移,而单点重复性往往仍然合格。本页说明重复定位、轨迹偏差、背隙与热变形怎么分开测,以及为什么只测冷态中心点等于没测。
查看内容详情 →工业机器人靠示教工作,所以它真正被要求的是"反复回到同一点"的能力,而不是"准确到达任意点"的能力。这两件事经常被混为一谈。连续运行后臂杆发热、减速器磨损、碰撞与工装偏移都会让末端位置漂移,而单点重复性往往仍然合格。本页说明重复定位、轨迹偏差、背隙与热变形怎么分开测,以及为什么只测冷态中心点等于没测。
查看内容详情 →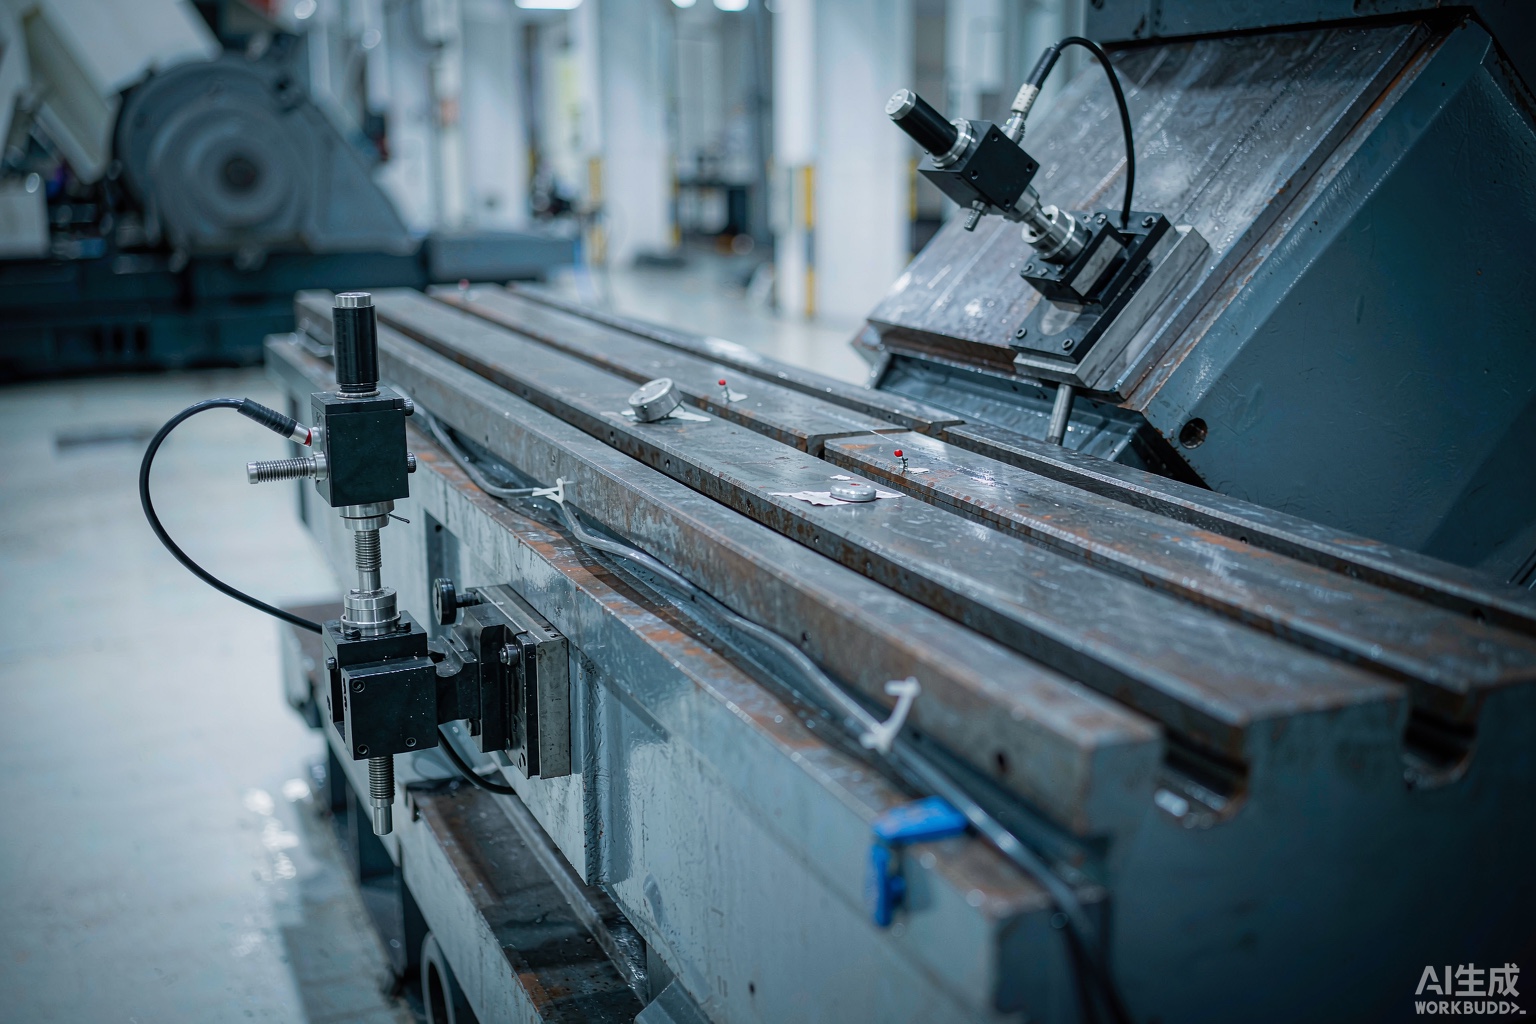
大型设备的机架变形里,热膨胀往往占大头:一台十米长的机床床身在十度温差下就能伸长一毫米以上,与导轨磨损造成的几何误差同一量级。不做温度分离,就会把正常的昼夜间伸缩当成结构劣化去检修。本页说明变形与温度的同点测量、热变形分离方法、基础沉降与机架变形的分工,以及单点位移为什么不够用。
查看内容详情 →主题索引按内容量列出高频监测对象与技术词