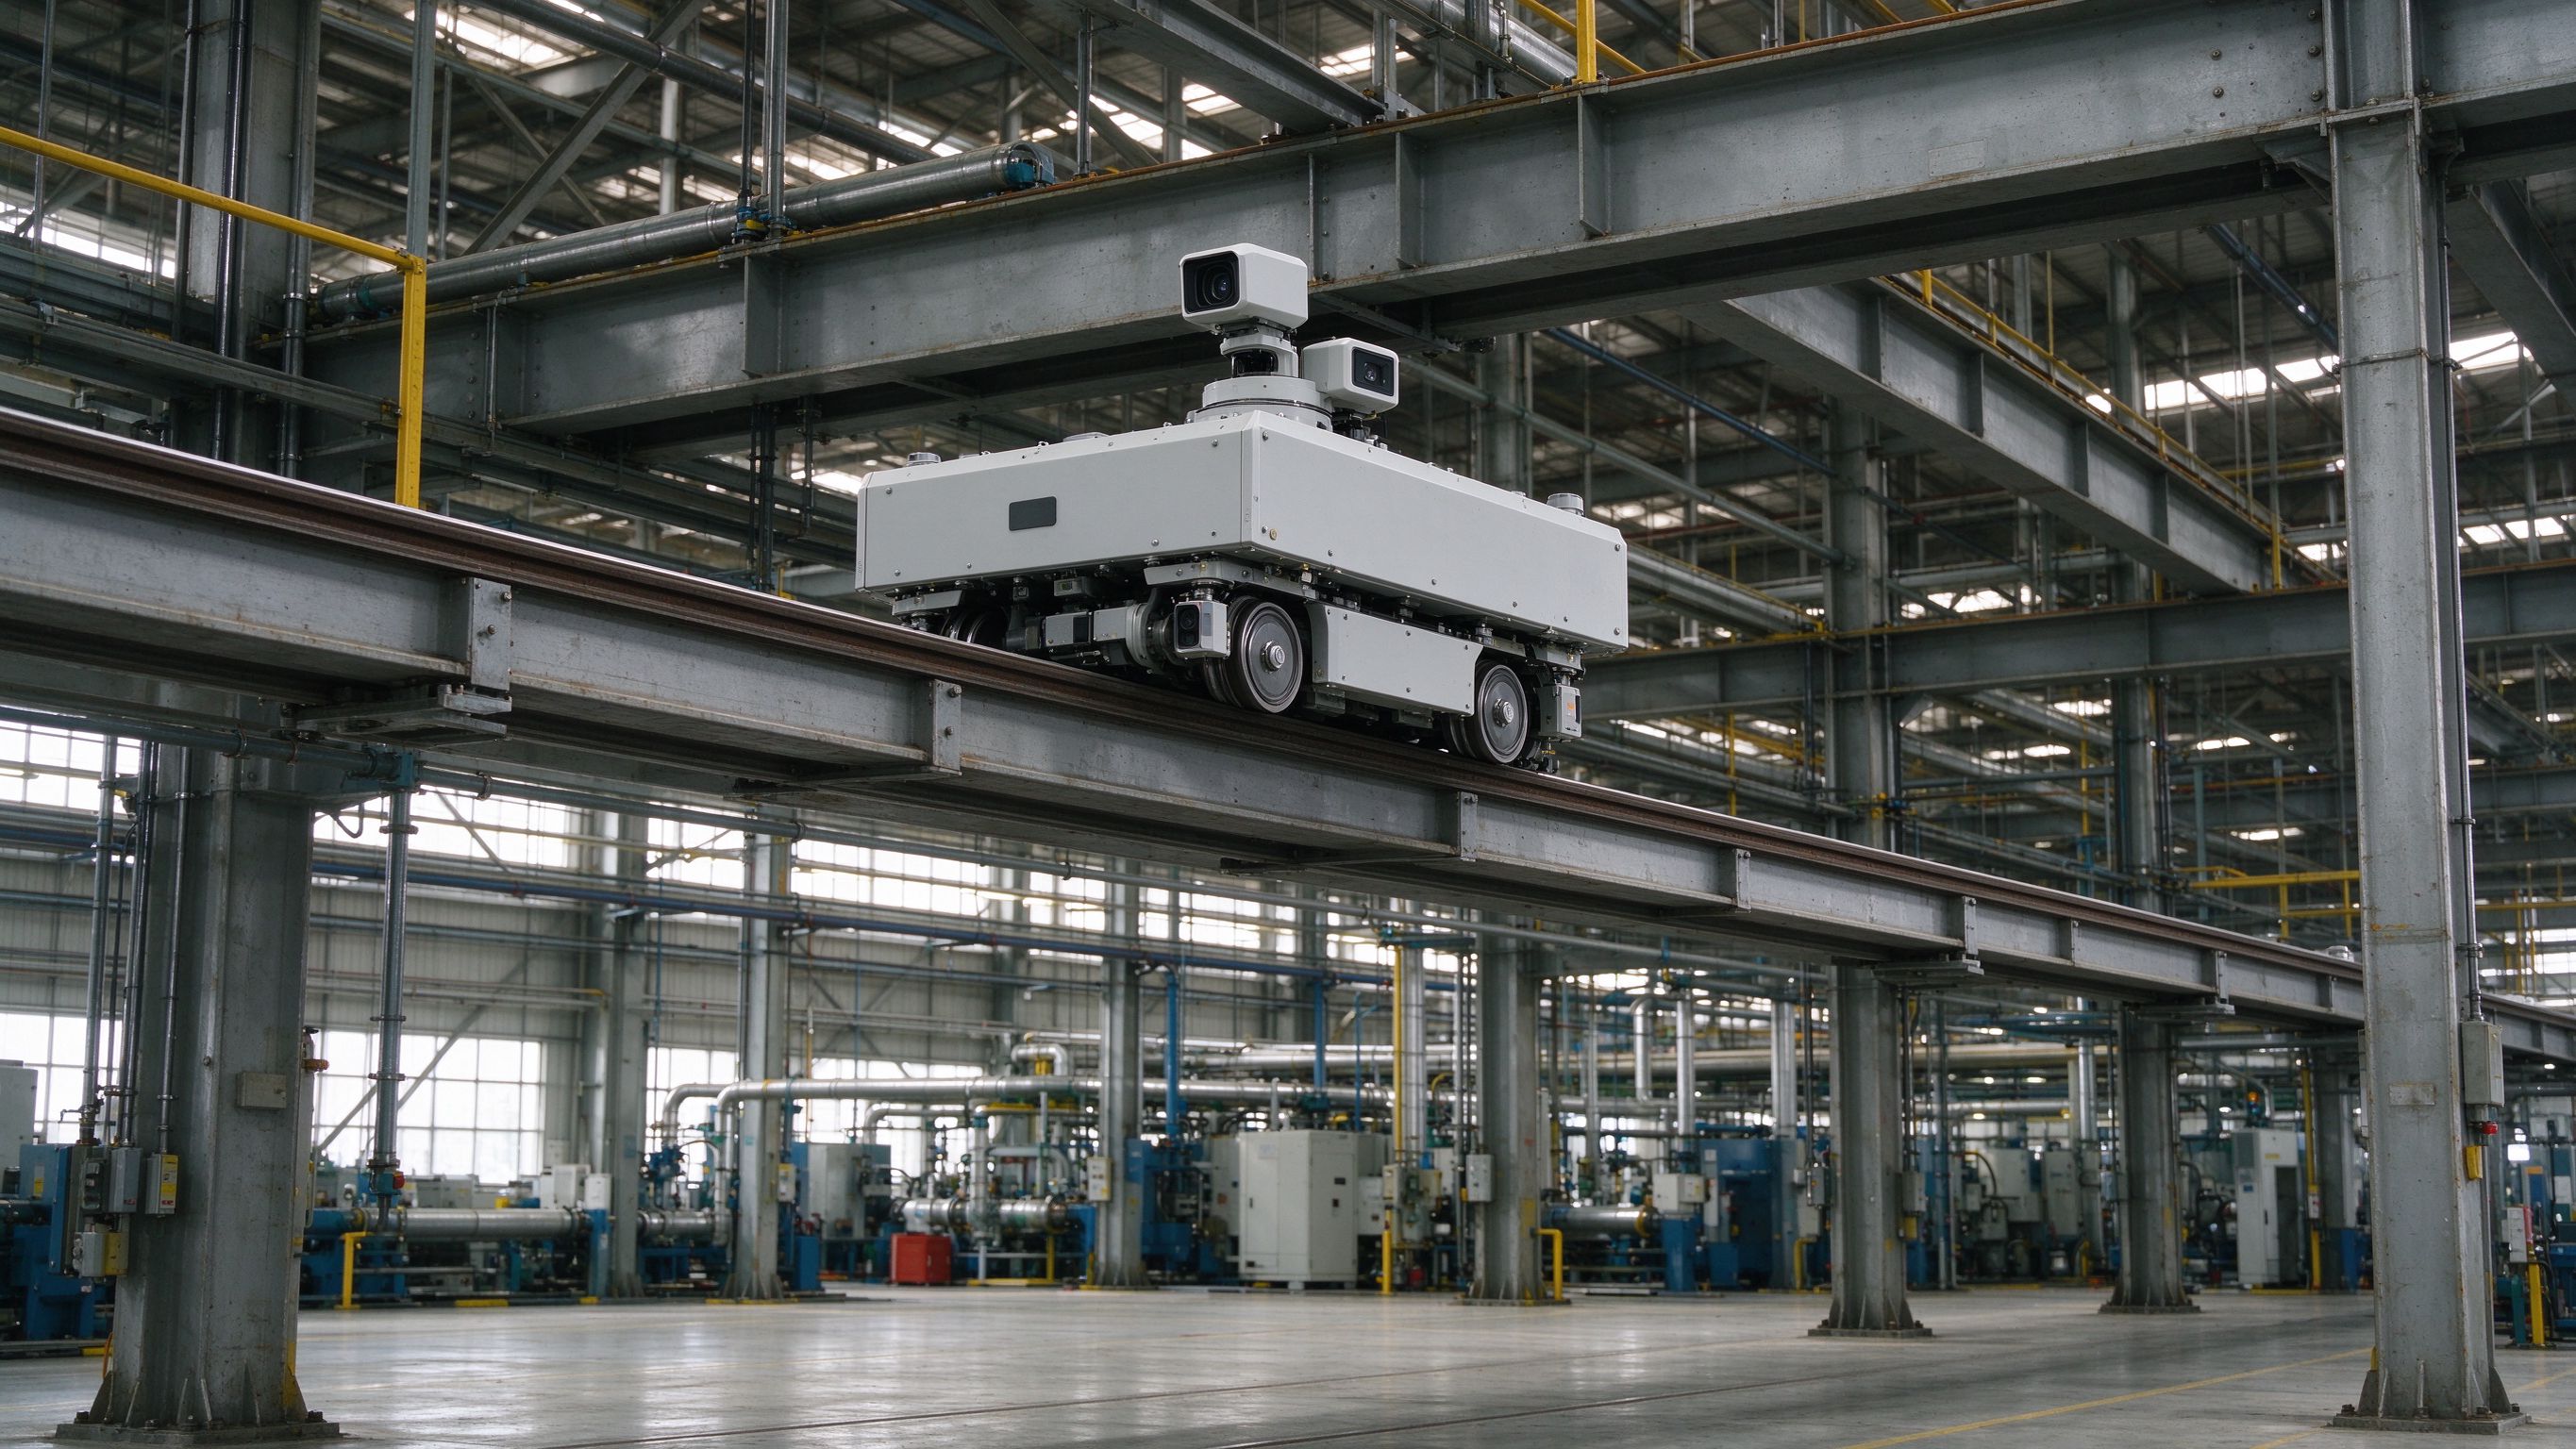
智能巡检机器人运行监测项目首先要区分本体、任务、数据三类边界,以及续航中断、到点偏差、载荷漂移与回传缺测四类风险。行业入口应把电量、位置、载荷与数据分开,避免把机器人上线描述成巡检能力闭环。充电策略、到点阈值、标定周期与考核口径应在立项时纳入设计。
行业范围与监测目标
智能巡检机器人运行监测行业页用于建立工厂、变电站、综合管廊与园区无人巡检之间的联系。轨道式、轮式与挂轨机器人的续航条件、导航方式与搭载载荷不同,不能用一套机器人清单覆盖所有场景。项目应结合巡检对象、环境条件与运维体制分层确定建设重点。
行业页用于识别需求和进入具体场景。区域风险筛查、重点对象连续监测、异常后的现场复核属于不同任务,应分别定义覆盖范围、数据用途与责任流程。
风险对象与监测证据怎么对应
下表用于项目前期梳理,不是通用设备清单。每项观测都应说明要回答的问题、点位代表范围和数据限制。
| 对象/任务 | 需要识别的问题 | 可考虑的观测证据 | 设计与解释边界 |
|---|---|---|---|
| 电池系统 | 电量与续航里程 | 电量记录;里程;温度 | 续航判断需结合季节与载荷 |
| 导航定位 | 到点率与定位偏差 | 到点记录;偏差;偏航 | 定位判断需结合环境遮挡 |
| 红外载荷 | 测温漂移与发热识别 | 温度记录;人工比对;标温 | 测温判断需结合发射率 |
| 气体载荷 | 泄漏识别与漂移 | 气体读数;标气记录;巡检点 | 气体判断需结合风向 |
| 图像载荷 | 影像清晰度与缺图 | 影像记录;缺图率;补传 | 影像判断需结合光照 |
| 充电坞 | 对接与充电状态 | 对接记录;充电时长;重试 | 充电判断需结合坞站污染 |
| 轨道/轮组 | 运行异常与卡滞 | 运行记录;异响;减速区 | 轨道判断需结合杂物入侵 |
| 通信链路 | 回传在线与缺测 | 在线率;盲区分布;补传 | 链路判断需结合盲区整治 |
| 巡检路径 | 覆盖率与频次 | 路径记录;漏巡点;频次 | 路径判断需结合对象优先级 |
| 环境影响 | 温湿度与粉尘干扰 | 环境记录;载荷状态;清洁 | 环境判断需结合季节 |
| 安全联锁 | 急停与避障动作 | 急停记录;避障事件;复归 | 联锁判断需结合演练 |
| 任务调度 | 排程执行与变更 | 排程表;执行记录;变更 | 调度判断需结合运行计划 |
| 巡检衔接 | 机器人与人工一致 | 机器人记录;人工台账 | 一致性需定期比对,口径需统一 |
| 极端工况 | 高温高湿季节运行数据 | 运行记录;电量记录;载荷记录 | 极端工况数据需重点保障,缺测需说明 |
| 数据平台 | 误报漏报与处置延迟 | 预警记录;处置执行记录 | 联动逻辑需经试运行验证,责任岗位需明确 |
监测数据用于补充现场认知和连续观测,不能脱离巡检制度、人工比对、检修记录及责任机制单独得出设备状态结论。报警阈值和考核口径应由项目依据巡检要求确定,本页不提供通用阈值。
项目前期建议准备的资料
资料齐全度会影响布点、技术比较和预算判断。暂时无法提供的项目,应标记为待勘察或待确认事项。
- 巡检对象清单、机器人台账与路径图;缺失项需列为现场调查任务
- 载荷选型、标定方案、充电布局与报警阈值配置
- 通信覆盖图、盲区分布与近期缺测记录
- 供电、运维力量与责任联系人
- 按场景逐项确认客户责任主体、量测对象、技术路线和数据解释限制;文中量程精度为常见工程范围,正式参数以产品资料为准。
从需求梳理到运行验收
| 阶段 | 建议形成的工作结果 |
|---|---|
| 资料筛查 | 形成巡检对象清单和机器人台账,不把未核实信息当作结论 |
| 现场复核 | 记录场景、路径环境、盲区、充电条件与运维体制 |
| 运行设计 | 将每项指标对应到考核口径、载荷选型、阈值配置和责任人 |
| 安装联调 | 核对路径、到点阈值、缺测告警与人工复核流程 |
| 运维复盘 | 结合比对、缺测与检修记录解释趋势,按项目既定流程处置异常 |
运维与异常复核
运行阶段应保留测点位置、基准、校准和设备更换记录,并把缺测、通信中断、现场施工、环境变化和人工复测放在同一时间线上。出现异常时,先核查数据质量与工况背景,再按项目既定责任流程处理。
本页内容适用边界
监测数据用于补充现场认知和连续观测,不能脱离巡检制度、人工比对、检修记录及责任机制单独得出设备状态结论。报警阈值和考核口径应由项目依据巡检要求确定,本页不提供通用阈值。
页面中的观测方向属于前期分析参考;具体型号、量程、精度、认证、正式方案和资料下载,以欣仰邦官网正式资料及项目确认结果为准。
常见问题
机器人电量监测为什么要结合续航里程?
电量百分比本身不能说明剩余可巡检距离,结合里程与温度才能预判是否需要提前回坞;低温会缩短电池可用容量,需按季节修正。
到点率为什么是巡检数据可信度的前提?
到点偏差会使读数无法对应正确设备,数据再多也失去意义;到点率与定位偏差需按点位单独考核,异常时人工复核该点。
红外测温数据为什么要定期人工比对?
搭载镜头与传感器会随时间漂移,直接读温可能误判发热;标温比对周期与方法由项目按现场条件确认,比对记录需纳入档案。
机器人充电坞状态监测包括什么内容?
常见包括对接是否成功、充电时长与是否反复重试;充电异常常与坞站污染或对准机构老化有关,需结合巡检记录判断。
机器人通信盲区造成的缺测如何处理?
先统计盲区分布,能缓存补传的优先本地缓存;长期盲区应调整路径或增设中继,缺测时段需在数据档案中标注。
机器人巡检与人工巡检如何分工?
机器人承担高频连续点位采集,人工承担异常复核与设备听检;两者记录带时间与位置互证,避免重复或漏项,考核口径需统一。
进入具体应用场景
继续查看各场景的监测指标、测量原理、实施与运维条件。
内容边界与下一步
本页用于项目前期需求分析和工程交流。文中量程、精度、采样周期等为常见工程范围,不是所有项目的强制清单;具体型号、量程、精度、认证、价格和正式解决方案以 xmsiyb.com 正式资料及项目确认结果为准。
查看欣仰邦正式产品与完整解决方案 ↗型号、正式参数、完整方案与资料下载以官方网站为准。