关键参数速览
| 参数 | 典型取值 |
|---|---|
| 大气透射仪规格 | 10~2000m RVR,双端发射接收 |
| 风速仪规格 | 0~60m/s±0.3m/s,风向标 |
| 毫米波雷达规格 | 探测距离100m,分辨率0.1m |
| AI相机规格 | 4K分辨率,FOD识别算法 |
| 红外测温规格 | -50~+150℃±2℃,道面安装 |
| 前向散射仪规格 | 10m~10km,RS485 |
内容概览
先给结论
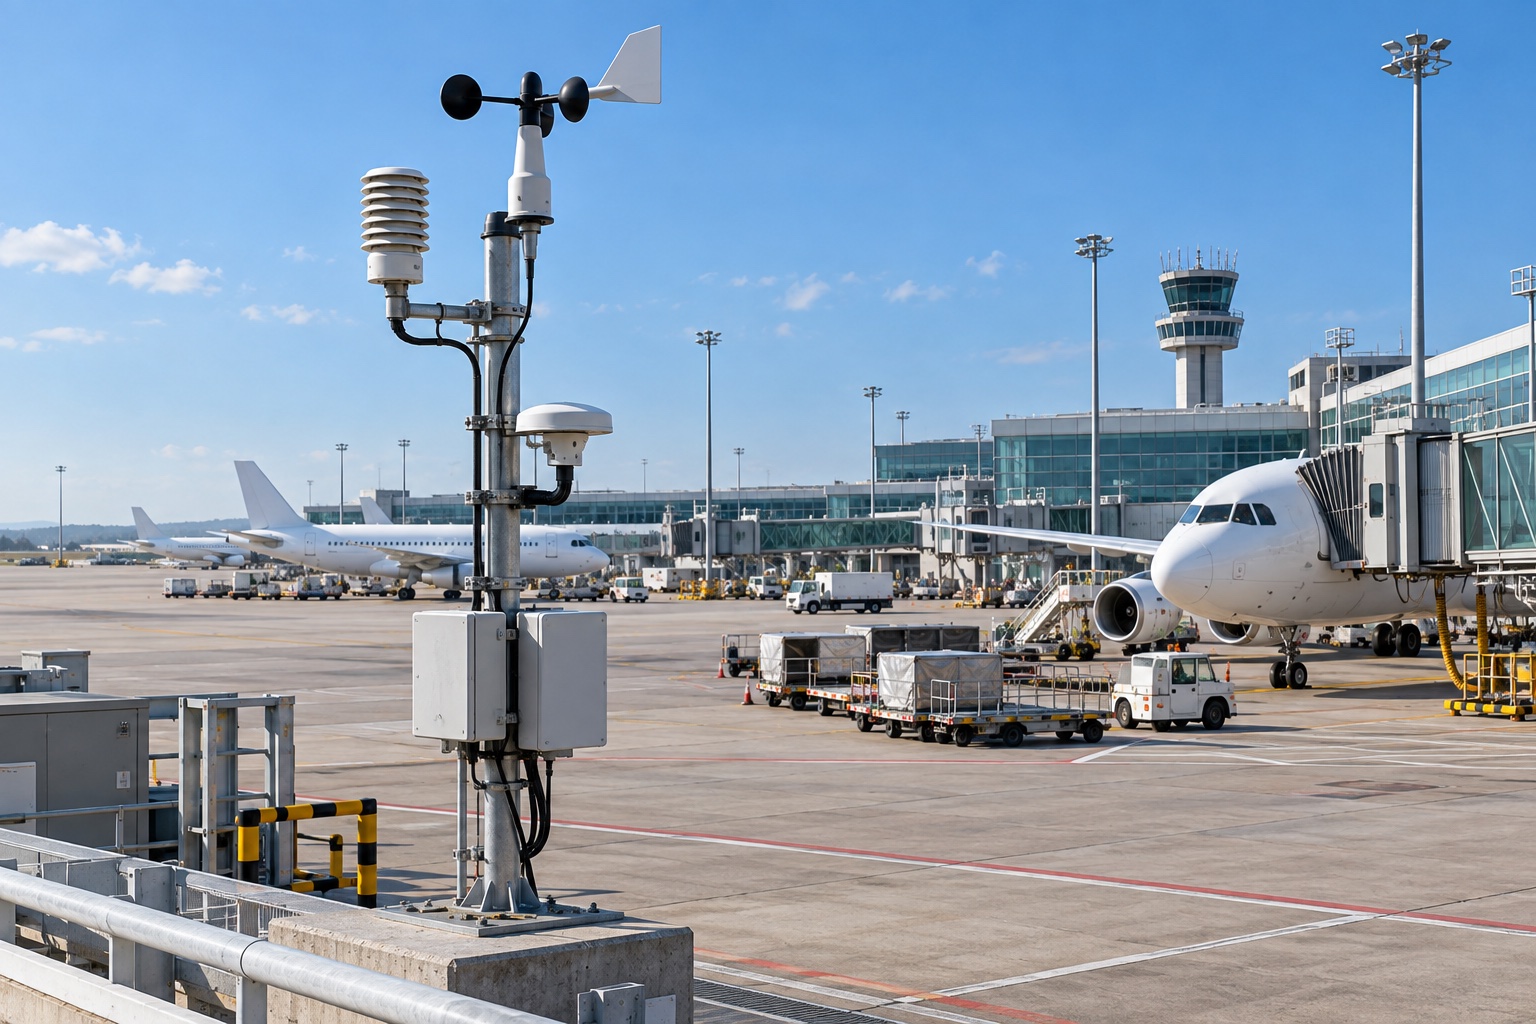
机场机坪需监测道面状况、周边气象和FOD(外来物),保障航班地面运行安全。本模板覆盖道面摩擦、气象和FOD探测。
机坪监测需覆盖滑行道和停机位;气象需满足民航标准(大气透射仪测跑道视程);FOD用雷达+视觉联合探测。
本页是把一类现场监测需求落成可核对方案的模板:先列监测点位与目的,再给设备配置与预算区间,最后是安装步骤与验收项。表内参数为典型配置参考,预算为市场参考区间,随配置与采购量浮动,以厂商正式报价为准。
监测点清单
| 监测点位 | 监测目的 | 建议设备 | 监测指标 |
|---|---|---|---|
| 道面摩擦系数 | 监测跑道/滑行道摩擦系数 | 摩擦测试车连续测量 | 摩擦系数(μ),低于0.4警告 |
| 跑道视程 | 监测跑道视程RVR | 大气透射仪,10~2000m | RVR(m),低报550m |
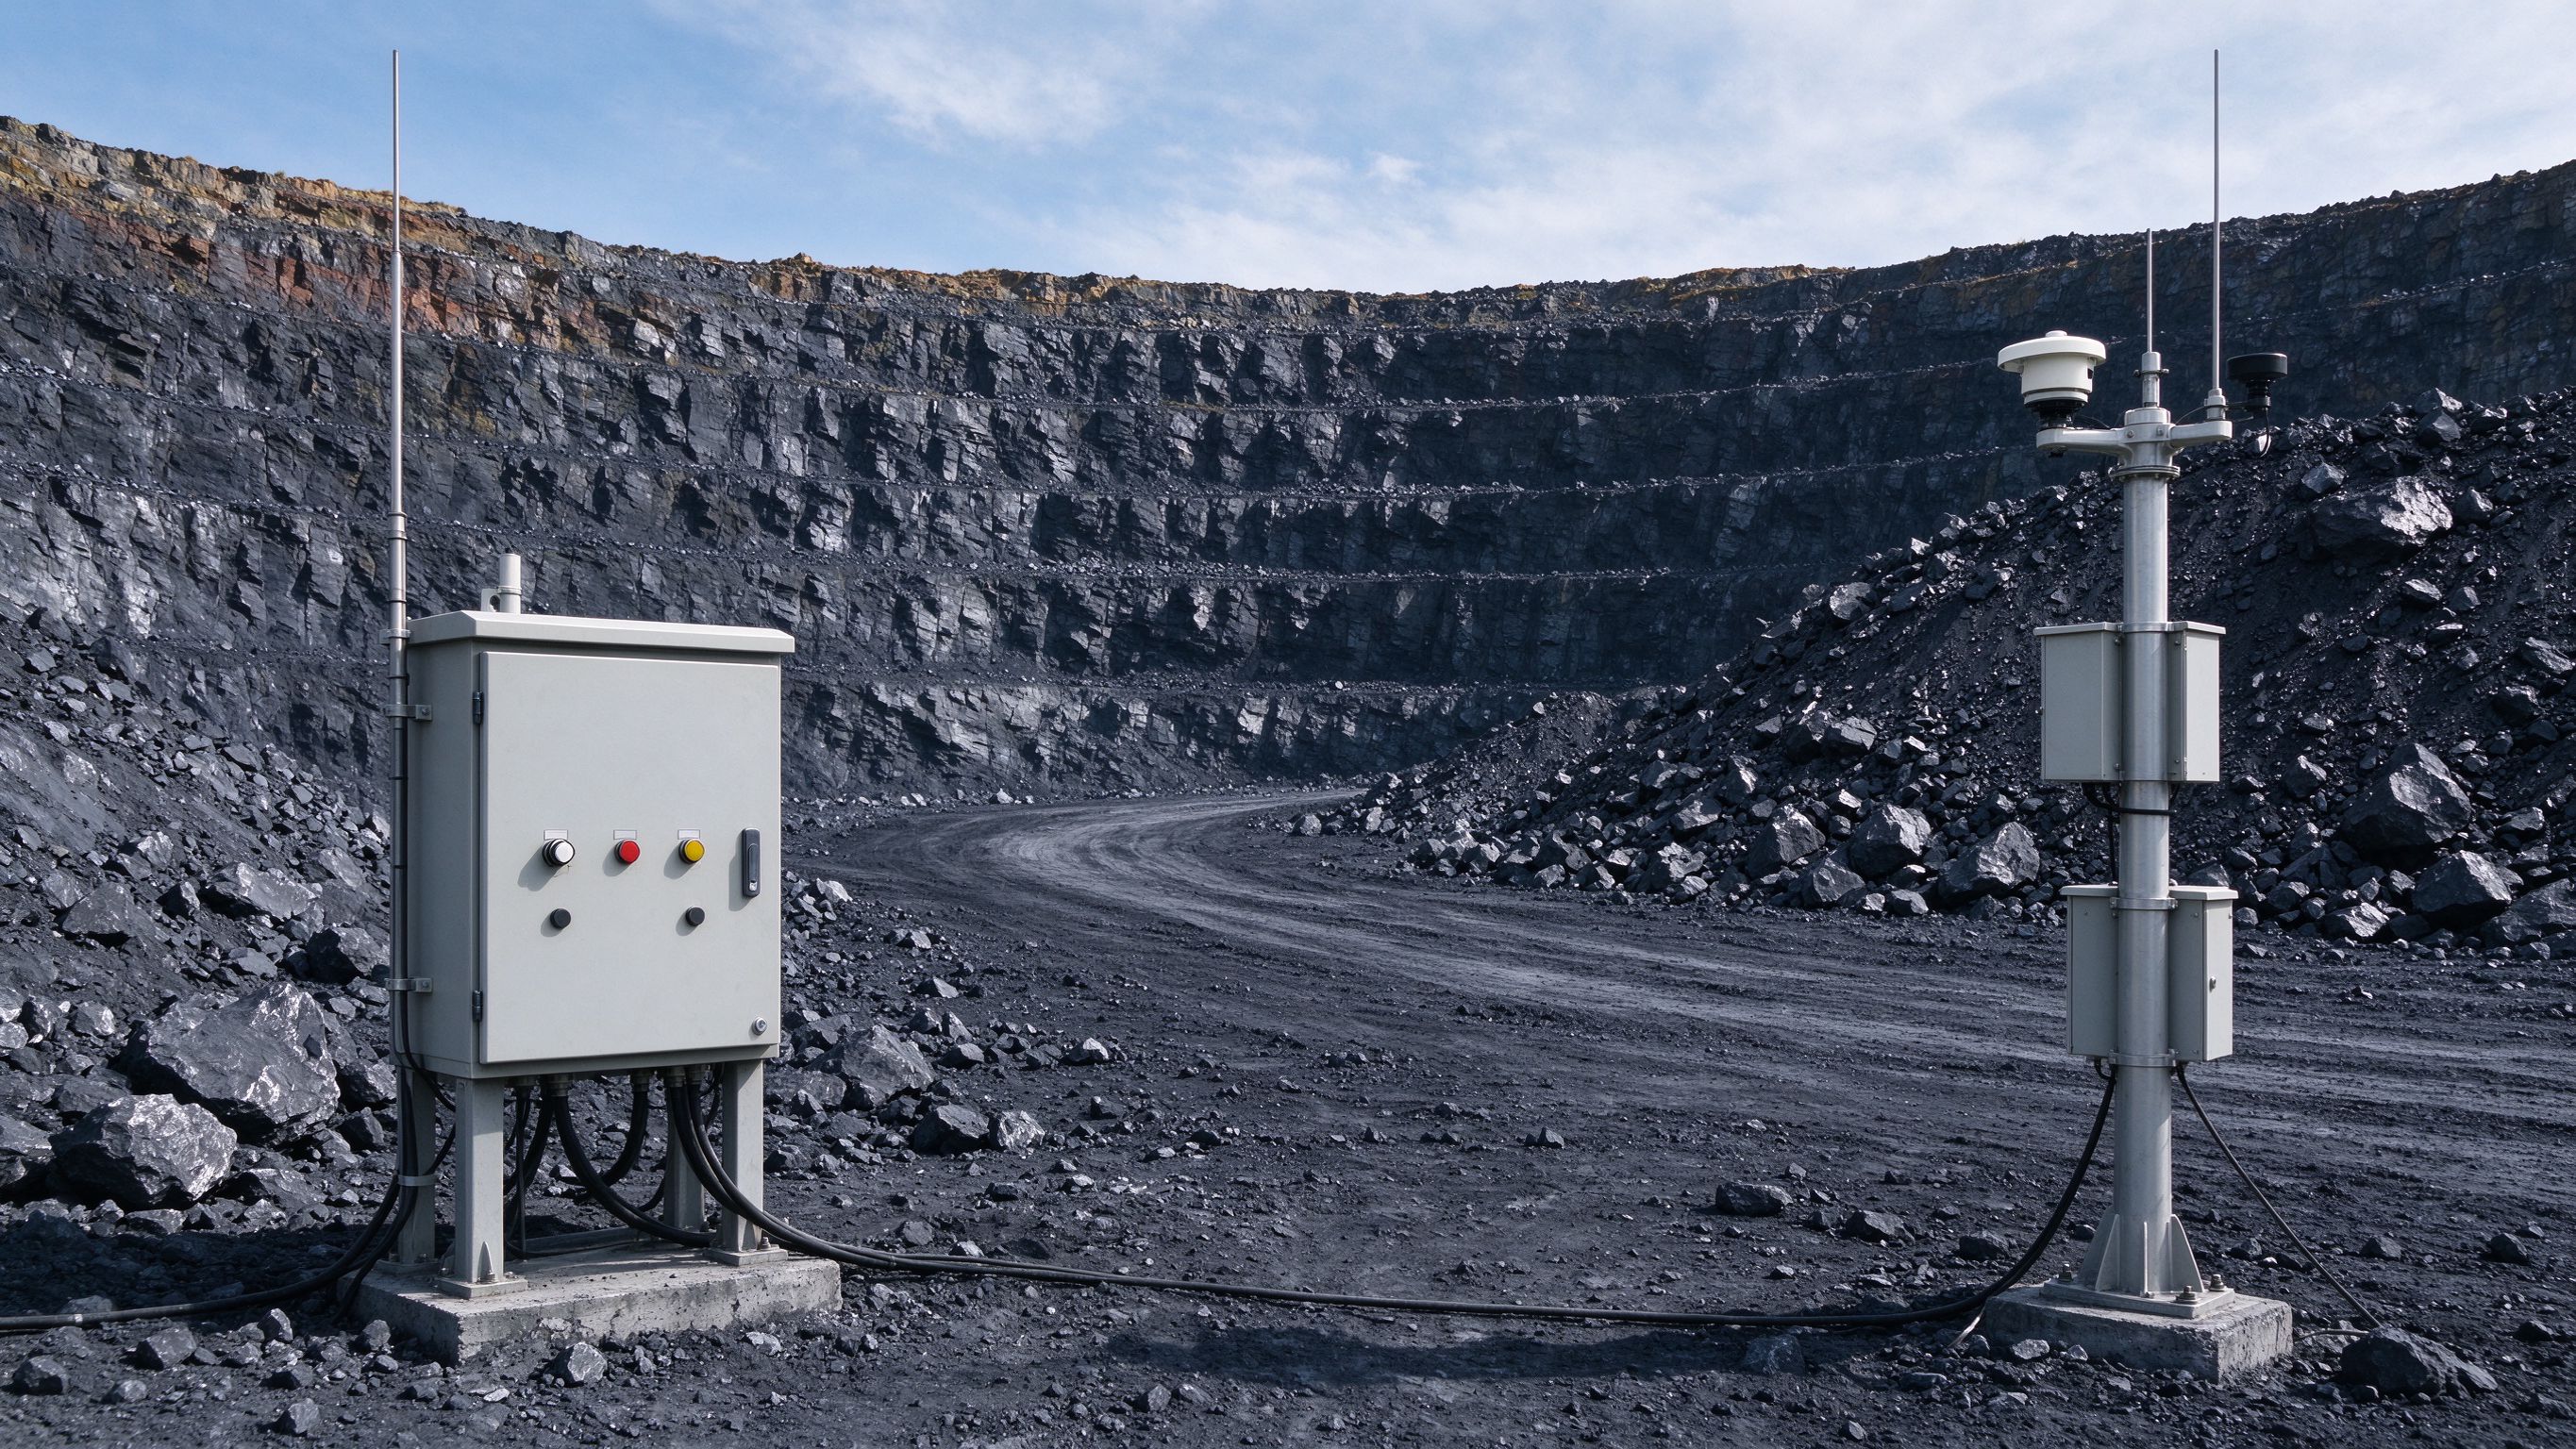
| 风向风速 | 监测机坪风向风速 | 风向袋+风速仪,0~60m/s | 风向(°)风速(m/s) |
| FOD探测 | 雷达+视觉探测道面外来物 | 毫米波雷达+AI相机 | FOD位置和大小 |
| 道面温度 | 监测道面温度判断结冰 | 红外测温+铂电阻 | 道面温度(℃),<3℃结冰预警 |
| 能见度 | 监测跑道能见度 | 前向散射仪,10m~10km | 能见度(m) |
设备配置与规格
| 设备 | 规格要点 | 数量 | 备注 |
|---|---|---|---|
| 大气透射仪 | 10~2000m RVR,双端发射接收 | 2套 | 跑道两端 |
| 风速仪 | 0~60m/s±0.3m/s,风向标 | 4套 | 跑道两端和机坪 |
| 毫米波雷达 | 探测距离100m,分辨率0.1m | 2套 | 跑道关键段 |
| AI相机 | 4K分辨率,FOD识别算法 | 4台 | 雷达配套 |
| 红外测温 | -50~+150℃±2℃,道面安装 | 6只 | 跑道分段 |
| 前向散射仪 | 10m~10km,RS485 | 2台 | 跑道中段 |
预算参考区间:参考区间:透射仪约15~25万/套×2,雷达约10~20万/套×2,AI相机约1~2万/台×4,全站约80~150万。
安装步骤
- 现场踏勘与点位确认
对照机场机坪总平面图,确认各监测点位置、供电与通信条件,标注线缆走向
- 基础施工与设备安装
按设计图浇筑基础或安装支架,传感器按方位就位,线缆穿管保护
- 接线与回路检查
逐通道接线端子压接,核对线号与图纸一致,绝缘测试合格
- 通信联调与数据上报
配置采集终端通信参数,与监控平台联调,NTP时间同步±1s
- 72h试运行与基线设定
连续运行72h,人工测量核对偏差,建立数据基线和报警阈值
验收项清单
- 透射仪RVR与人工观测偏差≤±10%
- 风速仪现场比对≤±0.3m/s
- FOD探测可识别>3cm物体
- 道面温度与人工红外枪比对≤±2℃
常见问题
跑道视程RVR是什么?
RVR是跑道上飞行员能看到跑道道面标志或灯光的距离,是低能见度运行的关键指标。
FOD为什么重要?
外来物(FOD)被发动机吸入会导致发动机损坏,是机场安全重大隐患。雷达+视觉自动探测可替代人工巡查。
道面温度为什么测?
道面温度低于0℃可能结冰,影响飞机起降摩擦。道面温度比气温更直接反映结冰风险。
现场验收与资料移交检查项
- 透射仪RVR与人工观测偏差≤±10%
- 风速仪现场比对≤±0.3m/s
- FOD探测可识别>3cm物体
- 道面温度与人工红外枪比对≤±2℃