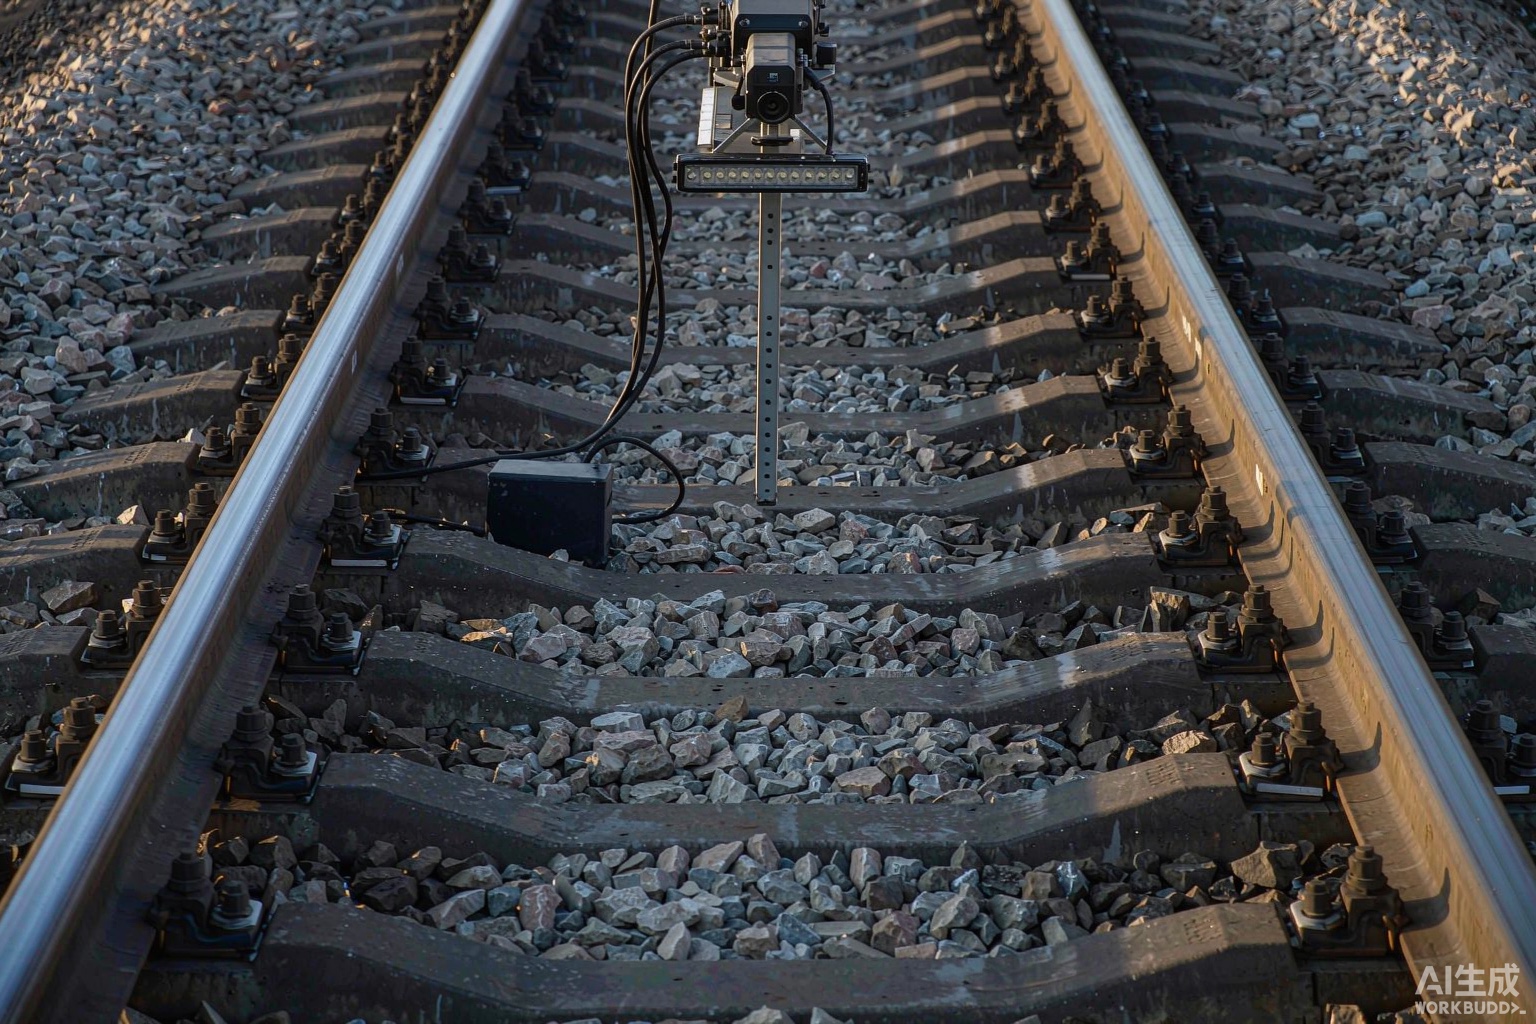
扣件缺失、弹条断裂、道床翻浆与轨枕裂纹,都是典型的表观缺陷:不需要测应力,只需要看清楚。但巡检车在几十公里的运行速度下采集,运动模糊、隧道内外光照突变与扣件锈蚀会让"缺失"和"旧了"难以区分。本页说明采集速度与曝光怎么配、里程定位为什么决定缺陷能否复核,以及表观巡检与轨道几何测量该怎么分工。
内容概览
场景主要风险
- 把巡检车开得太快采集,画面运动模糊,扣件是否在位在外侧根本看不清
- 只报"缺陷数量",不给里程与轨枕号,工务到场后无法定位到底修哪一处
- 锈蚀的旧扣件与缺失的扣件在灰度上接近,模型把锈蚀判成缺失,复核工作量反而增加
- 隧道进出口光照突变,自动曝光来不及调整,几帧过曝就直接吞掉一段线路
- 把表观巡检当成轨道几何检测用,看到扣件缺失就推断轨道状态恶化,两件事本来不同
监测目标
- 把扣件与道床的表观状态变成带里程的逐处记录,可直接派工而不是二次普查
- 在运行速度下保证成像清晰度,让缺陷判读基于细节而不是模糊轮廓
- 把表观缺陷(看得见的)与轨道几何(测出来的)分开管理,各自用对应的检测手段
建议监测指标
| 监测对象 | 作用 | 建议级别 |
|---|---|---|
| 扣件缺失与弹条断裂 | 最直接的表观缺陷,直接影响轨距保持能力。选型核查:是否按左右股与内外侧分别统计、是否区分缺失、松脱与锈蚀。解释限制:锈蚀严重的在位扣件与缺失件在图像上接近,需人工复核确认 | 按监测任务评估,不默认全部配置 |
| 道床翻浆与脏污 | 描述道床排水与承载状态,翻浆往往是病害前兆。选型核查:是否按区段统计面积占比、是否与雨量记录关联。解释限制:翻浆的视觉特征受含水状态影响大,干旱期可能完全不显 | 按监测任务评估,不默认全部配置 |
| 轨枕裂纹与掉块 | 反映轨枕承载能力,属于结构类表观缺陷。选型核查:是否区分横裂、纵裂与掉块、是否记录裂纹长度。解释限制:细微裂纹在常规采集条件下不可见,需降低速度或专用照明 | 按监测任务评估,不默认全部配置 |
| 里程定位偏差 | 决定缺陷能不能被找到,是巡检数据可用性的前提。选型核查:是否有里程校正、是否与轨枕编号或标志物绑定。解释限制:轮径磨耗与空转会造成累计漂移,长交路必须多点校正 | 按监测任务评估,不默认全部配置 |
| 图像清晰度 | 量化采集质量,用于解释漏检。选型核查:是否按区段统计模糊帧比例、是否与速度联动。解释限制:清晰度指标高不代表缺陷特征可见,还与照明角度有关 | 按监测任务评估,不默认全部配置 |
| 道床异物 | 识别轨面与道床上的外来物,直接关系行车安全。选型核查:最小可检出尺寸是否覆盖常见异物、是否区分道砟飞砟。解释限制:异物形态不可穷举,只能按尺寸与位置报警 | 按监测任务评估,不默认全部配置 |
系统架构
- 感知层:车底或车侧线阵相机(顶拍轨面与扣件)、面阵相机(侧拍钢轨与轨枕)、同步补光光源、测速与里程编码器
- 采集层:车载工控机完成图像采集、时间与里程打标、原始数据本地存储(数据量极大,通常不全量回传)
- 传输层:回段后批量导出,或通过站内无线在停靠时卸载;车上只回传缺陷缩略图与统计结果
- 应用层:缺陷库、里程—轨枕号索引、人工复核工位、派工与销号闭环、历史同位置对比
布点原则
- 顶拍相机应正对轨面与扣件区域,镜头光轴垂直于轨面,避免斜拍造成扣件被钢轨头遮挡
- 光源应使用与相机同轴的条形光或高频无频闪光源,角度低一些可凸显扣件与道床的高度差
- 里程编码器装在不受空转影响的轮对上,并在站台、道岔、桥梁等已知标志物处设校正点
采样与告警
采集速度与曝光必须匹配:为保证运动模糊在可接受范围内,曝光时间需随速度缩短,同时用足够亮度的光源补足曝光量,否则只能降速采集。工程上常见做法是按线路等级分档,高速段降低采集密度、保证清晰度,站场与道岔区段降速细采。缺陷缩略图与位置信息实时打标,原始图像按区段存储并保留索引,便于事后回捞复核。里程校正至少在每个区间起点与主要标志物处执行一次,长交路应在途中多次校正,避免累计漂移把缺陷定位到相邻轨枕甚至相邻区间。
场景方案与监测体系
轨道表观巡检的技术链条可以概括为"成像—定位—判读"三件事,其中最容易低估的是定位。成像方面,线阵相机配合匀速运动可拼接出连续图像,适合顶拍轨面与扣件,其清晰度取决于行频与车速的匹配;面阵相机适合侧拍钢轨侧面与轨枕端部,但需要足够的景深覆盖不同高度。运动模糊的本质是曝光期间目标在传感器上移动的像素数,速度越高、曝光越长、光学放大倍率越大,模糊越严重,因此三条路只有一条能走通:缩短曝光、提高照度、或者降速。定位方面,里程来自轮对编码器计数,轮径磨耗、空转与滑行都会造成误差,单纯依靠累计里程在长交路上必然漂移,所以必须用轨道电路边界、站台位置、道岔尖轨、桥梁标等已知标志物做校正,并把缺陷绑定到轨枕编号而不是只绑里程。判读方面,扣件的难点不在检测而在于区分状态:缺失是整件不在,松脱是在位但弹条未压紧,锈蚀是在位但表面覆盖物改变了灰度。三者在低分辨率图像上可能几乎一致,所以采集分辨率与照明角度决定了能不能分开,而不是模型复杂度。
实施步骤与交付成果
实施建议按五步。第一步明确检测对象与精度要求,是只看扣件缺失,还是同时要看弹条断裂、轨枕裂纹与道床翻浆,不同目标对分辨率的要求相差很大。第二步勘察线路条件,梳理隧道、桥梁、道口、站场与道岔的数量与位置,这些区段的光照与结构差异最大,需要单独配置。第三步标定成像,在静态条件下用标准试块或已知缺陷样本,核对不同速度下的清晰度,确定可接受的最高采集速度。第四步标定定位,选一段已知轨枕号与里程的线路做往返采集,比对里程偏差并设置校正点。第五步建立复核与派工流程,明确缺陷的人工复核标准、优先级分级与销号方式,避免系统产出的缺陷清单无人消化。
数据质量与现场验证
验证分三层。第一层是成像:在静态与动态两种条件下采集同一段线路,比较扣件区域的锐度与可辨识度,动态条件应接近静态,差距过大说明曝光或光源不足。第二层是检测:在一段已知存在若干缺陷的线路上(或人工设置的标准缺陷件)做往返检测,统计检出率与重复率,往返两次的结果应高度一致,不一致说明定位或成像不稳定。第三层是定位:随机抽取若干缺陷,按系统给出的里程与轨枕号到现场复核,能找到的比例与偏差距离是核心指标。三层之外还应验证复核闭环:抽检缺陷清单的处置记录,确认每一条都有复核结论,而不是统计完就归档。
应用条件与运维重点
高速铁路更关注扣件与轨道板的表观状态,采集速度高,通常依赖专用检测车或综合巡检车,对里程定位精度要求最严;普速与重载铁路更关注道床翻浆、轨枕失效与钢轨表面伤损,因为轴重大、道床病害发展快;城市轨道交通更关注隧道内的扣件与道床异物,照明条件可控但空间狭窄,机位布置受限;专用线与厂矿铁路则更关注道口与曲线段的扣件流失,通常用手推式或便携采集设备定期普查。四类场景的采集平台不同,但共同前提一致:先把定位做准,再谈检出率。
深化要点与实施说明
轨道巡检的产出不是一堆缺陷图片,而是能从库里找到那一处。定位不准,检出率再高也落不了地。
现场实施与运维建议
进入设计前复核场景边界、代表性测点、供电通信和安全作业条件;投运后将设备维护、人工巡查和异常处置纳入同一记录流程。
内容边界与下一步
本页为场景需求与技术路径参考,不代表已实施客户案例或现货产品承诺。正式型号、参数、完整方案与资料下载请核对 xmsiyb.com;项目阈值、资质和验收要求由责任方依据适用文件确认。本页讨论轨道与道床的表观缺陷巡检,不涉及轨道几何(轨距、水平、高低、三角坑)与钢轨内部伤损,前者由惯性测量与轨检仪完成,后者依赖超声波探伤。表观巡检不能替代结构安全评估与工务验收。
欣仰邦正式产品与工程方案 ↗核对正式型号、参数和交付范围