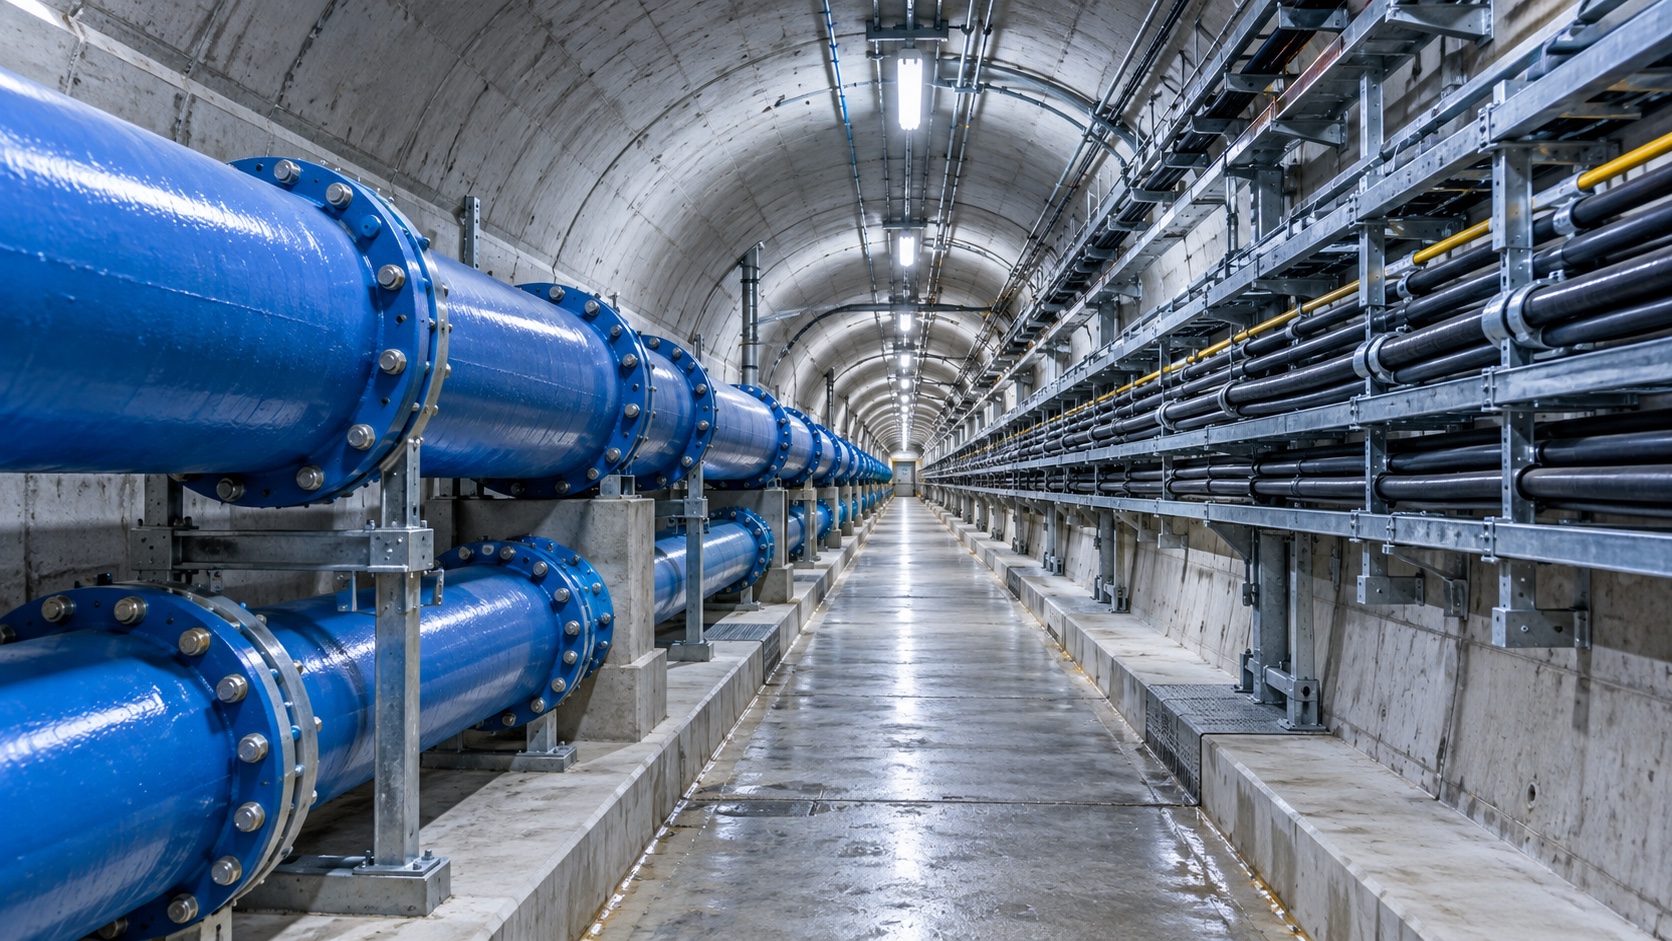
本页为典型应用设计范本,依据公开场景逻辑构建设计讨论框架,不代表真实客户项目、现场部署、验收结果或已取得的运行成效。
本范本围绕无人化机器人与数字孪生应用与中的地下管廊巡检场景,将地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试转化为可讨论的监测对象和实施任务。设计前提需要现场调查、项目目标、预算和运维条件确认;示例配置不是固定设备清单。
内容概览
设计目标与工程条件
本范本围绕无人化机器人与数字孪生应用与中的地下管廊巡检场景,将地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试转化为可讨论的监测对象和实施任务。设计前提需要现场调查、项目目标、预算和运维条件确认;示例配置不是固定设备清单。
无人化机器人与数字孪生应用与的地下管廊巡检场景关注甲烷或可燃烃浓度, 气态硫化氢, 氧气体积分数, 表面温度与热异常。项目首先需明确对象范围、管理目标、数据用途、建设边界和运维责任。
配置框架
| 模块 | 作用 |
|---|---|
| 甲烷或可燃烃浓度 | 作为地下管廊巡检的观测组成之一,需确认测点位置、测量边界、时间基准、质量标记及现场复核方式。 |
| 气态硫化氢 | 作为地下管廊巡检的观测组成之一,需确认测点位置、测量边界、时间基准、质量标记及现场复核方式。 |
| 氧气体积分数 | 作为地下管廊巡检的观测组成之一,需确认测点位置、测量边界、时间基准、质量标记及现场复核方式。 |
| 表面温度与热异常 | 作为地下管廊巡检的观测组成之一,需确认测点位置、测量边界、时间基准、质量标记及现场复核方式。 |
| 采集、通信与供电 | 按点位距离、数据量、供电可达性和断网要求设计采集/缓存/传输链路,明确恢复和运维责任。 |
| 平台、告警与资料管理 | 把数据字典、质量状态、告警处置、巡检记录和权限纳入同一交付边界,阈值由项目责任方审批。 |
项目决策检查点
- 项目目标和数据用途是否清晰
- 是否覆盖关键空间/深度/工况范围
- 设备及接口是否有正式资料支撑
- 谁负责监测值复核、告警响应和后期维护
- 验收指标、边界和交付物是否纳入项目文件
实施路径
- 需求访谈与现有资料审查
- 现场踏勘和测点/参照条件确认
- 形成指标、点位、供电通信和平台接口设计
- 安装联调并完成基线或适用的人工比测
- 按项目验收文件测试功能并移交运维资料
应用设计依据与验证
设计时按“风险对象—可观测指标—测量位置—采集链路—数据复核”逐项追溯。场景提示的重点条件:地下管廊巡检的点位代表性与现场工况变化会影响观测解释;LEL与体积浓度须明确;不能测H2;水中硫化物不是同一探头;不能将氧含量探头规格套有毒气体;热反射和低发射率金属影响温度;10–30 cm为厂商参考,部署需测试。可核查的测量/安装提示:红外吸收。选型核查:气种标定、LEL定义、防爆、响应。解释限制:LEL与体积浓度须明确;不能测H2;电化学氧化还原。选型核查:H2S探头量程、湿度、交叉敏感、寿命。解释限制:水中硫化物不是同一探头;电化学/顺磁/光学。选型核查:缺氧与富氧量程、压力、探头寿命。解释限制:不能将氧含量探头规格套有毒气体
实施步骤与交付成果
方案评审分为需求确认、现场踏勘、指标与点位设计、设备及链路选型、安装联调、基线/比测、试运行和资料移交。每阶段保留责任人、前提假设和未决事项,现场变化触发设计复核。
数据质量与现场验证
验收参考包括点位与图纸一致、测量量纲和数据映射正确、时间同步有效、数据可追溯、缓存/恢复链路通过、告警流程经受控测试、运维资料移交完整。具体验收指标及阈值应写入项目设计或合同文件,不由范本代替。
应用条件与运维重点
将范本转为项目文件时,需把地下管廊巡检的目标场景、具体位置、设备正式型号参数、数量、施工条件、预算、接口和责任岗位逐项补齐。未完成现场调查前,不将示意配置作为采购或交付承诺。
深化要点与实施说明
地下管廊范本按舱室与管沟分区。可燃烃浓度与硫化氢测点布置在易积聚的低洼段、通风死角与管线接口处,因为封闭空间气体易分层积聚。进入前必须以监测数据加通风、人工检测为准,自动监测只作辅助。数据要与通风设备运行、巡检排班对齐,异常先排除正常吹扫。管廊潮湿、有腐蚀,设备防护与供电通信要适应密闭环境,线缆沿支架敷设。报警联动通风与门禁流程。点位高度、覆盖与联锁逻辑需结合管廊断面、管线类型与通风设计现场确认。整体而言,范本只提供可讨论的分层框架,测点位置、基准与阈值均需以现场踏勘、设计资料和运维条件为最终依据,页面不代表已实施工程。
验收要点
- 设备安装位置、方向/层位和台账与确认图纸一致
- 数据定义、单位、时间戳、缺测标记与趋势展示经过抽查
- 通信中断、本地缓存和恢复行为符合约定
- 异常通知及人工复核流程完成受控测试
- 安装、调试、校准/比测及运维文档完整
范本落地条件与待确认项
先通过现场勘察、设计资料和接口确认逐项验证示例配置;实际施工、采样策略、报警流程和验收指标由项目责任方书面确认。
常见问题
这个设计范本是已经实施的客户案例吗?
不是。它用于展示需求拆解和设计路径,不包含真实客户、部署或验收事实。
可以直接按配置采购吗?
不可以。需现场勘察,核对设备正式参数、安装条件、接口、预算和项目验收要求后再形成项目清单。
应用设计要由哪些岗位确认?
至少应由项目业主/管理方、设计或系统集成责任方以及运维责任人确认监测目的、指标、接口和验收流程;涉及专业安全的部分应由相应专业人员审核。
该类监测应用设计中,管廊气体监测达标就能直接进入吗?
不能。进入封闭空间仍需按有限空间作业规程通风、检测与监护,自动监测只作辅助背景,不替代作业许可流程。实际判断应结合现场条件与项目资料核实,具体做法由责任方在设计评审中确认。
该类监测应用设计中,低洼段为什么要重点设气体测点?
比空气重的气体会在低洼与通风死角积聚,封闭空间内分布不均;应按舱室分区与气体比重确定点位高度,避免漏测。实际判断应结合现场条件与项目资料核实,具体做法由责任方在设计评审中确认。
按场景拆解典型应用
下表把栏目内容与场景库逐项对应。场景摘要用于定位需求,具体监测对象、方案边界和现场做法请进入对应场景页核对。
| 应用场景 | 场景需求摘要 | 可继续核对的监测对象 | 本栏目参考重点 |
|---|---|---|---|
| 地下管廊巡检监测 | 地下管廊巡检的管廊机器人监测:从甲烷或可燃烃浓度;气态硫化氢;氧气体积分数;表面温度与热异常;室内人员/资产位置梳理选型、安装、数据验证和运维条件。 | 甲烷或可燃烃浓度、气态硫化氢、氧气体积分数、表面温度与热异常、室内人员/资产位置 | 据此拆解项目目标、观测对象、点位、链路、验证和运维责任,作为设计讨论范本;不代表实际客户项目成果。 |
| 隧道巡检监测 | 隧道巡检的隧道机器人监测:从裂缝开合位移;表面温度与热异常;一氧化碳;室内人员/资产位置梳理选型、安装、数据验证和运维条件。 | 裂缝开合位移、表面温度与热异常、一氧化碳、室内人员/资产位置 | 据此拆解项目目标、观测对象、点位、链路、验证和运维责任,作为设计讨论范本;不代表实际客户项目成果。 |
| 变电站巡检监测 | 变电站巡检的变电巡检监测:从表面温度与热异常;局部放电脉冲;室内人员/资产位置;事件识别与多源融合结果梳理选型、安装、数据验证和运维条件。 | 表面温度与热异常、局部放电脉冲、室内人员/资产位置、事件识别与多源融合结果 | 据此拆解项目目标、观测对象、点位、链路、验证和运维责任,作为设计讨论范本;不代表实际客户项目成果。 |
| 化工园巡检监测 | 化工园巡检的化工巡检监测:从甲烷或可燃烃浓度;总VOC响应;表面温度与热异常;室内人员/资产位置梳理选型、安装、数据验证和运维条件。 | 甲烷或可燃烃浓度、总VOC响应、表面温度与热异常、室内人员/资产位置 | 据此拆解项目目标、观测对象、点位、链路、验证和运维责任,作为设计讨论范本;不代表实际客户项目成果。 |
| 工厂无人巡检监测 | 工厂无人巡检的工厂巡检监测:从表面温度与热异常;振动加速度与频谱;电流与剩余电流;室内人员/资产位置梳理选型、安装、数据验证和运维条件。 | 表面温度与热异常、振动加速度与频谱、电流与剩余电流、室内人员/资产位置 | 据此拆解项目目标、观测对象、点位、链路、验证和运维责任,作为设计讨论范本;不代表实际客户项目成果。 |
| 水库/河湖无人船监测 | 水库/河湖无人船的水域无人船监测:从水位与距离;溶解氧;pH;浊度;水电导率梳理选型、安装、数据验证和运维条件。 | 水位与距离、溶解氧、pH、浊度、水电导率 | 据此拆解项目目标、观测对象、点位、链路、验证和运维责任,作为设计讨论范本;不代表实际客户项目成果。 |
| 矿山无人巡检监测 | 矿山无人巡检的矿山巡检监测:从甲烷或可燃烃浓度;氧气体积分数;声发射事件;表面温度与热异常;室内人员/资产位置梳理选型、安装、数据验证和运维条件。 | 甲烷或可燃烃浓度、氧气体积分数、声发射事件、表面温度与热异常、室内人员/资产位置 | 据此拆解项目目标、观测对象、点位、链路、验证和运维责任,作为设计讨论范本;不代表实际客户项目成果。 |
| 灾害现场无人机巡查监测 | 灾害现场无人机巡查的灾害无人机监测:从三维地表位移;表面温度与热异常;面域径向位移;事件识别与多源融合结果梳理选型、安装、数据验证和运维条件。 | 三维地表位移、表面温度与热异常、面域径向位移、事件识别与多源融合结果 | 据此拆解项目目标、观测对象、点位、链路、验证和运维责任,作为设计讨论范本;不代表实际客户项目成果。 |
| 城市生命线数字孪生监测 | 城市生命线数字孪生的城市孪生监测:从多传感器同步采集;事件识别与多源融合结果;执行器开度与运行反馈梳理选型、安装、数据验证和运维条件。 | 多传感器同步采集、事件识别与多源融合结果、执行器开度与运行反馈 | 据此拆解项目目标、观测对象、点位、链路、验证和运维责任,作为设计讨论范本;不代表实际客户项目成果。 |
| 大型资产BIM/GIS运维监测 | 大型资产BIM/GIS运维的BIM资产运维监测:从事件识别与多源融合结果;多传感器同步采集;室内人员/资产位置梳理选型、安装、数据验证和运维条件。 | 事件识别与多源融合结果、多传感器同步采集、室内人员/资产位置 | 据此拆解项目目标、观测对象、点位、链路、验证和运维责任,作为设计讨论范本;不代表实际客户项目成果。 |
进入具体应用场景
继续查看各场景的监测指标、测量原理、实施与运维条件。
内容边界与下一步
示例仅供技术交流与需求梳理,不构成施工图、正式解决方案、产品参数承诺或客户项目证明。真实项目的配置、阈值、成本、效果与验收结论必须以现场调查和经确认的项目资料为准。