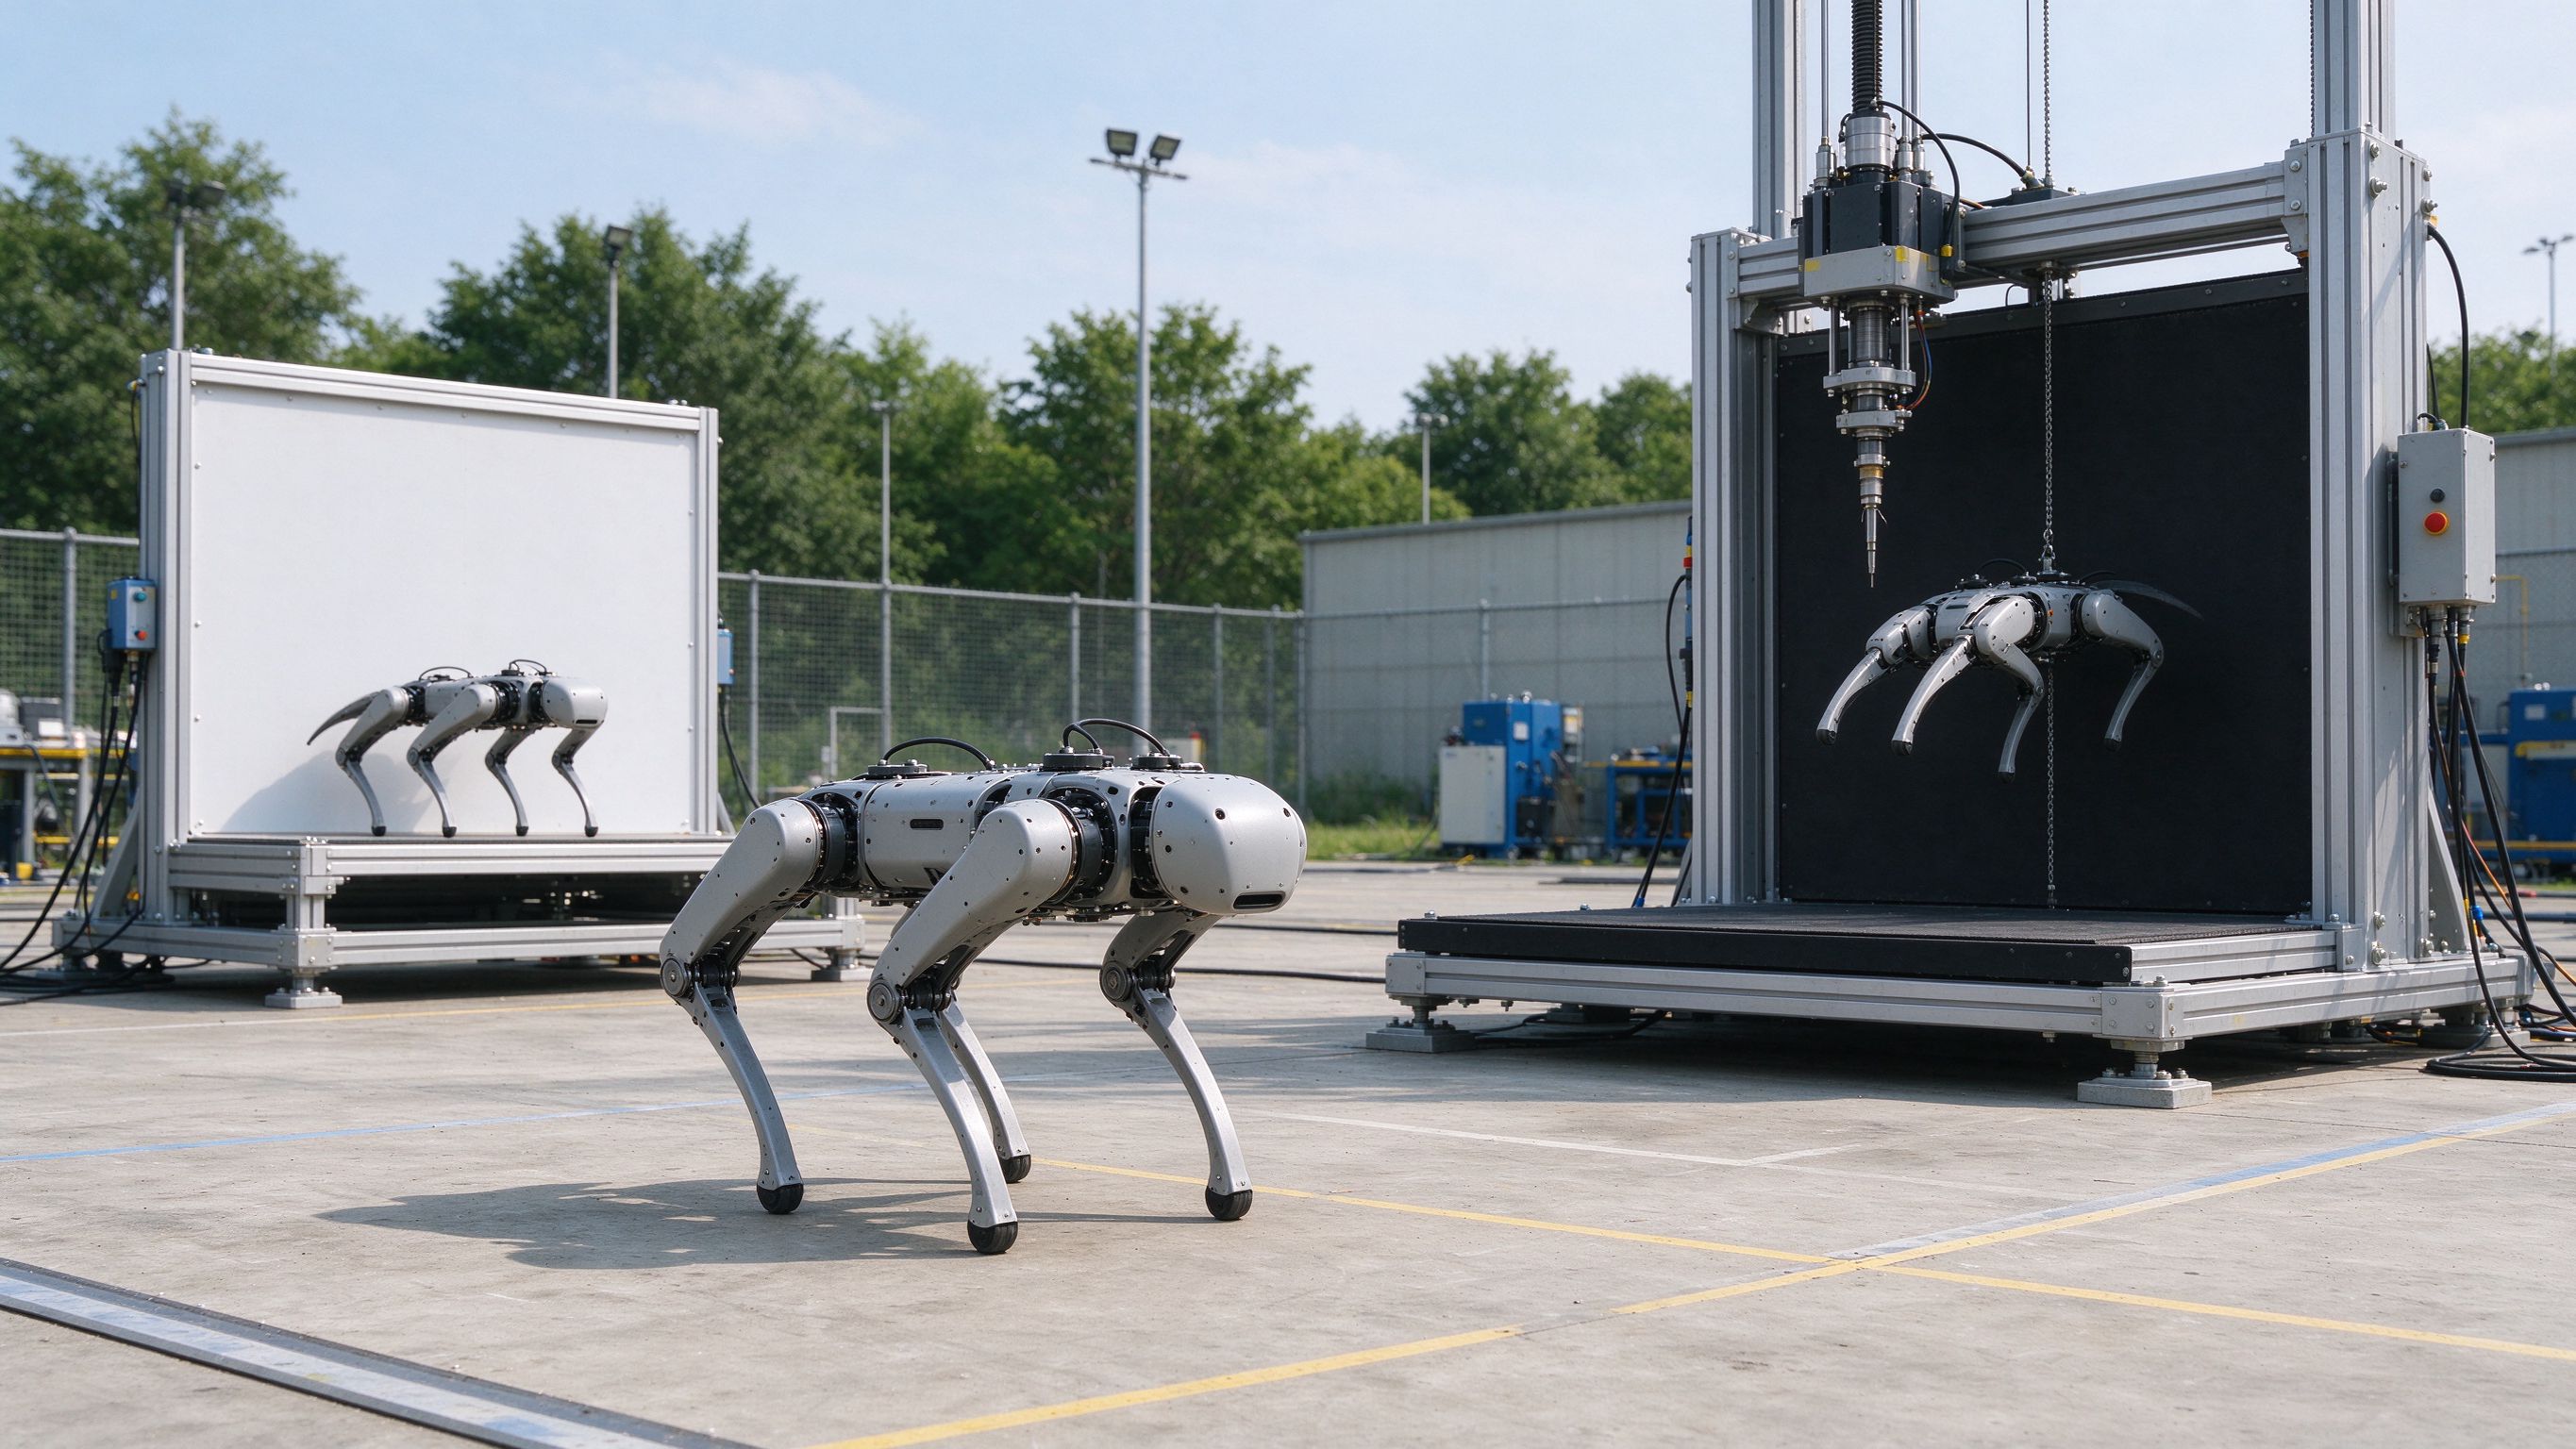
仿生机器人试验监测的需求梳理围绕试验运行、安全记录与设备维护展开。建议观测试验设备;试验环境;机器人状态;试验场地;试验场视频;试验场供电,各项是否配置取决于试验规模、机器人类型与管理要求。
内容概览
场景判断与工程重点
仿生机器人试验监测的需求梳理围绕试验运行、安全记录与设备维护展开。建议观测试验设备;试验环境;机器人状态;试验场地;试验场视频;试验场供电,各项是否配置取决于试验规模、机器人类型与管理要求。
场景主要风险
- 科研规范与户外环境防护要求高,信号线分离约束多
- 运行信号来自试验系统;温湿度风速是环境条件;视频来自监控系统
监测目标
- 围绕仿生机器人试验明确需要回答的试验运行与安全记录问题
- 关联试验设备信号、试验环境与机器人状态、试验记录
- 建立可追溯的试验场异常与设备记录
建议监测指标
| 监测对象 | 作用 | 建议级别 |
|---|---|---|
| 试验设备 | 记录试验台与测量设备运行信号,作为设备背景。选型核查:与试验系统对接、信号类型。解释限制:运行信号来自试验系统,监测侧做记录 | 按监测任务评估,不默认全部配置 |
| 试验环境 | 在试验场监测温湿度与风速,作为环境条件背景。选型核查:探头位置、试验场位置。解释限制:温湿度风速是环境条件,不直接等于试验状态 | 按监测任务评估,不默认全部配置 |
| 机器人状态 | 记录机器人与运动数据信号,作为试验条件背景。选型核查:与机器人系统对接、信号类型。解释限制:运动信号来自机器人系统,监测侧做记录 | 按监测任务评估,不默认全部配置 |
| 试验场地 | 在试验场监测位置与地面,作为运行条件背景。选型核查:定位方式、场地位置。解释限制:位置地面是运行条件,不直接等于试验状态 | 按监测任务评估,不默认全部配置 |
| 试验场视频 | 记录试验场视频运行状态,作为安全背景。选型核查:视频对接、信号类型。解释限制:视频来自监控系统,监测侧做记录 | 按监测任务评估,不默认全部配置 |
| 试验场供电 | 记录试验场供电与通信设备状态,作为保障背景。选型核查:与电气系统对接、信号类型。解释限制:供电通信来自电气系统,监测侧做记录 | 按监测任务评估,不默认全部配置 |
系统架构
- 感知:按试验设备与试验场位置选取环境与运动测项,核查科研规范
- 采集:校验接口、时钟、单位与试验信号对接
- 传输:核查户外防护、断网补传
- 应用:按试验设备与试验场分组,趋势、报警与安全记录关联
布点原则
- 将试验场划分为试验区、测量区与环境区等单元
- 按环境探头与测量位置核查安装
- 在图纸登记设备编号、测点位置与管线走向
采样与告警
根据试验设备、试验环境与机器人状态的变化时间尺度确定采样、统计与上报周期。环境参数按连续监测周期存储,设备信号按事件记录,先试运行再确认参数。
场景方案与监测体系
仿生机器人试验监测属于科研观测与高端仪器场景(机器人试验环节),监测设计应先由运营方明确试验运行、安全记录与设备维护问题,再逐项核对测量对象。可比较的技术路线包括:试验设备采用试验系统对接,应核对信号类型;试验环境采用试验场传感器,应核对位置;机器人状态采用机器人系统对接,应核对类型;试验场地采用定位系统,应核对方式;视频监控采用视频对接,应核对类型;供电通信采用电气系统对接,应核对类型。各测项按用途取舍,避免把参考技术组合直接当成设备采购清单。现场还需核查科研规范、户外环境防护、信号线与动力分离,量程与报警等级经现场调查和正式技术文件确认。
实施步骤与交付成果
先收集试验场布置图、试验设备清单、试验记录与安全制度;现场逐项核查试验、环境、机器人与视频的可测性与维护要求。形成测点图、设备编号表、供电通信预算和待确认清单。试运行后核对时间、单位、基线、校准周期、缺测与异常复核流程,完成资料移交。
数据质量与现场验证
投运验收:建立测点编号、对应试验设备与试验场位置、单位与时间基准。针对本场景需要注意:运行信号来自试验系统;温湿度风速是环境条件;运动信号来自机器人系统;位置地面是运行条件;视频来自监控系统;供电通信来自电气系统。投运时对照试验记录、安全记录与人工巡检检查变化趋势,记录校准、缺测与异常复核。参考仪器的单项规格不能直接等同于现场整套系统的精度。
应用条件与运维重点
运维计划应落实到环境探头校准、试验设备检查、机器人信号核对与试验记录复核,保留更换前后对照。运行信号来自试验系统;温湿度风速是环境条件;运动信号来自机器人系统;位置地面是运行条件;视频来自监控系统;供电通信来自电气系统。发现试验异常或环境越界同时复核机器人与视频,按科研责任流程决定是否检查设备或报告管理方。可围绕项目提供需求梳理、技术路线比较、设备选型与集成方案沟通。项目实施前核查设备适用性、交期、现场验证和售后责任,并确认合同交付范围。
深化要点与实施说明
仿生机器人试验监测的核心是科研场景中设备状态与环境条件的分层。试验设备运行信号来自试验系统,反映启停状态,设备健康还取决于点检与保养。试验环境温湿度风速是环境条件,试验条件合格还取决于位置与地面。机器人运动数据来自机器人系统,反映运动状态,试验合格还取决于测量与评估。试验场地位置地面是运行条件,场地条件合格还取决于环境与防护。视频监控来自监控系统,反映设备状态,安全监控还取决于值守与巡查。供电通信来自电气系统,反映设备状态,系统稳定还取决于传感器与采集设备。设计先按试验区、测量区与环境区划分单元,重点核查科研规范、户外环境防护、信号线与动力分离;报警阈值与校准周期由运营方依据科研规程确认,数据解释以试验记录与人工巡检为准。
现场实施与运维建议
进入设计前复核场景边界、代表性测点、供电通信和安全作业条件;投运后将设备维护、人工巡查和异常处置纳入同一记录流程。
常见问题
试验设备运行信号正常就说明设备健康吗?
不能。运行信号来自试验系统,反映启停状态;设备健康还取决于点检与保养,运行正常不直接等于设备健康,需结合点检记录数据判断。
试验环境达标就说明试验条件合格吗?
不能。温湿度风速是环境条件,试验条件合格还取决于位置与地面;环境达标是必要条件,不是充分条件,具体由科研规程确认。
机器人运动数据正常就说明试验合格吗?
不能。运动信号来自机器人系统,反映运动状态;试验合格还取决于测量与评估,运动正常不直接等于试验合格,需结合测量记录判断。
试验场地正常就说明场地条件合格吗?
不能。位置地面是运行条件,场地条件合格还取决于环境与防护;场地正常不直接等于条件合格,需结合环境数据判断。
视频监控正常就说明安全监控到位吗?
不能。视频来自监控系统,反映设备状态;安全监控还取决于值守与巡查,视频正常不直接等于监控到位,需结合巡查记录判断。
供电通信正常就说明试验场系统稳定吗?
不能。供电通信来自电气系统,反映设备状态;系统稳定还取决于传感器与采集设备,供电正常不直接等于系统稳定,需结合在线率判断。
内容边界与下一步
本页为场景需求与技术路径参考,不代表已实施客户案例或现货产品承诺。正式型号、参数、完整方案与资料下载请核对 xmsiyb.com;项目阈值、资质和验收要求由责任方依据适用文件确认。
欣仰邦正式产品与工程方案 ↗核对正式型号、参数和交付范围
SIYB 技术知识库 ↗进一步了解测量原理与技术方法