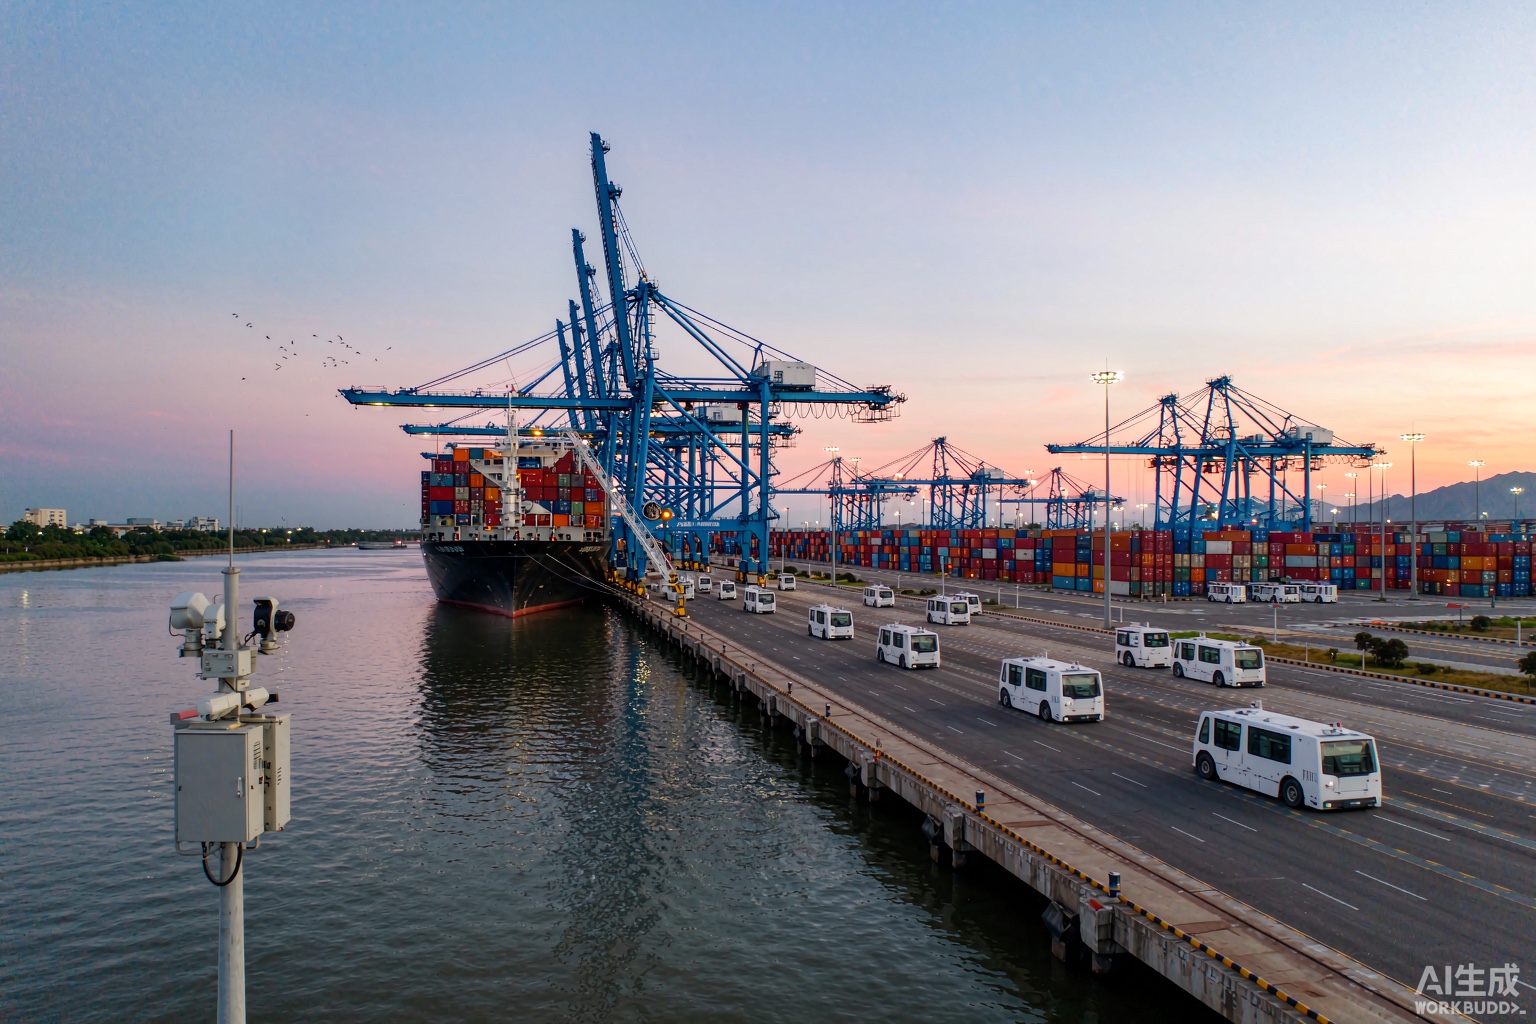
自动化码头监测的需求梳理围绕"链条"展开。单机都正常、整体效率却上不去,问题往往发生在交接:岸桥等集卡、集卡等堆场、堆场等指令。因此监测的重点不是再加几台设备的历史曲线,而是把三方事件对齐到同一时间轴,让"谁在等谁"变得可计算。
内容概览
场景判断与工程重点
自动化码头监测的需求梳理围绕"链条"展开。单机都正常、整体效率却上不去,问题往往发生在交接:岸桥等集卡、集卡等堆场、堆场等指令。因此监测的重点不是再加几台设备的历史曲线,而是把三方事件对齐到同一时间轴,让"谁在等谁"变得可计算。
场景主要风险
- 自动化码头把人工操作换成系统调度,一次定位抖动或通信丢包会同时拖慢整条作业链,故障不再局限在单机
- 岸桥、集卡、堆场三方交接处的等待最容易堆积,只看单机效率会得出错误结论
监测目标
- 围绕作业链连续性明确需要回答的协同与定位问题
- 关联岸桥远控、集卡运行、堆场设备与理货信息
- 建立可追溯的作业过程记录与异常定位依据
建议监测指标
| 监测对象 | 作用 | 建议级别 |
|---|---|---|
| 岸桥远控作业状态 | 观测起升、小车、大车位置与吊具状态、作业循环时间。选型核查:编码器精度、视频回传时延。解释限制:远控依赖视频,链路时延会直接变成操作误差 | 按监测任务评估,不默认全部配置 |
| 无人集卡运行与定位 | 观测位置、航向、速度与任务队列。选型核查:磁钉、北斗或激光定位组合,更新率。解释限制:堆场箱体遮挡会造成定位跳变,需多源校验 | 按监测任务评估,不默认全部配置 |
| 堆场自动化设备 | 观测轨道吊位置、吊具对位与堆存准确性。选型核查:对位精度、防摇控制。解释限制:对位偏差会逐箱累积,最终表现为翻箱率上升 | 按监测任务评估,不默认全部配置 |
| 智能理货与箱号识别 | 记录箱号识别率、残损识别与装卸顺序核对。选型核查:识别置信度、光照与污损适应。解释限制:雨雾与污损箱体会明显降低识别率,需人工兜底 | 按监测任务评估,不默认全部配置 |
| 作业链时延与拥堵 | 统计岸桥与集卡、集卡与堆场之间的等待时长与队列长度。选型核查:时标统一、统计口径一致。解释限制:单点指标好看不代表链条顺畅,瓶颈通常在交接环节 | 按监测任务评估,不默认全部配置 |
| 通信与定位覆盖 | 观测无线覆盖强度、丢包率与切换时延。选型核查:空场与满场分别测绘。解释限制:金属箱体与岸桥结构造成多径与盲区,静态测试不足以代表作业工况 | 按监测任务评估,不默认全部配置 |
系统架构
- 感知:在岸桥、堆场设备与集卡通道布置状态采集与定位单元
- 采集:统一时标打点,把设备状态与任务事件关联到同一时间轴
- 传输:场区无线为主、关键链路有线备份,保证指令不中断
- 应用:关联单机状态与链条时延,支撑调度优化与异常追溯
布点原则
- 在岸桥机房、小车轨道与吊具分别布置状态测点
- 无线基站按箱区高度与堆存遮挡测绘布点,避开金属反射面
- 在台账登记设备编号、坐标、覆盖方向与校准记录
采样与告警
设备状态宜按秒级至百毫秒级采集,理货按箱记录;覆盖测试应在空场与满场两种工况分别进行,先试运行再确认参数。
场景方案与监测体系
港口自动化码头监测应先区分设备状态、定位导航与作业协同三条线。可比较的技术路线包括:岸桥状态取 PLC 与编码器数据,核查时延与丢帧;集卡定位用磁钉、北斗或激光 SLAM 组合,核查遮挡与更新率;堆场对位用编码器加激光测距,核查重复精度;理货用视频加识别算法,核查置信度与光照适应;通信覆盖用场强与丢包测绘,核查满场工况;链条时延用统一时标打点,核查时钟同步。量程与精度经现场调查和正式技术文件确认。
实施步骤与交付成果
先收集码头工艺布局、设备清单、调度规则与效率考核口径;现场核实基站位置、遮挡与作业通道。形成测点布置图、时标同步方案、指标定义表与待确认清单。试运行后核对通道对应、时延统计与定位跳变,完成资料移交。
数据质量与现场验证
投运验收:建立设备编号、坐标、通道对应与校准记录。针对本场景需要注意:金属堆场多径会造成定位跳变;无线切换时延在移动工况下更明显;视频时延影响远控操作;箱号识别受污损与逆光影响;时钟不同步会让链条统计失真;堆场改造后覆盖需重新测绘。投运时记录初始值,记录标定、缺测和异常复核。参考仪器的单项规格不能直接等同于现场整套系统的精度。
应用条件与运维重点
运维计划应落实到基站巡检、定位校验、识别模型更新与数据归档,保留作业链时延的长期趋势。发现定位跳变、通信丢包或交接等待异常升高时应及时排查,并按项目责任流程调整调度。可围绕项目提供需求梳理、技术路线比较、设备选型与集成方案沟通。项目实施前核查设备适用性、交期、现场验证和售后责任,并确认合同交付范围。
深化要点与实施说明
自动化码头最容易被误解成"把司机换成屏幕"。真正变的是**协同方式**:以前靠人对讲机互相等,现在靠系统算谁先走。一旦定位抖一下、通信断一秒,整条链就同时卡住。所以这类项目的监测重点不是设备健康,而是链条时间——岸桥等了几秒、集卡排了几辆、堆场晚接了几箱。把这三段时间测准了,效率问题才有解。
现场实施与运维建议
进入设计前复核场景边界、代表性测点、供电通信和安全作业条件;投运后将设备维护、人工巡查和异常处置纳入同一记录流程。
常见问题
自动化码头监测和岸桥单机监测有什么不同?
岸桥单机看的是设备自身状态,自动化码头看的是岸桥、集卡、堆场三方协同与交接效率。
无人集卡定位为什么容易跳变?
堆场金属箱体会反射与遮挡信号,单一手段容易失锁,通常需要多源组合与地图校验。
为什么要统一时标?
不统一时标就无法判断"谁在等谁",链条统计会失真。
箱号识别率能到多少?
不能给通用数值,与箱体污损、光照和安装角度有关,须按现场实测确认。
无线覆盖测一次就够吗?
不够。空场与满场遮挡差别很大,应在两种工况分别测绘。
监测能直接提升吞吐量吗?
不能直接提升。它提供瓶颈定位与改进依据,提升取决于调度与工艺调整。
内容边界与下一步
本页为场景需求与技术路径参考,不代表已实施客户案例或现货产品承诺。正式型号、参数、完整方案与资料下载请核对 xmsiyb.com;项目阈值、资质和验收要求由责任方依据适用文件确认。
欣仰邦正式产品与工程方案 ↗核对正式型号、参数和交付范围